
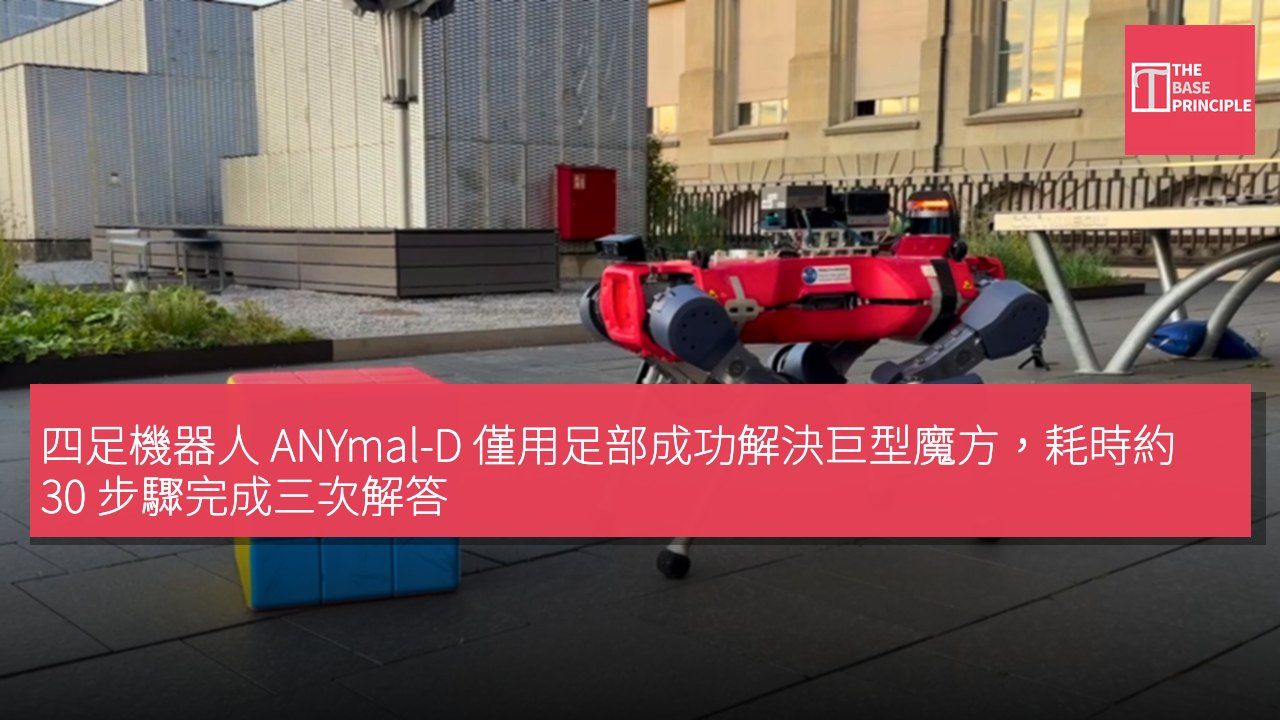
- 四足機器人 ANYmal-D 能獨立解決巨型魔方,耗時約 30 步驟。
- 機器人利用深度鏡頭掃描魔方,生成解決方案並執行動作。
- 研究團隊在多種環境中測試機器人的操作技能,顯示其適應能力。
- 該機器人無需額外手臂或夾具,成功完成多步驟任務。
來自蘇黎世聯邦理工學院(ETH Zürich)及 NVIDIA 的研究人員報告指出,一個四足機器人成功地用其腳掌獨立解決了一個巨型魔方。這台名為 ANYmal-D 的機器在實際硬件上完成了三次完整的解決,每次約需 30 步,耗時 8 至 9 分鐘。
機器人首先對魔方進行掃描,然後計劃解決方案,最後執行。它圍繞著獨立放置的魔方走動,利用其搭載的深度鏡頭 ZED X Mini 來翻轉魔方,以查看每一面,並將每個方格的顏色拼湊起來。接著,標準的魔方解決器生成解決方案,計劃器則將其轉換為機器人的動作,包括重新定位、翻轉和層轉動。在每次動作之間,鏡頭會持續更新魔方的位置,以便機器人能夠準確地移動到下一個動作的正確位置。
機器人操作魔方的過程
根據研究人員的資料,系統在約 6.6 英尺(2 米)範圍內,能夠在中位數下將魔方定位至約 0.8 吋(2 釐米)內,並在室內正確讀取顏色的準確率達 100%,在室外則為 98.7%。
機器人對魔方的操作完全依賴於其腳掌技能。兩次翻轉可使魔方向機器人靠近或遠離 90 度。要轉動一層時,右腳會將魔方固定在原地,而左腳則將最上面的兩層逆時針地轉動四分之一圈。順時針的轉動則是透過鏡像逆時針技能來實現。機器人在重新定向魔方時必須保持其他層的鎖定,因為意外的扭轉會破壞整個解決方案,TechEBlog 指出。
多環境測試展現適應能力
研究團隊在模擬環境中訓練這些技能,利用增強學習方法讓機器人獲得虛擬獎勵,以便在正確位置著地、乾淨地轉動層並保持平衡。一個可以在模擬中看到所有情況的「老師」被提煉成一個僅利用機器人前方鏡頭的深度影像和自身關節傳感器的「學生」。在訓練初期,一個臨時的幫助力穩定了魔方,隨後逐漸被移除。
研究人員在低摩擦地面、鵝卵石及苔蘚地面上測試這些技能,並嘗試在層不對齊的情況下進行訓練,甚至用繩子拉動機器人的腿。他們還用棍子推開魔方,並用重物阻擋翻轉動作。這些策略能夠從這些擾動中恢復,並適應魔方相對於機器人位置的變化。翻轉技能也適用於其他物體,例如小型光箱和圓柱形容器。
研究團隊表示,這一結果顯示了機器人透過搭載的感知系統及協調運用腳掌,能夠在不需要額外手臂或夾具的情況下完成長時間的多步驟物理任務。在模擬中,他們發現搭載的深度感應提高了性能,控制器的記憶體增強了可靠性,而整體身體的協同控制有助於機器人同時進行固定和推動動作。目前報告中僅有三次自主硬件解決的記錄,並且資料來源未提供魔方的大小或重量。這項研究來自 ETH Zürich 的機器人系統實驗室,並已在項目頁面及 arXiv 上的研究論文中發表。
項目 規格 處理器 NVIDIA 相機 ZED X Mini
ANYmal-D 的技術突破與應用潛力
ANYmal-D 的成功解決巨型魔方展示了四足機器人在複雜任務中的潛力。透過深度感知系統和腳掌技能,機器人能夠進行多步驟操作,這不僅顯示了其自主性,還強調了在無需額外工具的情況下完成任務的能力。這項研究的成果可能對未來的機器人技術發展具有重要意義,尤其是在需要高靈活性和精確度的應用領域,如倉儲、自動化組裝及救災等。