
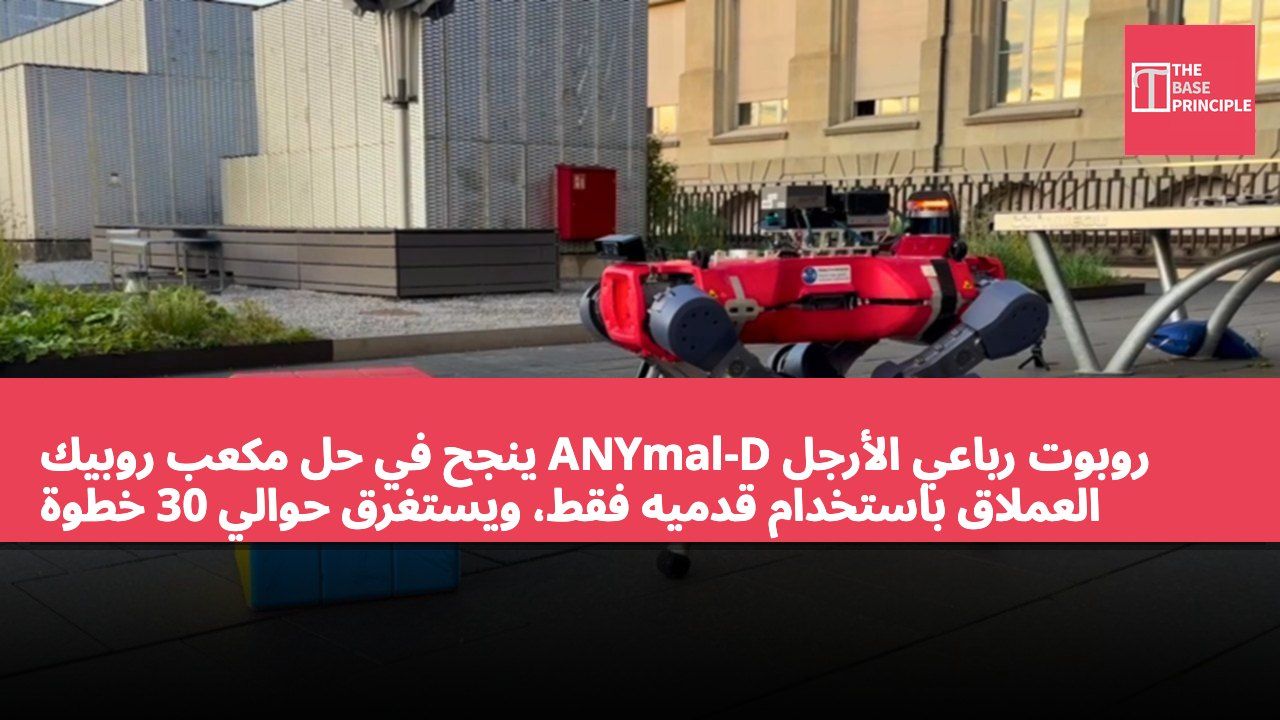
- الروبوت الرباعي ANYmal-D قادر على حل مكعب روبيك العملاق بشكل مستقل، ويستغرق حوالي 30 خطوة.
- يستخدم الروبوت كاميرا عمق لمسح المكعب، وتوليد الحلول وتنفيذ الحركات.
- اختبر فريق البحث مهارات تشغيل الروبوت في بيئات متعددة، مما يظهر قدرته على التكيف.
- الروبوت لا يحتاج إلى أذرع أو ملحقات إضافية، وقد أكمل المهام متعددة الخطوات بنجاح.
أفاد باحثون من المعهد الفيدرالي السويسري للتكنولوجيا في زيورخ (ETH Zürich) وNVIDIA أن روبوتًا رباعي الأرجل نجح في حل مكعب روبيك العملاق بشكل مستقل باستخدام كفوفه. هذا الروبوت، الذي يُطلق عليه اسم ANYmal-D، أكمل ثلاث حلول كاملة على الأجهزة الفعلية، حيث استغرق كل حل حوالي 30 خطوة، ودامت العملية من 8 إلى 9 دقائق.
يبدأ الروبوت بمسح المكعب، ثم يخطط للحل، وأخيرًا ينفذ ذلك. يتحرك حول المكعب الموضوع بشكل مستقل، مستخدمًا كاميرا العمق ZED X Mini لقلب المكعب لرؤية كل وجه، وتجميع ألوان كل مربع. بعد ذلك، يقوم حل المكعب القياسي بتوليد الحل، بينما يقوم المخطط بتحويله إلى حركات الروبوت، بما في ذلك إعادة التمركز، والقلب، والدوران الطبقي. بين كل حركة وأخرى، تستمر الكاميرا في تحديث موقع المكعب، بحيث يمكن للروبوت التحرك بدقة إلى الموضع الصحيح للحركة التالية.
عملية الروبوت في التعامل مع المكعب
وفقًا لبيانات الباحثين، يمكن للنظام تحديد موقع المكعب بدقة تصل إلى حوالي 0.8 بوصة (2 سنتيمتر) ضمن نطاق حوالي 6.6 قدم (2 متر)، وتصل دقة قراءة الألوان في الداخل إلى 100%، بينما تصل في الخارج إلى 98.7%.
تعتمد عملية الروبوت في التعامل مع المكعب تمامًا على مهارات كفوفه. يمكن أن يؤدي قلبان إلى تقريب المكعب إلى الروبوت أو إبعاده بزاوية 90 درجة. عند تدوير طبقة، تثبت القدم اليمنى المكعب في مكانه، بينما تقوم القدم اليسرى بتدوير الطبقتين العلويتين عكس اتجاه عقارب الساعة ربع دورة. يتم تحقيق الدوران في اتجاه عقارب الساعة من خلال مهارات عكس الاتجاه العكسي. يجب على الروبوت الحفاظ على قفل الطبقات الأخرى أثناء إعادة توجيه المكعب، حيث يمكن أن يؤدي التواء غير متوقع إلى تدمير الحل بالكامل، وفقًا لما ذكره TechEBlog.
اختبارات متعددة البيئات تظهر القدرة على التكيف
قام فريق البحث بتدريب هذه المهارات في بيئات محاكاة، مستخدمين أساليب التعلم المعزز لمنح الروبوت مكافآت افتراضية، بحيث يهبط في المواقع الصحيحة، ويدور الطبقات بشكل نظيف، ويحافظ على التوازن. تم تصفية "معلم" يمكنه رؤية جميع الحالات في المحاكاة إلى "طالب" يستخدم فقط الكاميرا الأمامية للروبوت وأجهزة الاستشعار المفصلية الخاصة به. في المراحل الأولى من التدريب، تم استخدام دعم مؤقت لتثبيت المكعب، ثم تمت إزالته تدريجيًا.
اختبر الباحثون هذه المهارات على أسطح منخفضة الاحتكاك، والحصى، والأسطح المليئة بالطحالب، وحاولوا التدريب في حالات عدم توافق الطبقات، وحتى سحب أرجل الروبوت بواسطة حبل. كما دفعوا المكعب باستخدام عصي، واستخدموا أوزانًا لمنع حركات القلب. كانت هذه الاستراتيجيات قادرة على التعافي من هذه الاضطرابات، والتكيف مع تغييرات موقع المكعب بالنسبة للروبوت. كما أن مهارات القلب قابلة للتطبيق على أشياء أخرى، مثل صناديق الإضاءة الصغيرة والحاويات الأسطوانية.
أفاد فريق البحث أن هذه النتائج تظهر أن الروبوت، من خلال نظام الاستشعار المدمج واستخدام كفوفه بشكل منسق، قادر على إكمال مهام فيزيائية متعددة الخطوات لفترات طويلة دون الحاجة إلى أذرع أو ملحقات إضافية. في المحاكاة، وجدوا أن أجهزة الاستشعار العميقة المدمجة حسنت الأداء، وزادت ذاكرة وحدة التحكم من الاعتمادية، بينما ساعد التحكم المتناغم للجسم الكلي الروبوت على القيام بحركات الثبات والدفع في آن واحد. حاليًا، هناك سجلات فقط لثلاث حلول ذاتية على الأجهزة، ولم تقدم المصادر بيانات حول حجم أو وزن المكعب. تأتي هذه الدراسة من مختبر أنظمة الروبوتات في ETH Zürich، وقد تم نشرها في صفحة المشروع وفي ورقة بحثية على arXiv.
العنصر المواصفات المعالج NVIDIA الكاميرا ZED X Mini
الاختراقات التقنية لـ ANYmal-D وإمكانات التطبيق
إن نجاح ANYmal-D في حل مكعب روبيك العملاق يظهر إمكانيات الروبوتات الرباعية الأرجل في المهام المعقدة. من خلال نظام الاستشعار العميق ومهارات الكفوف، يمكن للروبوت إجراء عمليات متعددة الخطوات، مما لا يظهر فقط استقلاليته، بل يبرز أيضًا قدرته على إتمام المهام دون الحاجة إلى أدوات إضافية. قد تكون نتائج هذه الدراسة ذات أهمية كبيرة لتطوير تقنيات الروبوتات في المستقبل، خاصة في المجالات التي تتطلب مرونة ودقة عالية، مثل التخزين، والتجميع الآلي، والإغاثة في حالات الكوارث.