
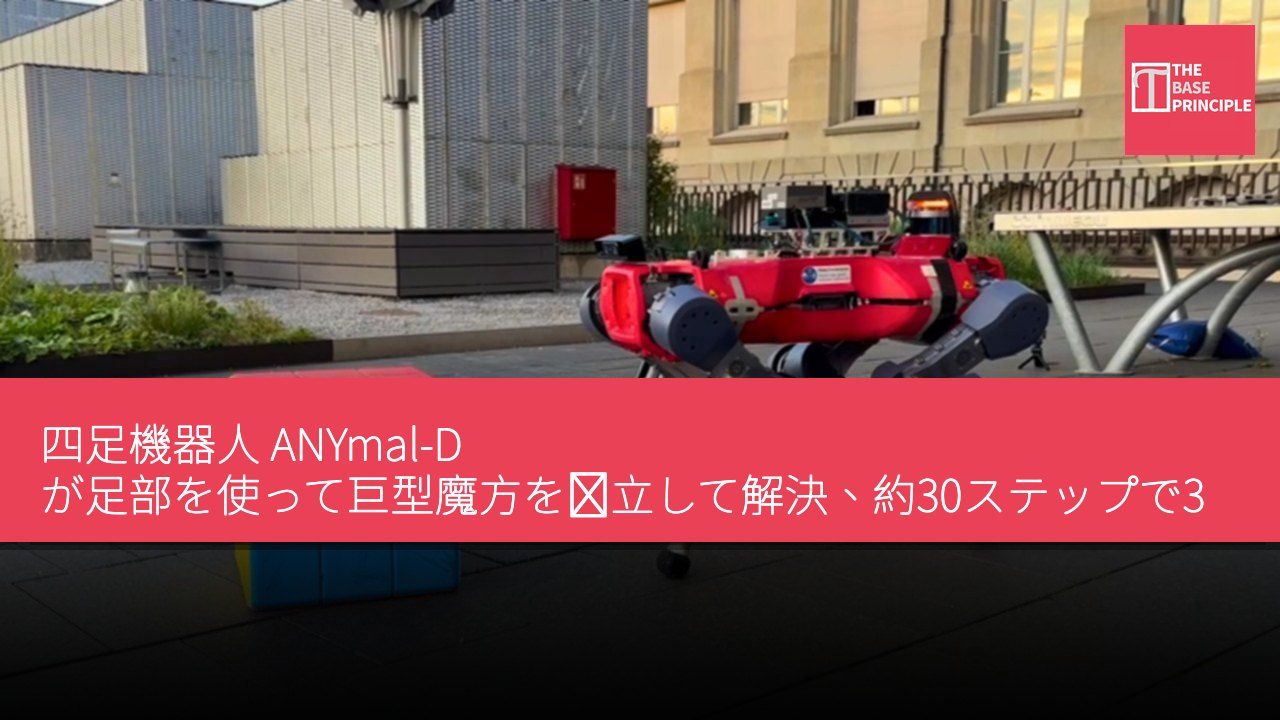
- 四足機器人 ANYmal-D は独立して巨型魔方を解決し、約30ステップを要した。
- ロボットは深度カメラを使用して魔方をスキャンし、解決策を生成して動作を実行した。
- 研究チームは様々な環境でロボットの操作能力をテストし、その適応能力を示した。
- このロボットは追加のアームやクランプなしで、多段階のタスクを成功裏に完了した。
スイス連邦工科大学(ETH Zürich)とNVIDIAの研究者による報告によれば、四足機器人がその足の裏を使って独立に巨型魔方を解決した。このANYmal-Dという機器は、実際のハードウェア上で3回の完全な解決を行い、各回約30ステップ、所要時間は8〜9分であった。
ロボットはまず魔方をスキャンし、その後解決策を計画し、最後に実行する。ロボットは独立して置かれた魔方の周りを歩き、搭載された深度カメラZED X Miniを使用して魔方をひっくり返し、各面を確認し、各ブロックの色を組み合わせる。次に、標準的な魔方解決アルゴリズムが解決策を生成し、プランナーがそれをロボットの動作に変換する。これには再配置、ひっくり返し、層の回転が含まれる。各動作の間、カメラは魔方の位置を継続的に更新し、ロボットが次の動作の正しい位置に正確に移動できるようにする。
ロボットが魔方を操作する過程
研究者のデータによると、システムは約6.6フィート(2メートル)の範囲内で、中央値で魔方を約0.8インチ(2センチメートル)以内に位置付けることができ、屋内では色の正確な読み取り率が100%、屋外では98.7%であった。
ロボットの魔方操作は完全にその足の裏のスキルに依存している。2回のひっくり返しで魔方はロボットに近づくか遠ざかるかの90度の回転が可能である。層を回転させる際、右足が魔方を固定し、左足が最上部の2層を反時計回りに四分の一回転させる。時計回りの回転は反時計回りのスキルをミラーリングすることで実現される。ロボットは魔方を再配置する際に他の層をロックしたままにしなければならず、偶発的な回転は全体の解決策を破壊する可能性があるとTechEBlogは指摘している。
多環境テストが適応能力を示す
研究チームはシミュレーション環境でこれらのスキルを訓練し、強化学習手法を用いてロボットに仮想的な報酬を与え、正しい位置に着地し、クリーンに層を回転させ、バランスを保つようにした。シミュレーション内で全ての状況を観察できる「教師」が、ロボットの前方カメラの深度画像と自身の関節センサーを利用する「生徒」として抽出された。訓練の初期段階では、一時的な補助が魔方を安定させ、その後徐々に取り除かれた。
研究者たちは低摩擦の床、石畳、苔の上でこれらのスキルをテストし、層がずれている状況での訓練を試み、さらにはロープでロボットの足を引っ張ることも行った。彼らはまた、棒で魔方を押しのけたり、重りでひっくり返す動作を妨げたりすることも行った。これらの戦略は、これらの干渉から回復し、魔方のロボットに対する位置の変化に適応することができた。ひっくり返しのスキルは、小型の光箱や円筒形の容器など他の物体にも適用可能である。
研究チームは、この結果がロボットが搭載された感知システムと足の裏のスキルを駆使して、追加のアームやクランプなしで長時間の多段階物理タスクを完了できることを示していると述べている。シミュレーションでは、搭載された深度センサーが性能を向上させ、コントローラーのメモリが信頼性を高め、全体的な身体の協調制御がロボットが固定と推進の動作を同時に行うのに役立った。現在の報告には、3回の自律ハードウェア解決の記録のみがあり、データソースは魔方のサイズや重量を提供していない。この研究はETH Zürichのロボットシステム研究室からのもので、プロジェクトページおよびarXivにて研究論文が発表されている。
項目 規格 プロセッサ NVIDIA カメラ ZED X Mini
ANYmal-D の技術的突破と応用の可能性
ANYmal-D の巨型魔方解決の成功は、四足機器人が複雑なタスクにおいて持つ潜在能力を示している。深度感知システムと足の裏のスキルを通じて、ロボットは多段階の操作を行うことができ、これはその自律性を示すだけでなく、追加のツールなしでタスクを完了する能力を強調している。この研究の成果は、特に高い柔軟性と精度が求められる応用分野、例えば倉庫、自動化組立、災害救助などにおいて、今後のロボット技術の発展に重要な意義を持つ可能性がある。