
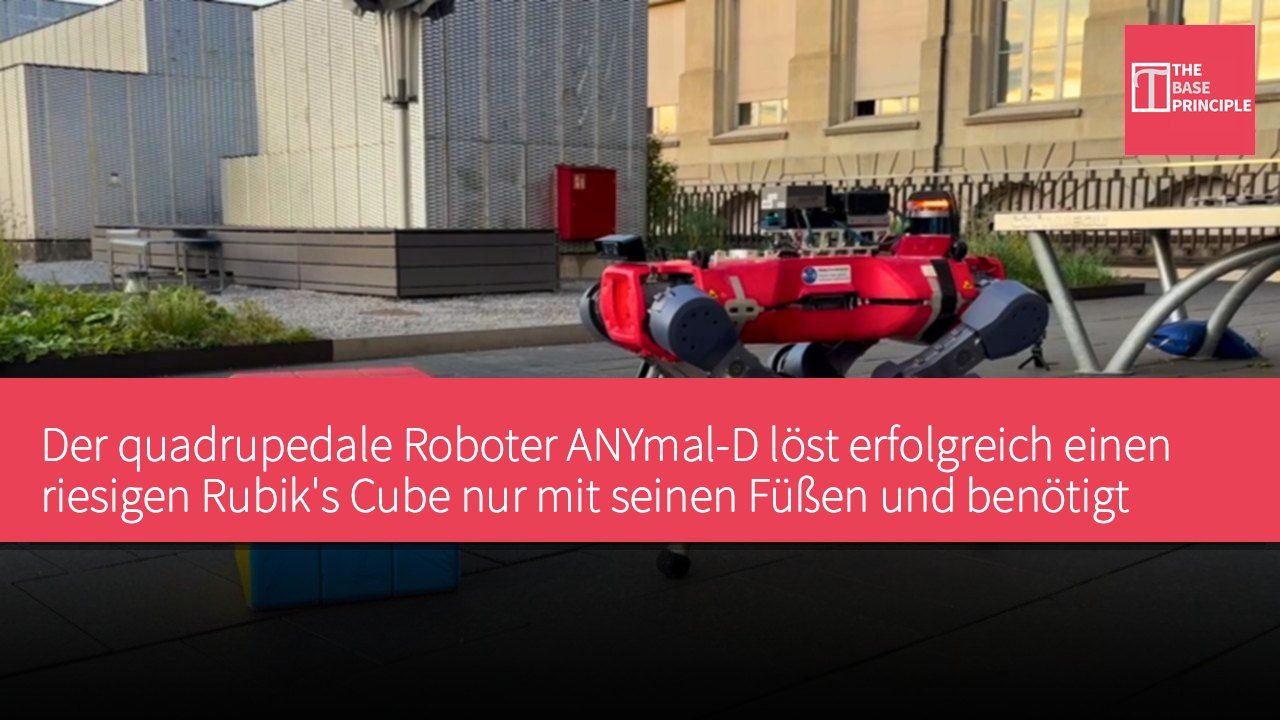
- Der quadrupedale Roboter ANYmal-D kann eigenständig einen riesigen Rubik's Cube lösen und benötigt dafür etwa 30 Schritte.
- Der Roboter nutzt eine Tiefenkamera, um den Rubik's Cube zu scannen, generiert Lösungen und führt die Bewegungen aus.
- Das Forschungsteam testete die Fähigkeiten des Roboters in verschiedenen Umgebungen und zeigte seine Anpassungsfähigkeit.
- Der Roboter benötigt keine zusätzlichen Arme oder Greifwerkzeuge, um komplexe Aufgaben erfolgreich zu bewältigen.
Forscher der ETH Zürich und NVIDIA berichten, dass ein quadrupedaler Roboter erfolgreich einen riesigen Rubik's Cube eigenständig mit seinen Fußsohlen gelöst hat. Der Roboter mit dem Namen ANYmal-D hat auf echter Hardware drei vollständige Lösungen durchgeführt, wobei jede Lösung etwa 30 Schritte erforderte und 8 bis 9 Minuten in Anspruch nahm.
Der Roboter scannt zunächst den Rubik's Cube, plant dann die Lösung und führt schließlich die Bewegungen aus. Er bewegt sich um den eigenständig platzierten Rubik's Cube und nutzt die eingebaute Tiefenkamera ZED X Mini, um den Würfel zu drehen und jede Seite zu betrachten, während er die Farben der einzelnen Felder zusammenfügt. Anschließend generiert ein standardmäßiger Rubik's Cube-Löser die Lösung, die der Planer in die Bewegungen des Roboters umsetzt, einschließlich Neupositionierung, Drehen und Schichtenbewegungen. Zwischen den einzelnen Bewegungen aktualisiert die Kamera kontinuierlich die Position des Rubik's Cubes, damit der Roboter präzise zur nächsten Bewegung navigieren kann.
Der Prozess des Roboters beim Lösen des Rubik's Cubes
Nach Angaben der Forscher kann das System in einem Bereich von etwa 6,6 Fuß (2 Meter) den Rubik's Cube mit einer Medianpositionierung auf etwa 0,8 Zoll (2 Zentimeter) genau lokalisieren, wobei die Farberkennungsgenauigkeit in Innenräumen 100 % und im Freien 98,7 % beträgt.
Die Bedienung des Rubik's Cubes durch den Roboter hängt vollständig von seinen Fußfertigkeiten ab. Zwei Drehungen können den Rubik's Cube um 90 Grad näher oder weiter vom Roboter bewegen. Um eine Schicht zu drehen, fixiert der rechte Fuß den Rubik's Cube an Ort und Stelle, während der linke Fuß die obersten beiden Schichten gegen den Uhrzeigersinn um ein Viertel dreht. Die Drehung im Uhrzeigersinn erfolgt durch die Spiegelung der gegen den Uhrzeigersinn ausgeführten Fähigkeiten. Der Roboter muss beim Neupositionieren des Rubik's Cubes die anderen Schichten fixiert halten, da unerwartete Drehungen die gesamte Lösung gefährden würden, wie TechEBlog anmerkt.
Tests in verschiedenen Umgebungen zeigen Anpassungsfähigkeit
Das Forschungsteam trainierte diese Fähigkeiten in simulierten Umgebungen und verwendete Methoden des verstärkenden Lernens, um dem Roboter virtuelle Belohnungen zu geben, damit er an den richtigen Stellen landet, sauber die Schichten dreht und das Gleichgewicht hält. Ein „Lehrer“, der alle Situationen in der Simulation sehen kann, wurde in einen „Schüler“ umgewandelt, der nur die Tiefenbilder der Kamera vor dem Roboter und die eigenen Gelenksensoren nutzt. Zu Beginn des Trainings stabilisierte eine temporäre Unterstützung den Rubik's Cube, die dann schrittweise entfernt wurde.
Die Forscher testeten diese Fähigkeiten auf rutschigen Oberflächen, Kies und Moos und versuchten, unter Bedingungen zu trainieren, in denen die Schichten nicht ausgerichtet waren, und zogen sogar an den Beinen des Roboters mit einem Seil. Sie schoben den Rubik's Cube mit Stöcken weg und blockierten die Drehbewegungen mit schweren Objekten. Diese Strategien ermöglichten es dem Roboter, sich von diesen Störungen zu erholen und sich an die Veränderungen der Position des Rubik's Cubes relativ zum Roboter anzupassen. Die Drehfähigkeiten sind auch auf andere Objekte anwendbar, wie kleine Lichtkästen und zylindrische Behälter.
Das Forschungsteam stellt fest, dass dieses Ergebnis zeigt, dass der Roboter durch das eingebaute Wahrnehmungssystem und die koordinierte Nutzung seiner Fußsohlen in der Lage ist, langwierige, mehrstufige physische Aufgaben ohne zusätzliche Arme oder Greifwerkzeuge zu bewältigen. In der Simulation fanden sie heraus, dass die eingebaute Tiefensensorik die Leistung steigerte, der Speicher des Controllers die Zuverlässigkeit verbesserte und die koordinierte Kontrolle des gesamten Körpers dem Roboter half, gleichzeitig Fixier- und Schiebebewegungen auszuführen. Der Bericht dokumentiert bisher nur drei autonome Hardwarelösungen, und die Quelle gibt keine Informationen über die Größe oder das Gewicht des Rubik's Cubes. Diese Forschung stammt aus dem Robotiksystemlabor der ETH Zürich und wurde auf der Projektseite sowie in einer Forschungsarbeit auf arXiv veröffentlicht.
Artikel Spezifikationen Prozessor NVIDIA Kamera ZED X Mini
Technologische Durchbrüche und Anwendungspotential von ANYmal-D
Der erfolgreiche Lösungsansatz von ANYmal-D für den riesigen Rubik's Cube zeigt das Potenzial quadrupedaler Roboter bei komplexen Aufgaben. Durch das Tiefenwahrnehmungssystem und die Fußfertigkeiten ist der Roboter in der Lage, mehrstufige Operationen durchzuführen, was nicht nur seine Autonomie demonstriert, sondern auch die Fähigkeit betont, Aufgaben ohne zusätzliche Werkzeuge zu bewältigen. Die Ergebnisse dieser Forschung könnten bedeutende Auswirkungen auf die zukünftige Entwicklung der Robotik-Technologie haben, insbesondere in Anwendungsbereichen, die hohe Flexibilität und Präzision erfordern, wie Lagerhaltung, automatisierte Montage und Katastrophenhilfe.