
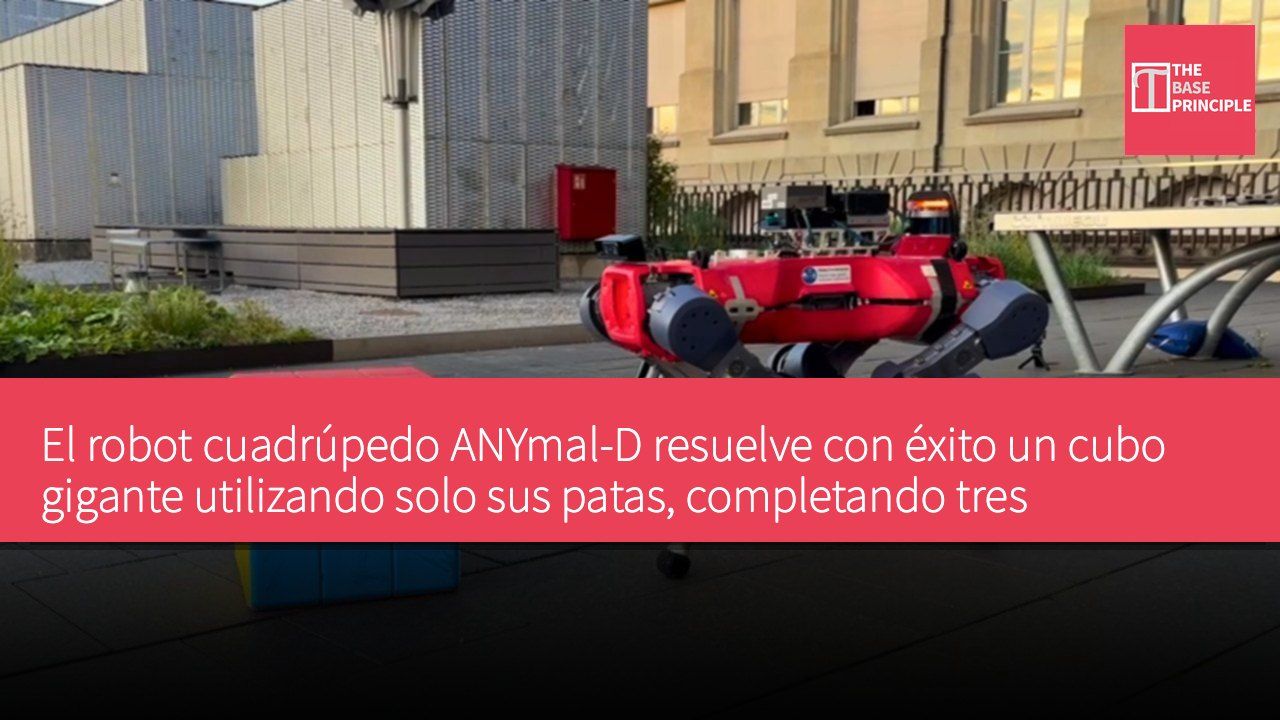
- El robot cuadrúpedo ANYmal-D puede resolver de forma independiente un cubo gigante en aproximadamente 30 pasos.
- El robot utiliza una cámara de profundidad para escanear el cubo, generar soluciones y ejecutar acciones.
- El equipo de investigación ha probado las habilidades operativas del robot en diversos entornos, demostrando su capacidad de adaptación.
- Este robot logró completar tareas de múltiples pasos sin necesidad de brazos o pinzas adicionales.
Investigadores del Instituto Federal Suizo de Tecnología en Zúrich (ETH Zürich) y NVIDIA informan que un robot cuadrúpedo ha logrado resolver de manera independiente un cubo gigante utilizando únicamente sus patas. Este robot, llamado ANYmal-D, completó tres soluciones completas en hardware real, cada una en aproximadamente 30 pasos, tomando entre 8 y 9 minutos.
El robot primero escanea el cubo, luego planifica la solución y finalmente ejecuta las acciones. Se mueve alrededor del cubo colocado de manera independiente, utilizando su cámara de profundidad ZED X Mini para girar el cubo y observar cada cara, ensamblando los colores de cada cuadrado. A continuación, un solucionador estándar de cubos genera la solución, y el planificador la convierte en acciones para el robot, que incluyen reposicionamiento, giros y rotaciones de capas. Entre cada acción, la cámara actualiza continuamente la posición del cubo para que el robot pueda moverse con precisión a la ubicación correcta para la siguiente acción.
El proceso del robot al operar el cubo
Según los datos de los investigadores, el sistema puede localizar el cubo a aproximadamente 0.8 pulgadas (2 centímetros) dentro de un rango de 6.6 pies (2 metros) con una mediana, y tiene una tasa de precisión del 100% al leer colores en interiores, y del 98.7% en exteriores.
La operación del robot sobre el cubo depende completamente de sus habilidades con las patas. Dos giros pueden hacer que el cubo se acerque o se aleje del robot en 90 grados. Para rotar una capa, el pie derecho fija el cubo en su lugar, mientras que el pie izquierdo gira las dos capas superiores en sentido antihorario un cuarto de vuelta. La rotación en sentido horario se logra mediante una habilidad de espejo en sentido antihorario. El robot debe mantener bloqueadas las otras capas al redirigir el cubo, ya que un giro accidental podría arruinar toda la solución, señala TechEBlog.
Pruebas en múltiples entornos que demuestran la capacidad de adaptación
El equipo de investigación entrenó estas habilidades en un entorno simulado, utilizando un método de aprendizaje por refuerzo para otorgar recompensas virtuales al robot por aterrizar en la posición correcta, girar las capas de manera limpia y mantener el equilibrio. Un "maestro" que puede ver todas las situaciones en la simulación se destila en un "estudiante" que utiliza únicamente la cámara frontal del robot y los sensores de sus articulaciones. En las primeras etapas del entrenamiento, se utilizó un soporte temporal para estabilizar el cubo, que luego fue retirado gradualmente.
Los investigadores probaron estas habilidades en superficies de baja fricción, grava y musgo, e intentaron entrenar en situaciones de capas desalineadas, incluso tirando de las patas del robot con cuerdas. También empujaron el cubo con palos y bloquearon los movimientos de giro con objetos pesados. Estas estrategias permitieron al robot recuperarse de estas perturbaciones y adaptarse a los cambios en la posición del cubo en relación con el robot. Las habilidades de giro también son aplicables a otros objetos, como pequeñas cajas de luz y recipientes cilíndricos.
El equipo de investigación afirma que este resultado demuestra que el robot, a través de su sistema de percepción y la coordinación de sus patas, puede completar tareas físicas de múltiples pasos durante períodos prolongados sin necesidad de brazos o pinzas adicionales. En la simulación, encontraron que el sensor de profundidad mejoró el rendimiento, la memoria del controlador aumentó la fiabilidad, y el control coordinado del cuerpo ayudó al robot a realizar acciones de fijación y empuje simultáneamente. Actualmente, el informe solo documenta tres soluciones autónomas en hardware, y la fuente de datos no proporciona el tamaño o peso del cubo. Este estudio proviene del laboratorio de sistemas robóticos de ETH Zürich y ha sido publicado en la página del proyecto y en un artículo de investigación en arXiv.
Elemento Especificaciones Procesador NVIDIA Cámara ZED X Mini
Avances tecnológicos y potencial de aplicación de ANYmal-D
El éxito de ANYmal-D al resolver el cubo gigante demuestra el potencial de los robots cuadrúpedos en tareas complejas. A través de un sistema de percepción profunda y habilidades con las patas, el robot puede realizar operaciones de múltiples pasos, lo que no solo muestra su autonomía, sino que también destaca su capacidad para completar tareas sin herramientas adicionales. Los resultados de esta investigación podrían tener importantes implicaciones para el desarrollo futuro de la tecnología robótica, especialmente en áreas que requieren alta flexibilidad y precisión, como el almacenamiento, la automatización de ensamblajes y la respuesta a desastres.