
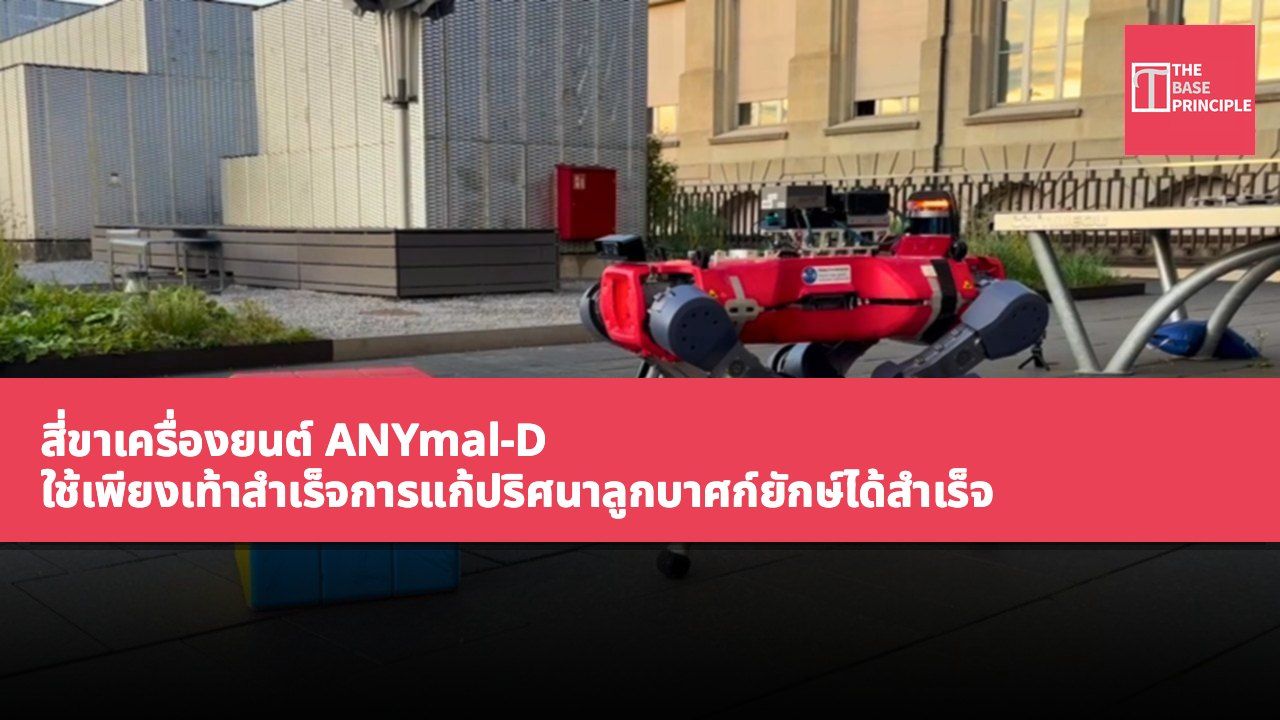
- เครื่องยนต์สี่ขา ANYmal-D สามารถแก้ปริศนาลูกบาศก์ยักษ์ได้ด้วยตัวเอง ใช้เวลาประมาณ 30 ขั้นตอน
- เครื่องยนต์ใช้กล้องลึกในการสแกนลูกบาศก์ สร้างแผนการแก้ไขและดำเนินการ
- ทีมวิจัยได้ทดสอบทักษะการทำงานของเครื่องยนต์ในหลายสภาพแวดล้อม แสดงให้เห็นถึงความสามารถในการปรับตัว
- เครื่องยนต์ไม่ต้องการแขนหรืออุปกรณ์เสริมเพิ่มเติมในการทำภารกิจหลายขั้นตอนสำเร็จ
นักวิจัยจาก ETH Zürich และ NVIDIA รายงานว่า เครื่องยนต์สี่ขา ANYmal-D สามารถแก้ปริศนาลูกบาศก์ยักษ์ได้ด้วยการใช้เท้าของมันเอง โดยเครื่องยนต์นี้ได้ทำการแก้ไขทั้งหมดสามครั้งในฮาร์ดแวร์จริง ใช้เวลาประมาณ 30 ขั้นตอนต่อครั้ง ใช้เวลาประมาณ 8 ถึง 9 นาที
เครื่องยนต์เริ่มต้นด้วยการสแกนลูกบาศก์ จากนั้นวางแผนการแก้ไข และสุดท้ายดำเนินการ โดยเดินรอบลูกบาศก์ที่วางอยู่ตามลำพัง ใช้กล้องลึก ZED X Mini ที่ติดตั้งอยู่เพื่อพลิกลูกบาศก์เพื่อดูแต่ละด้าน และจัดเรียงสีของแต่ละช่องให้เข้าที่ จากนั้น โปรแกรมแก้ปริศนาลูกบาศก์มาตรฐานจะสร้างแผนการแก้ไข และโปรแกรมวางแผนจะเปลี่ยนแผนการนั้นให้เป็นการเคลื่อนไหวของเครื่องยนต์ รวมถึงการปรับตำแหน่ง การพลิก และการหมุนชั้น ในระหว่างการเคลื่อนไหวแต่ละครั้ง กล้องจะอัปเดตตำแหน่งของลูกบาศก์อย่างต่อเนื่อง เพื่อให้เครื่องยนต์สามารถเคลื่อนที่ไปยังตำแหน่งที่ถูกต้องสำหรับการเคลื่อนไหวถัดไปได้อย่างแม่นยำ
กระบวนการทำงานของเครื่องยนต์กับลูกบาศก์
ตามข้อมูลของนักวิจัย ระบบสามารถระบุตำแหน่งลูกบาศก์ได้ภายในระยะประมาณ 6.6 ฟุต (2 เมตร) โดยมีความแม่นยำในการอ่านสีในร่มถึง 100% และในกลางแจ้งอยู่ที่ 98.7% โดยมีค่ามัธยฐานอยู่ที่ประมาณ 0.8 นิ้ว (2 เซนติเมตร)
การทำงานของเครื่องยนต์กับลูกบาศก์นั้นขึ้นอยู่กับทักษะการใช้เท้าของมันอย่างเต็มที่ การพลิกสองครั้งสามารถทำให้ลูกบาศก์เคลื่อนที่เข้าใกล้หรือไกลออกจากเครื่องยนต์ได้ 90 องศา เมื่อจะหมุนชั้นหนึ่ง เท้าขวาจะยึดลูกบาศก์ไว้ที่เดิม ขณะที่เท้าซ้ายจะหมุนสองชั้นบนสุดในทิศทางตรงกันข้ามหนึ่งในสี่รอบ การหมุนตามเข็มนาฬิกาจะทำได้โดยการใช้ทักษะการพลิกในทิศทางตรงกันข้าม นักวิจัยจาก TechEBlog ชี้ให้เห็นว่า เครื่องยนต์ต้องรักษาชั้นอื่น ๆ ให้ล็อกอยู่ในขณะที่ปรับตำแหน่งลูกบาศก์ เนื่องจากการพลิกที่ไม่ตั้งใจอาจทำให้แผนการทั้งหมดล้มเหลว
การทดสอบในหลายสภาพแวดล้อมแสดงถึงความสามารถในการปรับตัว
ทีมวิจัยได้ฝึกทักษะเหล่านี้ในสภาพแวดล้อมจำลอง โดยใช้วิธีการเรียนรู้เชิงเสริมเพื่อให้เครื่องยนต์ได้รับรางวัลเสมือนจริง เพื่อให้สามารถลงจอดในตำแหน่งที่ถูกต้อง หมุนชั้นอย่างสะอาด และรักษาสมดุล โดยมี "ครู" ที่สามารถมองเห็นสถานการณ์ทั้งหมดในจำลอง ถูกกลั่นกรองเป็น "นักเรียน" ที่ใช้กล้องลึกที่ติดตั้งอยู่ด้านหน้าของเครื่องยนต์และเซ็นเซอร์ข้อต่อของมัน ในช่วงเริ่มต้นของการฝึก มีการใช้แรงช่วยชั่วคราวเพื่อรักษาลูกบาศก์ไว้ จากนั้นจึงค่อย ๆ ถูกนำออก
นักวิจัยได้ทดสอบทักษะเหล่านี้บนพื้นผิวที่มีแรงเสียดทานต่ำ บนกรวดและพื้นมอสส์ และพยายามฝึกในกรณีที่ชั้นไม่ตรงกัน รวมถึงการใช้เชือกดึงขาของเครื่องยนต์ พวกเขายังใช้ไม้ผลักลูกบาศก์ และใช้ของหนักขัดขวางการพลิก การใช้กลยุทธ์เหล่านี้ช่วยให้เครื่องยนต์สามารถฟื้นตัวจากการรบกวนเหล่านี้ และปรับตัวให้เข้ากับการเปลี่ยนแปลงตำแหน่งของลูกบาศก์เมื่อเปรียบเทียบกับเครื่องยนต์ ทักษะการพลิกยังสามารถใช้กับวัตถุอื่น ๆ เช่น กล่องไฟขนาดเล็กและภาชนะทรงกระบอก
ทีมวิจัยกล่าวว่า ผลลัพธ์นี้แสดงให้เห็นว่า เครื่องยนต์สามารถทำภารกิจทางกายภาพที่ซับซ้อนได้เป็นเวลานาน โดยอาศัยระบบการรับรู้ที่ติดตั้งอยู่และการประสานงานการใช้เท้า โดยไม่ต้องการแขนหรืออุปกรณ์เสริมเพิ่มเติม ในการจำลอง พวกเขาพบว่าการติดตั้งเซ็นเซอร์ลึกช่วยเพิ่มประสิทธิภาพ ความจำของตัวควบคุมช่วยเพิ่มความเชื่อถือได้ และการควบคุมร่างกายโดยรวมช่วยให้เครื่องยนต์สามารถทำการเคลื่อนไหวที่ยึดติดและผลักดันได้ในเวลาเดียวกัน ขณะนี้มีบันทึกการแก้ไขฮาร์ดแวร์อัตโนมัติเพียงสามครั้งในรายงาน และข้อมูลที่ให้มาไม่ได้ระบุขนาดหรือน้ำหนักของลูกบาศก์ การศึกษานี้มาจากห้องปฏิบัติการระบบเครื่องยนต์ของ ETH Zürich และได้เผยแพร่ในหน้าโครงการและเอกสารวิจัยใน arXiv
รายการ สเปค โปรเซสเซอร์ NVIDIA กล้อง ZED X Mini
ความก้าวหน้าทางเทคนิคและศักยภาพการใช้งานของ ANYmal-D
ความสำเร็จในการแก้ปริศนาลูกบาศก์ยักษ์ของ ANYmal-D แสดงให้เห็นถึงศักยภาพของเครื่องยนต์สี่ขาในภารกิจที่ซับซ้อน ด้วยระบบการรับรู้เชิงลึกและทักษะการใช้เท้า เครื่องยนต์สามารถดำเนินการหลายขั้นตอนได้ ซึ่งไม่เพียงแค่แสดงถึงความเป็นอิสระ แต่ยังเน้นถึงความสามารถในการทำภารกิจโดยไม่ต้องใช้เครื่องมือเพิ่มเติม ผลลัพธ์ของการศึกษานี้อาจมีความสำคัญต่อการพัฒนาเทคโนโลยีเครื่องยนต์ในอนาคต โดยเฉพาะในด้านที่ต้องการความยืดหยุ่นและความแม่นยำสูง เช่น การจัดเก็บ การประกอบอัตโนมัติ และการช่วยเหลือในสถานการณ์ฉุกเฉิน