
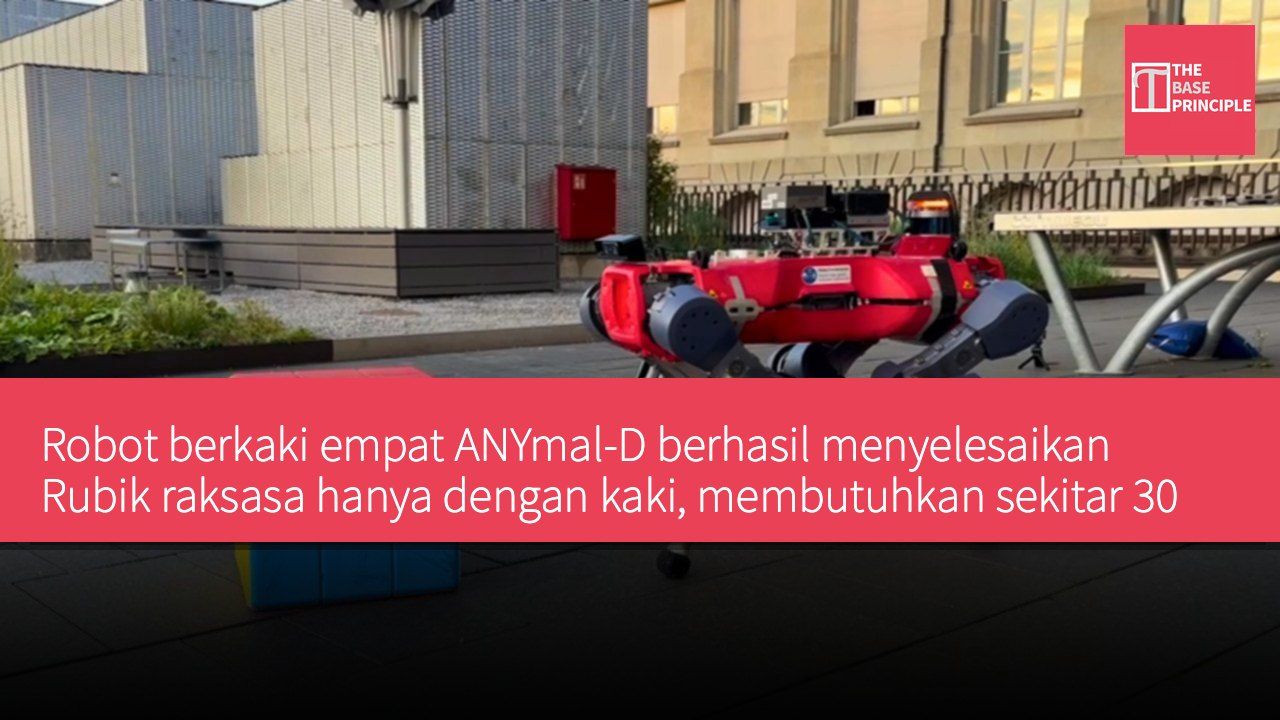
- Robot berkaki empat ANYmal-D dapat menyelesaikan Rubik raksasa secara mandiri, membutuhkan sekitar 30 langkah.
- Robot menggunakan kamera kedalaman untuk memindai Rubik, menghasilkan solusi, dan melaksanakan tindakan.
- Tim peneliti menguji keterampilan operasional robot di berbagai lingkungan, menunjukkan kemampuannya beradaptasi.
- Robot ini tidak memerlukan lengan atau penjepit tambahan untuk menyelesaikan tugas multi-langkah.
Para peneliti dari ETH Zürich dan NVIDIA melaporkan bahwa sebuah robot berkaki empat berhasil menyelesaikan Rubik raksasa secara mandiri menggunakan telapak kakinya. Robot yang bernama ANYmal-D ini menyelesaikan tiga solusi lengkap di perangkat keras nyata, masing-masing membutuhkan sekitar 30 langkah, dengan waktu sekitar 8 hingga 9 menit.
Robot pertama-tama memindai Rubik, kemudian merencanakan solusi, dan terakhir melaksanakan tindakan. Robot ini bergerak di sekitar Rubik yang diletakkan secara mandiri, menggunakan kamera kedalaman ZED X Mini yang terpasang untuk membalik Rubik dan melihat setiap sisi, serta menyusun warna setiap kotak. Selanjutnya, pemecah Rubik standar menghasilkan solusi, dan perencana mengubahnya menjadi tindakan robot, termasuk memindahkan posisi, membalik, dan memutar lapisan. Di antara setiap tindakan, kamera terus memperbarui posisi Rubik agar robot dapat bergerak dengan tepat ke posisi yang benar untuk tindakan berikutnya.
Proses Robot Mengoperasikan Rubik
Menurut data dari para peneliti, sistem dapat memposisikan Rubik dalam jangkauan sekitar 6.6 kaki (2 meter) dengan akurasi median sekitar 0.8 inci (2 cm), dan memiliki tingkat akurasi 100% dalam membaca warna di dalam ruangan, serta 98.7% di luar ruangan.
Operasi robot terhadap Rubik sepenuhnya bergantung pada keterampilan telapak kakinya. Dua kali membalik dapat membuat Rubik bergerak mendekat atau menjauh dari robot sejauh 90 derajat. Untuk memutar satu lapisan, kaki kanan akan menahan Rubik di tempatnya, sementara kaki kiri akan memutar dua lapisan teratas searah jarum jam sebesar seperempat putaran. Putaran searah jarum jam dicapai melalui keterampilan membalik sebaliknya. Robot harus menjaga lapisan lainnya tetap terkunci saat mengarahkan Rubik, karena putaran yang tidak terduga dapat merusak seluruh solusi, seperti yang dicatat oleh TechEBlog.
Pengujian di Berbagai Lingkungan Menunjukkan Kemampuan Beradaptasi
Tim peneliti melatih keterampilan ini dalam lingkungan simulasi, menggunakan metode pembelajaran penguatan untuk memberikan penghargaan virtual kepada robot agar mendarat di posisi yang benar, memutar lapisan dengan bersih, dan menjaga keseimbangan. Seorang "guru" yang dapat melihat semua situasi dalam simulasi disaring menjadi "murid" yang hanya menggunakan kamera kedalaman di depan robot dan sensor sendi tubuhnya. Pada awal pelatihan, bantuan sementara digunakan untuk menstabilkan Rubik, yang kemudian secara bertahap dihilangkan.
Para peneliti menguji keterampilan ini di permukaan dengan gesekan rendah, kerikil, dan permukaan lumut, serta mencoba melatih dalam situasi di mana lapisan tidak sejajar, bahkan menarik kaki robot dengan tali. Mereka juga mendorong Rubik dengan tongkat dan menghalangi gerakan membalik dengan beban berat. Strategi ini memungkinkan robot untuk pulih dari gangguan tersebut dan beradaptasi dengan perubahan posisi Rubik relatif terhadap robot. Keterampilan membalik juga diterapkan pada objek lain, seperti kotak cahaya kecil dan wadah silinder.
Tim peneliti menyatakan bahwa hasil ini menunjukkan bahwa robot, melalui sistem persepsi yang terpasang dan koordinasi penggunaan telapak kakinya, dapat menyelesaikan tugas fisik multi-langkah yang berlangsung lama tanpa memerlukan lengan atau penjepit tambahan. Dalam simulasi, mereka menemukan bahwa sensor kedalaman yang terpasang meningkatkan kinerja, memori pengendali meningkatkan keandalan, dan kontrol kooperatif seluruh tubuh membantu robot melakukan tindakan tetap dan dorong secara bersamaan. Saat ini, laporan hanya mencatat tiga solusi perangkat keras yang dilakukan secara mandiri, dan sumber data tidak menyediakan ukuran atau berat Rubik. Penelitian ini berasal dari laboratorium sistem robot di ETH Zürich dan telah dipublikasikan di halaman proyek serta makalah penelitian di arXiv.
Item Spesifikasi Prosesor NVIDIA Kamera ZED X Mini
Terobosan Teknologi dan Potensi Aplikasi ANYmal-D
Keberhasilan ANYmal-D dalam menyelesaikan Rubik raksasa menunjukkan potensi robot berkaki empat dalam tugas kompleks. Melalui sistem persepsi kedalaman dan keterampilan telapak kaki, robot ini mampu melakukan operasi multi-langkah, yang tidak hanya menunjukkan otonomi, tetapi juga menekankan kemampuan untuk menyelesaikan tugas tanpa alat tambahan. Hasil penelitian ini dapat memiliki arti penting bagi perkembangan teknologi robot di masa depan, terutama di bidang aplikasi yang memerlukan fleksibilitas dan presisi tinggi, seperti penyimpanan, perakitan otomatis, dan penanggulangan bencana.