
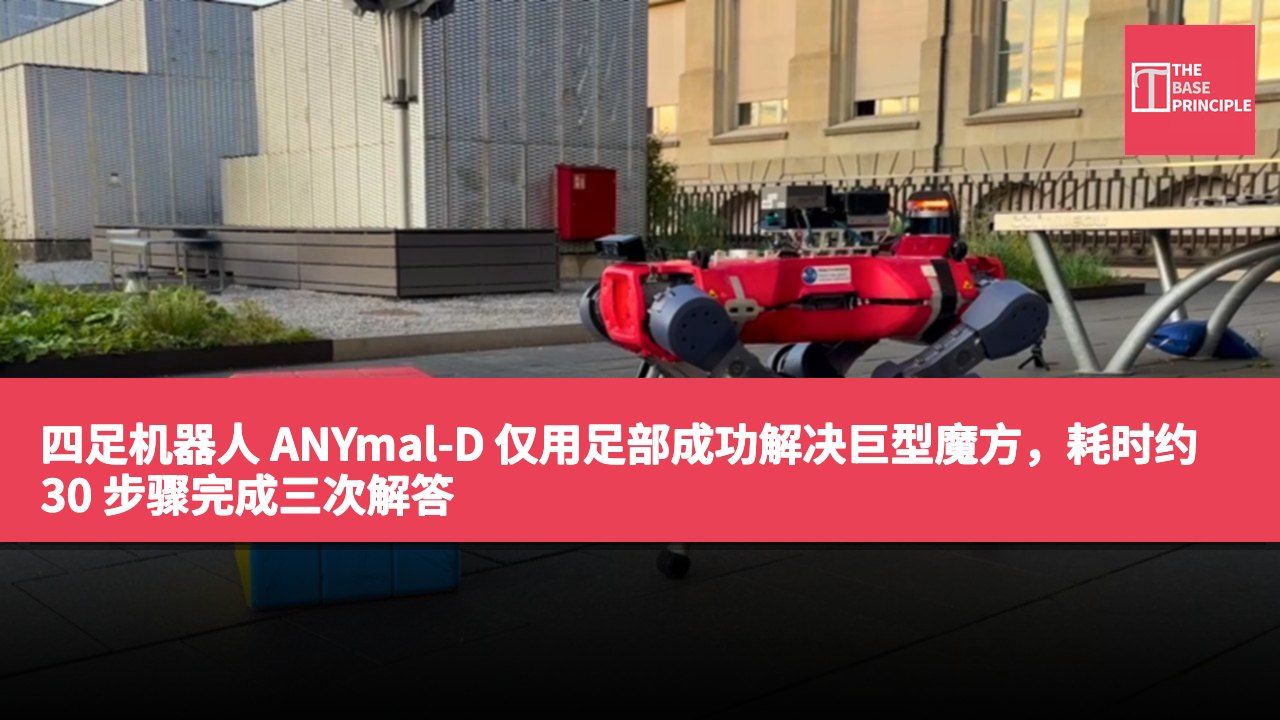
- 四足机器人 ANYmal-D 能独立解决巨型魔方,耗时约 30 步骤。
- 机器人利用深度镜头扫描魔方,生成解决方案并执行动作。
- 研究团队在多种环境中测试机器人的操作技能,显示其适应能力。
- 该机器人无需额外手臂或夹具,成功完成多步骤任务。
来自苏黎世联邦理工学院(ETH Zürich)及 NVIDIA 的研究人员报告指出,一个四足机器人成功地用其脚掌独立解决了一个巨型魔方。这台名为 ANYmal-D 的机器人在实际硬件上完成了三次完整的解决,每次约需 30 步,耗时 8 至 9 分钟。
机器人首先对魔方进行扫描,然后计划解决方案,最后执行。它围绕着独立放置的魔方走动,利用其搭载的深度镜头 ZED X Mini 来翻转魔方,以查看每一面,并将每个方格的颜色拼凑起来。接着,标准的魔方解决器生成解决方案,规划器则将其转换为机器人的动作,包括重新定位、翻转和层转动。在每次动作之间,镜头会持续更新魔方的位置,以便机器人能够准确地移动到下一个动作的正确位置。
机器人操作魔方的过程
根据研究人员的资料,系统在约 6.6 英尺(2 米)范围内,能够在中位数下将魔方定位至约 0.8 吋(2 厘米)内,并在室内正确读取颜色的准确率达 100%,在室外则为 98.7%。
机器人对魔方的操作完全依赖于其脚掌技能。两次翻转可使魔方向机器人靠近或远离 90 度。要转动一层时,右脚会将魔方固定在原地,而左脚则将最上面的两层逆时针地转动四分之一圈。顺时针的转动则是通过镜像逆时针技能来实现。机器人在重新定向魔方时必须保持其他层的锁定,因为意外的扭转会破坏整个解决方案,TechEBlog 指出。
多环境测试展现适应能力
研究团队在模拟环境中训练这些技能,利用增强学习方法让机器人获得虚拟奖励,以便在正确位置着地、干净地转动层并保持平衡。一个可以在模拟中看到所有情况的“老师”被提炼成一个仅利用机器人前方镜头的深度影像和自身关节传感器的“学生”。在训练初期,一个临时的帮助力稳定了魔方,随后逐渐被移除。
研究人员在低摩擦地面、鹅卵石及苔藓地面上测试这些技能,并尝试在层不对齐的情况下进行训练,甚至用绳子拉动机器人的腿。他们还用棍子推开魔方,并用重物阻挡翻转动作。这些策略能够从这些扰动中恢复,并适应魔方相对于机器人的位置变化。翻转技能也适用于其他物体,例如小型光箱和圆柱形容器。
研究团队表示,这一结果显示了机器人通过搭载的感知系统及协调运用脚掌,能够在不需要额外手臂或夹具的情况下完成长时间的多步骤物理任务。在模拟中,他们发现搭载的深度感应提高了性能,控制器的记忆体增强了可靠性,而整体身体的协同控制有助于机器人同时进行固定和推动动作。目前报告中仅有三次自主硬件解决的记录,并且资料来源未提供魔方的大小或重量。这项研究来自 ETH Zürich 的机器人系统实验室,并已在项目页面及 arXiv 上的研究论文中发表。
项目 规格 处理器 NVIDIA 相机 ZED X Mini
ANYmal-D 的技术突破与应用潜力
ANYmal-D 的成功解决巨型魔方展示了四足机器人在复杂任务中的潜力。通过深度感知系统和脚掌技能,机器人能够进行多步骤操作,这不仅显示了其自主性,还强调了在无需额外工具的情况下完成任务的能力。这项研究的成果可能对未来的机器人技术发展具有重要意义,尤其是在需要高灵活性和精确度的应用领域,如仓储、自动化组装及救灾等。