
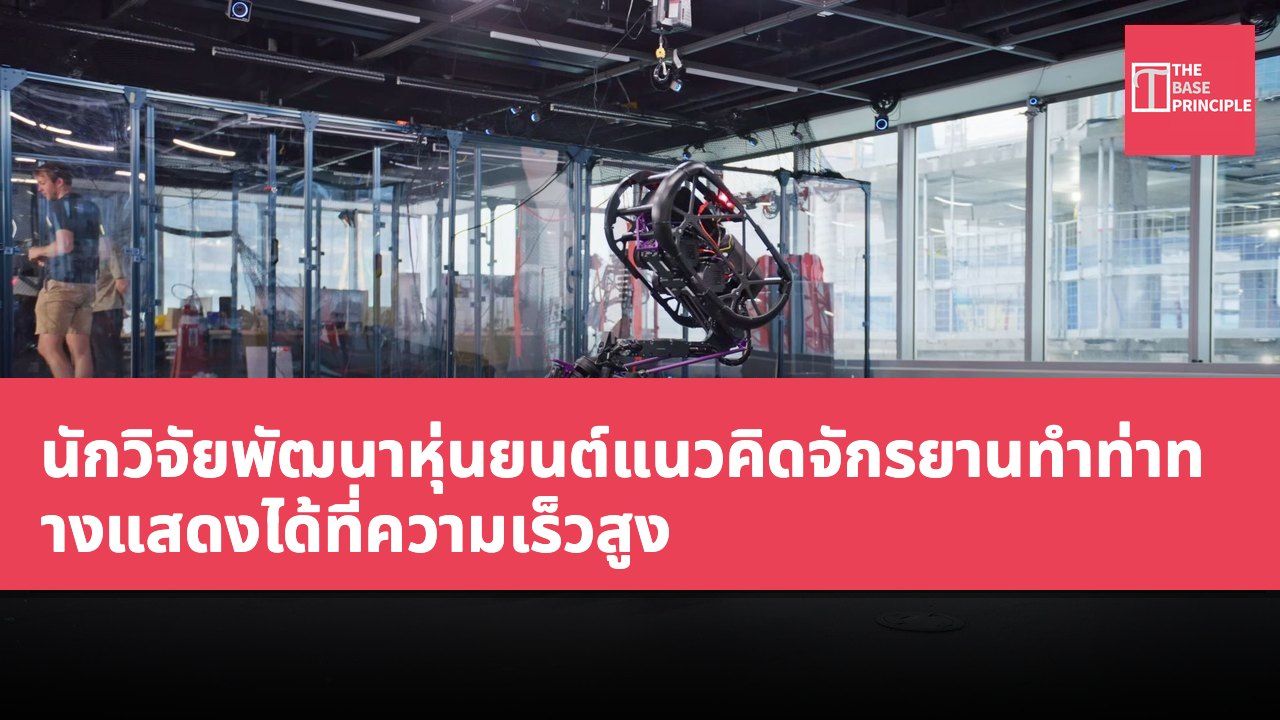
- UMV เป็นหุ่นยนต์แนวคิดจักรยานที่ทำท่าทางแสดงได้ที่ความเร็วสูง
- หุ่นยนต์ตัวนี้ใช้การเรียนรู้แบบเสริมแรง (Reinforcement Learning) ในการฝึกฝน ทำให้สามารถข้ามอุปสรรคได้
- การออกแบบของ UMV ลดความซับซ้อนทางกลศาสตร์ ต้องใช้เพียง 5 อิสระขับเคลื่อน (DoF)
- อนาคตจะเน้นปรับปรุงฮาร์ดแวร์และลดการพึ่งพาระบบภายนอก
นักวิจัยได้พัฒนาหุ่นยนต์แนวคิดจักรยานที่สามารถทำท่าทางแสดงและรักษาสมดุลได้ขณะเคลื่อนที่ด้วยความเร็วสูง หุ่นยนต์ตัวนี้ซึ่งได้รับชื่อว่า Ultra Mobility Vehicle (UMV) ใช้มวลตอบสนองเคลื่อนที่เพื่อควบคุมความมั่นคงและทำท่าทางที่ซับซ้อน หุ่นยนต์นี้สามารถทำท่ากระโดด ขี่ล้อเดียว และพลิกตัวได้ โดยได้แรงบันดาลใจจากจักรยานเสือภูเขาและจักรยานแสดง นักวิจัยใช้การเรียนรู้แบบเสริมแรงในการฝึกหุ่นยนต์ เพื่อให้สามารถข้ามอุปสรรคและทำท่าทางแบบไดนามิกได้
ที่สถาบันหุ่นยนต์และปัญญาประดิษฐ์ (Robotics and AI Institute) UMV ถูกออกแบบเป็นหุ่นยนต์แนวคิดจักรยานที่มุ่งรวมการเคลื่อนที่แบบล้อที่รวดเร็วกับความคล่องตัวของหุ่นยนต์ขา หุ่นยนต์ตัวนี้ที่มีน้ำหนัก 51 ปอนด์ (23.5 กิโลกรัม) สามารถเคลื่อนที่ได้ที่ความเร็ว 8 เมตรต่อวินาที (ประมาณ 18 ไมล์ต่อชั่วโมง) และสามารถรักษาสมดุลบนล้อหลัง กระโดดข้าง ขี่ล้อเดียว และพลิกตัวไปข้างหน้าได้ การออกแบบใช้มวลตอบสนองที่เคลื่อนที่ได้และการเรียนรู้แบบเสริมแรง เพื่อให้ทำท่าทางเหล่านี้ได้ด้วยเพียง 5 อิสระขับเคลื่อน (DoF) ลดความซับซ้อนทางกลศาสตร์ลงเมื่อเทียบกับหุ่นยนต์ขาแบบดั้งเดิม
การออกแบบและโครงสร้างของ UMV
UMV ประกอบด้วย 3 ส่วนโครงสร้างหลัก ได้แก่ หัว คอ และเฟรมจักรยาน ต่างจากจักรยานทั่วไป หัวของหุ่นยนต์นี้บรรจุมวลส่วนใหญ่ รวมถึงฮาร์ดแวร์คำนวณ แบตเตอรี่ และขับเคลื่อนกระโดดที่มีพลังสูง โครงสร้างเชื่อมแบบเชิงพื้นที่ที่เชื่อมหัวกับเฟรมจักรยาน ทำให้หุ่นยนต์สามารถโอนมวลและเปลี่ยนทิศทางขณะเคลื่อนที่ได้ โครงสร้างเชื่อมนี้ประกอบด้วยคอและแท่งเชื่อมสองแท่ง ทำงานร่วมกันเพื่อควบคุมตำแหน่งของหัวเทียบกับจักรยาน ขับเคลื่อนสองตัวขับเคลื่อนการเคลื่อนที่หลัก ส่วนอีกคู่หนึ่งทำให้เกิดการเคลื่อนที่แนวนอนผ่านแท่งเชื่อม กลไกเหล่านี้ช่วยให้หุ่นยนต์สร้างแรงสำหรับการกระโดดและรักษาสมดุลขณะขี่ล้อเดียวได้
ขับเคลื่อนอีกสองตัวควบคุมการเลี้ยวและขับเคลื่อนล้อหลัง ทำให้สามารถเคลื่อนที่ได้คล้ายจักรยานทั่วไป ระบบทั้งหมดใช้ 5 อิสระขับเคลื่อน ทำให้สามารถทำท่าทางแบบไดนามิกหลายอย่างได้โดยไม่ต้องใช้ล้อปฏิกิริยา (reaction wheel) ขาตั้ง หรือกลไกคงที่เฉพาะทางอื่นๆ
การประยุกต์ใช้การเรียนรู้แบบเสริมแรง
นักวิจัยใช้การเรียนรู้แบบเสริมแรง (RL) เพื่อฝึก UMV ให้ทำท่าทางต่างๆ ในสภาพแวดล้อมจำลอง จากนั้นนำกลยุทธ์ควบคุมที่เรียนรู้มาโอนไปใช้กับหุ่นยนต์จริง กระบวนการฝึกใช้ NVIDIA Isaac Laboratory และอัลกอริทึม Proximal Policy Optimization ระหว่างการฝึก สภาพแวดล้อมจำลองจะสุ่มเปลี่ยนพารามิเตอร์ เช่น การกระจายมวล แรงเสียดทาน พลังมอเตอร์ ความล่าช้าการควบคุม และสัญญาณรบกวนของเซ็นเซอร์ การสุ่มโดเมน (Domain Randomization) นี้มีจุดประสงค์เพื่อช่วยให้กลยุทธ์ที่เรียนรู้มารับมือกับความแตกต่างระหว่างการจำลองและสภาพจริงได้
นักวิจัยพัฒนากลยุทธ์ควบคุมหลัก 4 แบบ สำหรับการขับขี่ การขี่ล้อเดียว การกระโดด และการพลิกตัว กลยุทธ์เหล่านี้ควบคุมการเคลื่อนที่ของข้อต่อหุ่นยนต์ผ่านตัวควบคุมแบบสัดส่วน-อนุพันธ์ (Proportional-Derivative) ระดับล่าง พฤติกรรมสุดท้ายสามารถโอนจากการจำลองไปสู่ฮาร์ดแวร์ได้โดยไม่ต้องฝึกเพิ่มเติม หุ่นยนต์สามารถรักษาสมดุลขณะเคลื่อนที่ไปข้างหน้าหรือถอยหลัง เลี้ยวหมุนรอบล้อหลังที่เด่นที่เดียว และทำท่า Track Stand ด้วยการเคลื่อนที่น้อยที่สุด ขณะกระโดดบนล้อหลัง สามารถเคลื่อนที่ข้างได้หลายทิศทาง แก้ไขข้อจำกัดด้านทิศทางของแพลตฟอร์มล้อแบบดั้งเดิม
ในหนึ่งการทดลอง UMV เข้าถึงแพลตฟอร์มสูง 1 เมตรอย่างอัตโนมัติ กระโดดขึ้นไปขับบนผิว แล้วกระโดดลงมา ทำซ้ำกระบวนการนี้ 15 ครั้ง แสดงเส้นทางการกระโดดที่มั่นคงในขั้นตอนขึ้น หุ่นยนต์ยังสามารถทำท่าพลิกตัวไปข้างหน้าได้โดยการกระโดดและบีบตัวเข้าด้วยกัน ท่าที้นี้ลดโมเมนต์อินิเชียของการหมุน ทำให้หมุนเร็วขึ้น ในกระบวนการนี้ อัตราเร็วเชิงมุมพิทช์ (Pitch Angular Velocity) ถึงประมาณ 17 เรเดียนต่อวินาที หุ่นยนต์ทำการหมุนเสร็จในเวลาน้อยกว่าครึ่งวินาที และลงจอดสำเร็จ
ทิศทางการพัฒนาอนาคต
นักวิจัยทดสอบระบบนี้ในห้องปฏิบัติการโดยใช้อุปกรณ์จับการเคลื่อนไหว (Motion Capture) เพื่อปรับปรุงการประมาณสถานะ (State Estimation) การพัฒนาต่อไปจะเน้นฮาร์ดแวร์ที่ทนทานกว่า แบตเตอรี่และขับเคลื่อนมอเตอร์ที่ดีขึ้น รวมถึงเซ็นเซอร์บนตัวเครื่อง (Onboard Sensors) เพื่อลดการพึ่งพาระบบจับการเคลื่อนไหวภายนอก ทีมเชื่อว่าเทคโนโลยีนี้มีศักยภาพในการประยุกต์ใช้ในการส่งของในเมือง และการลาดตระเวนระยะไกลในพื้นที่ชนบท โดยเฉพาะในด้านที่ความเร็ว ความคล่องตัว และการขจัดอุปสรรคมีความสำคัญ
การประยุกต์ใช้และความท้าทายของเทคโนโลยี UMV
การออกแบบของ UMV รวมการเคลื่อนที่รวดเร็วของจักรยานกับความคล่องตัวของหุ่นยนต์ แสดงประสิทธิภาพที่เหนือชั้นในสภาพแวดล้อมแบบไดนามิก การประยุกต์ใช้การเรียนรู้แบบเสริมแรงทำให้หุ่นยนต์สามารถเรียนรู้ในสภาพแวดล้อมจำลองและโอนไปใช้งานจริงได้อย่างมีประสิทธิภาพ ซึ่งเป็นสิ่งสำคัญสำหรับเทคโนโลยีอัตโนมัติในอนาคต ด้วยความก้าวหน้าของเทคโนโลยี นักวิจัยวางแผนปรับปรุงฮาร์ดแวร์และแบตเตอรี่ ซึ่งจะทำให้ UMV น่าเชื่อถือมากขึ้น และสามารถ發揮ศักยภาพที่ใหญ่กว่าในด้านการส่งของในเมืองและการลาดตระเวนนอกถนนได้