
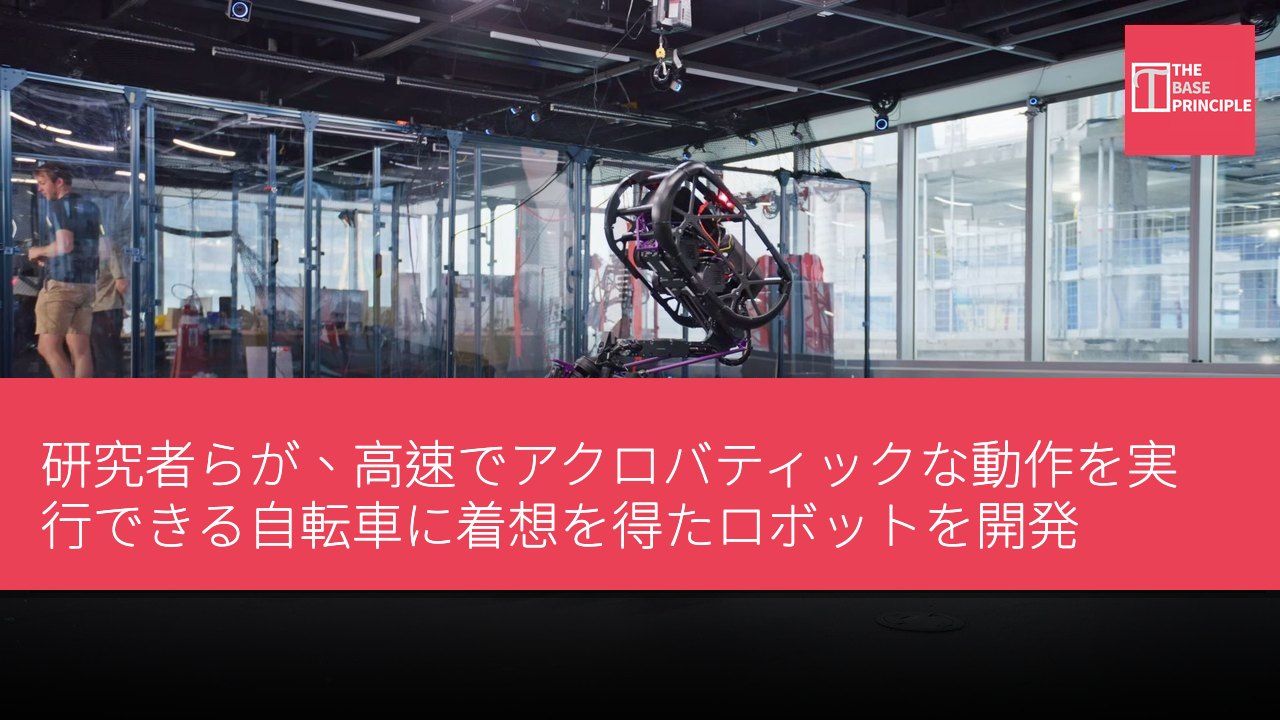
- UMVは、高速でアクロバティックな動作を実行できる、自転車に着想を得たロボットである。
- このロボットは強化学習を用いて訓練され、障害物を通過できる。
- UMVの設計は機械的複雑性を低減し、駆動自由度はわずか5つである。
- 今後はハードウェアの改良と外部システムへの依存低減に焦点を当てる。
研究者らは、高速でアクロバティックな動作を行いながらバランスを保つことができる、自転車に着想を得たロボットを開発した。このロボットはUltra Mobility Vehicle(UMV)と呼ばれ、移動反応質量を採用して安定性を制御し、複雑な動作を実行する。このロボットは、マウンテンバイクとスタント用自転車に着想を得て、ジャンプ、片輪走行、フリップなどの動作が可能である。研究者らは強化学習を用いてこのロボットを訓練し、障害物を通過して動的な動作を実行できるようにした。
Robotics and AI Instituteにおいて、UMVは自転車ベースのロボットとして設計され、高速な車輪移動と脚式機械の敏捷性を組み合わせることを目指している。重さ51ポンド(23.5キログラム)のこのロボットは、毎秒8メートル(約18マイル毎時)で走行でき、後輪上でバランスを保ち、横跳びを行い、片輪走行と前方宙返りを実行できる。その設計は可動式の反応質量と強化学習を利用してこれらの動作を実現し、駆動自由度(DoF)は5つだけで、従来の脚式ロボットと比べて機械的複雑性を低減している。
UMVの設計と構造
UMVは3つの主要な構造部品、すなわちヘッド、ネック、自転車フレームで構成されている。従来の自転車と異なり、そのヘッドには計算ハードウェア、バッテリー、強力なジャンプ用アクチュエータなど、ロボットの質量の大部分が収められている。ヘッドと自転車フレームをつなぐ空間リンク機構により、ロボットは運動中に質量を移動させ、方向を変えることができる。このリンク機構はネックと2本のリンクで構成され、協調して自転車に対するヘッドの位置情報を制御する。2つのアクチュエータが主要な運動を駆動し、もう1対がリンク機構を通じて横方向の運動を実現する。これらの機構は、ロボットがジャンプに必要な力を生み出し、片輪操作時にバランスを保つのを助ける。
さらに2つのアクチュエータがステアリングと後輪駆動を制御し、従来の自転車に似た運動を可能にする。システム全体は5つの駆動自由度を使用し、反応輪、支持脚、その他の専用の静的安定化機構なしで一連の動的動作を実行できる。
強化学習の応用
研究者らは強化学習(RL)を用いて、UMVがシミュレーション環境でさまざまな動作を実行するよう訓練し、その後、学習した制御ポリシーを実機ロボットに転移した。訓練プロセスではNVIDIA Isaac LaboratoryとProximal Policy Optimizationアルゴリズムを使用した。訓練中、シミュレーション環境は質量分布、摩擦、モーター強度、制御遅延、センサーノイズなどのパラメータを変化させる。このドメインランダム化は、学習したポリシーがシミュレーションと実条件の差異に対処できるようにすることを目的としている。
研究者らは、走行、片輪走行、ジャンプ、フリップのための4つの主要な制御ポリシーを開発した。これらのポリシーは低レベルの比例微分(PD)コントローラーを通じてロボットの関節運動を制御する。最終的な行動は追加訓練なしでシミュレーションからハードウェアに転移できた。ロボットは前進または後進しながらバランスを保ち、後輪を中心にその場で旋回し、最小限の運動でトラッキングスタンドを実行できる。後輪でのジャンプ時には、異なる方向に横移動でき、従来の車輪型プラットフォームの方向制限を克服する。
ある実験では、UMVは1メートル高のプラットフォームに自律的に接近し、跳び上がってその表面を走行し、その後跳び下りた。これを15回繰り返し、上昇過程で安定したジャンプ軌道を示した。ロボットはまた、ジャンプして身体を収縮させることで前方宙返りを完了できる。この動作は回転慣性を低減し、より速く回転できるようにする。この過程で、そのピッチ角速度は約17ラジアン毎秒に達し、ロボットは0.5秒未満で回転を完了して着地に成功した。
今後の開発方向
研究者らは、状態推定を改善するため、実験室でモーションキャプチャー装置を用いてこのシステムをテストした。今後の開発は、より堅牢なハードウェア、改良されたバッテリーとモーター駆動装置、および外部モーションキャプチャーシステムへの依存を減らす搭載センサーに焦点を当てる。チームは、この技術が都市配送とオフロード長距離偵察に潜在的な応用を持ち、特に速度、機動性、障害物除去の面で重要であると考えている。
UMV技術の潜在的応用と課題
UMVの設計は、自転車の高速運動とロボットの機動性を組み合わせており、動的環境における優れた性能を示している。強化学習の応用により、ロボットはシミュレーション環境で学習し、実機操作に効果的に転移できる。これは将来の自動化技術にとって極めて重要である。技術の進歩に伴い、研究者らはハードウェアとバッテリーの改良を計画しており、これによりUMVはより信頼性が高まり、都市配送やオフロード偵察などの分野でさらに大きな可能性を発揮するだろう。