
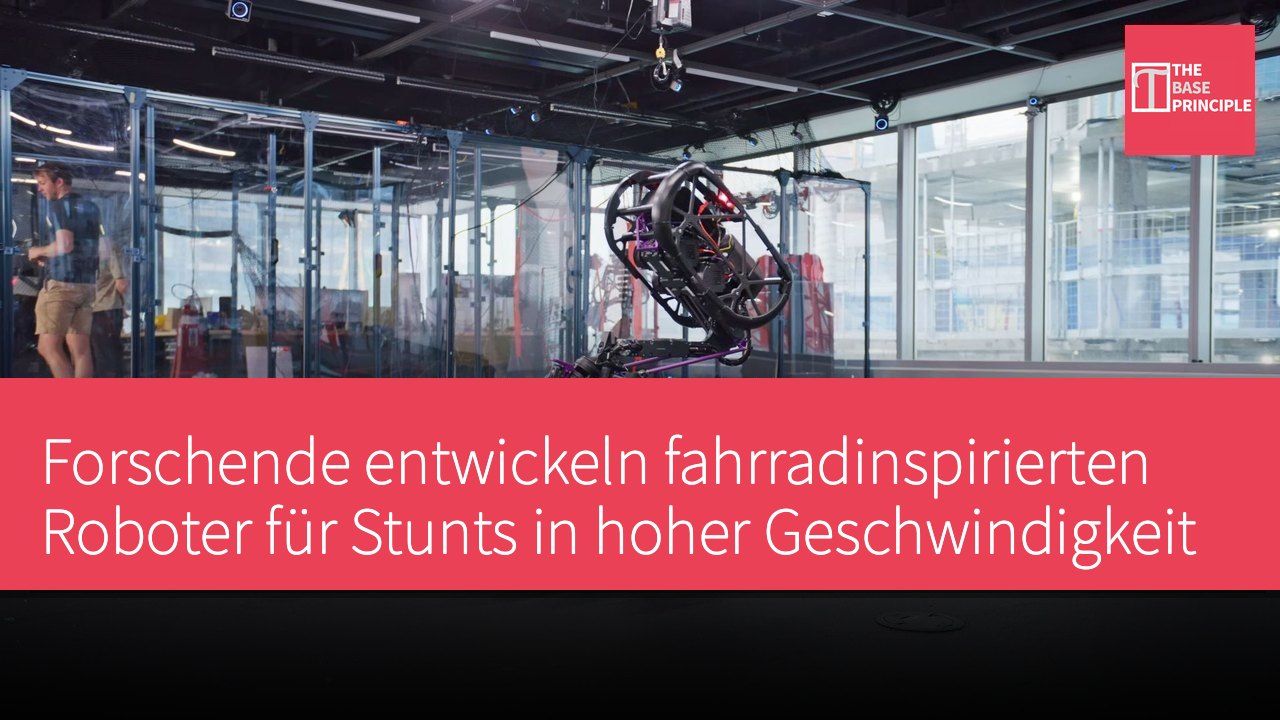
- Der UMV ist ein fahrradinspirierter Roboter, der in hoher Geschwindigkeit akrobatische Manöver ausführt.
- Der Roboter wird mittels Bestärkendem Lernen trainiert und kann Hindernisse überwinden.
- Das Design des UMV verringert die mechanische Komplexität und benötigt lediglich fünf angetriebene Freiheitsgrade.
- Künftig liegt der Fokus auf verbesserter Hardware und geringerer Abhängigkeit von externen Systemen.
Forschende haben einen fahrradinspirierten Roboter entwickelt, der in hoher Geschwindigkeit akrobatische Manöver ausführt und dabei das Gleichgewicht hält. Der als Ultra Mobility Vehicle (UMV) bezeichnete Roboter nutzt eine bewegliche Reaktionsmasse zur Stabilitätskontrolle und für komplexe Manöver. Das Gerät kann springen, auf einem Rad fahren und Saltos ausführen – inspiriert von Mountainbikes und Trial-Rädern. Zum Training setzen die Forschenden Bestärkendes Lernen ein, damit die Maschine Hindernisse überwindet und dynamische Bewegungen ausführt.
Im Robotics and AI Institute wurde der UMV als fahrradbasierter Roboter konzipiert, der schnelle Radbewegungen mit der Wendigkeit von Beinrobotern verbindet. Das 51 Pfund (23,5 Kilogramm) schwere Gerät erreicht bis zu 8 Meter pro Sekunde (etwa 18 Meilen pro Stunde), kann auf dem Hinterrad balancieren, seitwärts springen, ein Wheelie fahren und einen Vorwärtssalto ausführen. Das Design nutzt eine verschiebbare Reaktionsmasse und Bestärkendes Lernen für diese Manöver und kommt mit lediglich fünf angetriebenen Freiheitsgraden (DoF) aus, was die mechanische Komplexität im Vergleich zu herkömmlichen Beinrobotern reduziert.
Design und Struktur des UMV
Der UMV besteht aus drei Hauptkomponenten: Kopf, Hals und Fahrradrahmen. Anders als bei herkömmlichen Fahrrädern beherbergt der Kopf den Großteil der Roboter-Masse, darunter Rechenhardware, Batterie und den leistungsstarken Sprungantrieb. Die räumliche Koppelstange zwischen Kopf und Rahmen ermöglicht es dem Roboter, seine Masse während der Fahrt zu verlagern und die Richtung zu ändern. Die Koppelstange besteht aus dem Hals und zwei Stangen, die zusammenarbeiten, um die Position des Kopfs relativ zum Fahrrad zu steuern. Zwei Antriebe bewirken die Hauptbewegung, ein weiteres Paar realisiert über die Koppelstange die Querbewegung. Diese Mechanismen helfen dem Roboter, die für Sprünge nötige Kraft zu erzeugen, und beim Einradbetrieb das Gleichgewicht zu halten.
Zwei weitere Antriebe steuern Lenkung und Hinterradantrieb und ermöglichen so eine fahrradtypische Fortbewegung. Das Gesamtsystem nutzt fünf angetriebene Freiheitsgrade, um eine Reihe dynamischer Manöver ohne Reaktionsräder, Stützen oder andere spezielle statische Stabilisierungsmechanismen auszuführen.
Einsatz von Bestärkendem Lernen
Die Forschenden setzen Bestärkendes Lernen (RL) ein, um den UMV in der Simulation auf verschiedene Manöver zu trainieren, und übertragen die erlernten Steuerungsstrategien anschließend auf den physischen Roboter. Für das Training kommen NVIDIA Isaac Laboratory und der Proximal Policy Optimization-Algorithmus zum Einsatz. Während des Trainings variiert die Simulationsumgebung Parameter wie Massenverteilung, Reibung, Motorleistung, Steuerungslatenz und Sensornachweis. Diese Domain-Randomisierung soll die gelernten Strategien befähigen, Unterschiede zwischen Simulation und Realität zu bewältigen.
Die Forschenden entwickelten vier Hauptsteuerungsstrategien für Fahren, Einradbetrieb, Sprünge und Saltos. Diese Strategien steuern die Gelenkbewegungen des Roboters über niedrigstufige Proportional-Differenzial-Regler. Das finale Verhalten lässt sich ohne weiteres Training von der Simulation auf die Hardware übertragen. Der Roboter kann vorwärts wie rückwärts balancieren, auf dem Hinterrad auf der Stelle wenden und mit minimaler Bewegung einen Standplatz halten. Beim Absprung vom Hinterrad kann er in verschiedene Richtungen seitwärts ausweichen und so die Richtungsbeschränkungen herkömmlicher Radplattformen überwinden.
In einem Experiment näherte sich der UMV autonom einer einen Meter hohen Plattform, sprang hinauf, fuhr auf der Oberfläche und sprang wieder herab. Diesen Vorgang wiederholte er 15-mal und zeigte dabei stabile Sprungbahnen im Anstieg. Der Roboter kann zudem durch Absprung und Einklappen des Körpers einen Vorwärtssalto ausführen. Die Bewegung verringert sein Trägheitsmoment, wodurch er schneller rotiert. Dabei erreicht seine Nickwinkelgeschwindigkeit etwa 17 Radiant pro Sekunde; der Roboter vollendet die Rotation in unter einer halben Sekunde und landet erfolgreich.
Künftige Entwicklungsrichtungen
Die Forschenden testeten das System im Labor mit Motion-Capture-Geräten, um die Zustandsestimation zu verbessern. Künftige Entwicklungsschwerpunkte sind robustere Hardware, verbesserte Batterien und Motorantriebe sowie Bordsensoren, die die Abhängigkeit von externen Motion-Capture-Systemen verringern. Das Team sieht potenzielle Anwendungen bei städtischer Lieferlogistik und geländegängiger Fernerkundung, insbesondere dort, wo Geschwindigkeit, Wendigkeit und Hindernisüberwindung entscheidend sind.
Potenzielle Anwendungen und Herausforderungen der UMV-Technologie
Das Design des UMV vereint die schnelle Fortbewegung eines Fahrrads mit der Wendigkeit eines Roboters und zeigt überlegene Leistung in dynamischen Umgebungen. Der Einsatz von Bestärkendem Lernen befähigt den Roboter, in der Simulation zu lernen und das Gelernte effektiv auf den physischen Betrieb zu übertragen – ein entscheidender Faktor für künftige Automatisierungstechnologien. Mit fortschreitender Technik planen die Forschenden, Hardware und Batterien zu verbessern, was den UMV zuverlässiger machen und sein Potenzial in Bereichen wie städtischer Lieferlogistik und Geländerekognoszierung weiter steigern wird.