
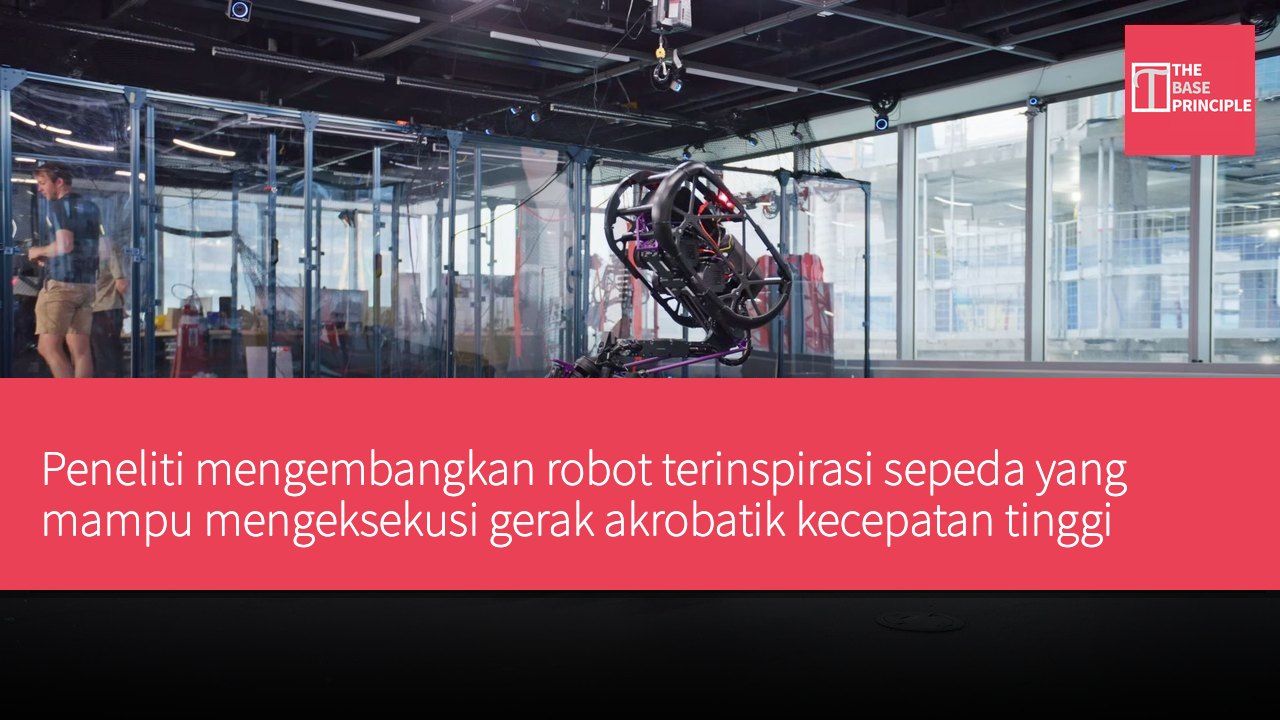
- UMV adalah robot terinspirasi sepeda yang mampu mengeksekusi gerak akrobatik pada kecepatan tinggi.
- Robot ini menggunakan pembelajaran penguatan untuk pelatihan, sehingga mampu menembus rintangan.
- Desain UMV mengurangi kompleksitas mekanis, hanya memerlukan lima derajat kebebasan aktuasi.
- Fokus ke depan akan berpusat pada peningkatan perangkat keras dan pengurangan ketergantungan pada sistem eksternal.
Peneliti telah mengembangkan sebuah robot terinspirasi sepeda yang mampu melakukan gerak akrobatik sambil menjaga keseimbangan pada kecepatan tinggi. Robot bernama Ultra Mobility Vehicle (UMV) ini menggunakan massa reaksi bergerak untuk mengontrol stabilitas dan mengeksekusi gerakan kompleks. Robot tersebut mampu melompat, berkendara pada satu roda, berputar, dan gerakan lain, terinspirasi dari sepeda gunung dan sepeda stunt. Peneliti menggunakan pembelajaran penguatan untuk melatih robot tersebut, agar mampu menembus rintangan dan mengeksekusi gerakan dinamis.
Di Robotics and AI Institute, UMV dirancang sebagai robot berbasis sepeda yang bertujuan menggabungkan gerak roda berkecepatan tinggi dengan kelincahan robot berkaki. Robot berat 51 pon (23,5 kilogram) ini dapat berkendara dengan kecepatan 8 meter per detik (sekitar 18 mil per jam), dan mampu menjaga keseimbangan di roda belakang, melompat ke samping, melakukan wheelie, dan front flip. Desainnya memanfaatkan massa reaksi yang dapat digerakkan dan pembelajaran penguatan untuk mewujudkan gerakan-gerakan tersebut, hanya memerlukan lima derajat kebebasan aktuasi (DoF), sehingga mengurangi kompleksitas mekanis dibandingkan robot berkaki konvensional.
Desain dan Struktur UMV
UMV tersusun dari tiga komponen struktural utama: kepala, leher, dan rangka sepeda. Berbeda dengan sepeda konvensional, kepala robot menampung sebagian besar massa robot, termasuk perangkat keras komputasi, baterai, dan aktuator lompatan yang kuat. Linkage ruang yang menghubungkan kepala dengan rangka sepeda memungkinkan robot memindahkan massa dan mengubah arah selama bergerak. Linkage tersebut terdiri dari leher dan dua batang linkage, yang bekerja sama untuk mengontrol informasi posisi kepala relatif terhadap sepeda. Dua aktuator menggerakkan gerakan primer, sedangkan sepasang aktuator lainnya mewujudkan gerakan lateral melalui linkage. Mekanisme-mekanisme ini membantu robot menghasilkan gaya yang dibutuhkan untuk melompat, dan menjaga keseimbangan saat operasi satu roda.
Dua aktuator lainnya mengontrol ster dan penggerak roda belakang, sehingga mewujudkan gerakan mirip sepeda konvensional. Seluruh sistem menggunakan lima derajat kebebasan aktuasi, memungkinkannya mengeksekusi serangkaian gerakan dinamis tanpa memerlukan roda reaksi, kaki penopang, atau mekanisme stabilitas statis khusus lainnya.
Penerapan Pembelajaran Penguatan
Peneliti menggunakan pembelajaran penguatan (RL) untuk melatih UMV mengeksekusi berbagai gerakan di lingkungan simulasi, kemudian mentransfer kebijakan kontrol yang dipelajari ke robot fisik. Proses pelatihan menggunakan NVIDIA Isaac Laboratory dan algoritma Proximal Policy Optimization. Selama pelatihan, lingkungan simulasi memvariasikan parameter seperti distribusi massa, gesekan, kekuatan motor, latensi kontrol, dan derau sensor. Pengacakan domain ini bertujuan membantu kebijakan yang dipelajari menangani perbedaan antara kondisi simulasi dan kondisi nyata.
Peneliti mengembangkan empat kebijakan kontrol utama untuk mengendarai, wheelie, lompatan, dan flip. Kebijakan-kendali ini mengontrol gerak sendi robot melalui pengendali proportional-derivative lapisan bawah. Perilaku akhir mampu ditransfer dari simulasi ke perangkat keras tanpa pelatihan tambahan. Robot mampu menjaga keseimbangan saat bergerak maju atau mundur, berputar di tempat mengelilingi roda belakang, dan mengeksekusi tracking stand dengan gerakan minimal. Saat melompat di roda belakang, robot mampu bergeser ke arah berbeda, mengatasi keterbatasan arah platform beroda konvensional.
Dalam sebuah eksperimen, UMV secara otonom mendekati platform setinggi 1 meter, melompat ke atasnya lalu berkendara di permukaannya, kemudian melompat turun. Proses ini diulang 15 kali, menunjukkan trajectoria lompatan yang stabil saat naik. Robot juga mampu menyelesaikan front flip dengan melompat dan mengumpulkan badannya. Gerakan ini mengurangi inersia rotasinya, memungkinkan rotasi lebih cepat. Dalam proses ini, kecepatan sudut pitch-nya mencapai sekitar 17 radian per detik, robot menyelesaikan rotasi dalam kurang dari setengah detik dan mendarat dengan sukses.
Arah Pengembangan Masa Depan
Peneliti menguji sistem tersebut di laboratorium menggunakan perangkat motion capture untuk memperbaiki estimasi state. Pengembangan ke depan akan berfokus pada perangkat keras yang lebih tangguh, peningkatan baterai dan penggerak motor, serta sensor onboard yang mengurangi ketergantungan pada sistem motion capture eksternal. Tim percaya teknologi ini memiliki potensi aplikasi dalam pengiriman perkotaan dan rekognisi jarak jauh off-road, terutama di bidang di mana kecepatan, kelincahan, dan pembersihan rintangan sangat penting.
Potensi Aplikasi dan Tantangan Teknologi UMV
Desain UMV menggabungkan gerak cepat sepeda dengan kelincahan robot, menunjukkan performa superior di lingkungan dinamis. Penerapan pembelajaran penguatan memungkinkan robot belajar di lingkungan simulasi dan mentransfer secara efektif ke operasi fisik, hal yang krusial bagi teknologi otomatisasi masa depan. Seiring kemajuan teknologi, peneliti berencana meningkatkan perangkat keras dan baterai, yang akan membuat UMV lebih andal, dan memainkan peran potensial yang lebih besar di bidang pengiriman perkotaan dan rekognisi off-road.