
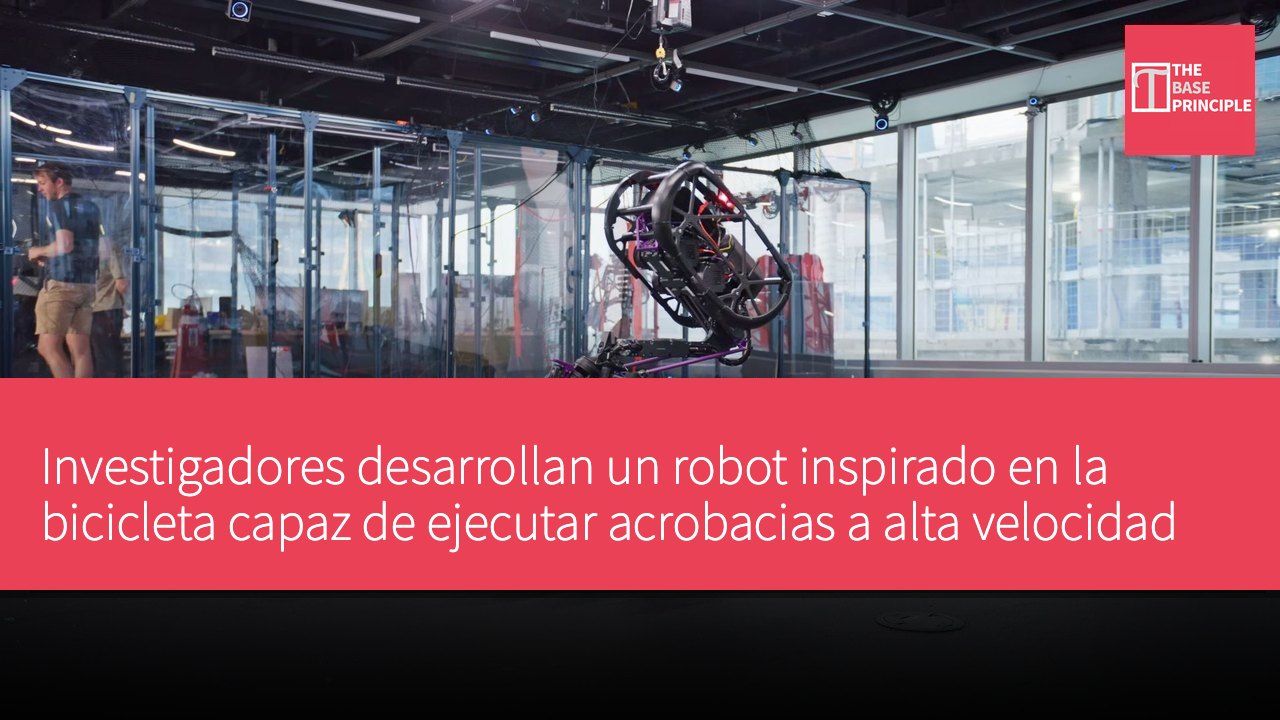
- El UMV es un robot inspirado en la bicicleta que puede ejecutar acrobacias a alta velocidad.
- Este robot se entrena mediante aprendizaje por refuerzo y puede atravesar obstáculos.
- El diseño del UMV reduce la complejidad mecánica y solo requiere cinco grados de libertad de accionamiento.
- En el futuro se centrarán en mejorar el hardware y reducir la dependencia de sistemas externos.
Investigadores han desarrollado un robot inspirado en la bicicleta que puede realizar acrobacias y mantener el equilibrio a alta velocidad. Este robot, llamado Ultra Mobility Vehicle (UMV), utiliza masas reactivas móviles para controlar la estabilidad y ejecutar movimientos complejos. El robot puede realizar saltos, desplazarse sobre una sola rueda, dar volteretas y otras maniobras, inspiradas en bicicletas de montaña y bicicletas de acrobacias. Los investigadores utilizan aprendizaje por refuerzo para entrenar al robot, de modo que pueda atravesar obstáculos y ejecutar movimientos dinámicos.
En el Robotics and AI Institute, el UMV fue diseñado como un robot basado en bicicleta que busca combinar el rápido movimiento sobre ruedas con la agilidad de un robot con patas. Este robot, que pesa 51 libras (23.5 kilogramos), puede desplazarse a 8 metros por segundo (aproximadamente 18 millas por hora) y mantener el equilibrio sobre la rueda trasera, saltar lateralmente, rodar sobre una sola rueda y hacer una voltereta frontal. Su diseño utiliza masas reactivas móviles y aprendizaje por refuerzo para lograr estos movimientos, y solo requiere cinco grados de libertad de accionamiento (DoF), lo que reduce la complejidad mecánica en comparación con los robots con patas tradicionales.
Diseño y estructura del UMV
El UMV consta de tres componentes estructurales principales: la cabeza, el cuello y el cuadro de la bicicleta. A diferencia de una bicicleta tradicional, la cabeza alberga la mayor parte de la masa del robot, incluidos el hardware de cómputo, las baterías y un potente actuador de salto. El mecanismo de eslabones espacial que conecta la cabeza con el cuadro de la bicicleta permite al robot transferir su masa y cambiar de dirección mientras se mueve. Este mecanismo está formado por el cuello y dos eslabones, que trabajan en conjunto para controlar la posición de la cabeza con respecto a la bicicleta. Dos actuadores impulsan el movimiento principal, mientras que otro par permite el movimiento lateral mediante los eslabones. Estos mecanismos ayudan al robot a generar la fuerza necesaria para saltar y a mantener el equilibrio durante la operación sobre una sola rueda.
Los otros dos actuadores controlan la dirección y la tracción de la rueda trasera, lo que permite un movimiento similar al de una bicicleta tradicional. Todo el sistema utiliza cinco grados de libertad de accionamiento, lo que le permite ejecutar una serie de movimientos dinámicos sin ruedas reactivas, soportes ni otros mecanismos especializados de estabilización estática.
Aplicación del aprendizaje por refuerzo
Los investigadores utilizan aprendizaje por refuerzo (RL) para entrenar al UMV y que ejecute distintos movimientos en un entorno de simulación, y luego transfieren las políticas de control aprendidas al robot físico. El proceso de entrenamiento emplea NVIDIA Isaac Laboratory y el algoritmo Proximal Policy Optimization. Durante el entrenamiento, el entorno de simulación varía parámetros como la distribución de masa, la fricción, la potencia de los motores, la latencia de control y el ruido de los sensores. Esta aleatorización de dominio busca ayudar a las políticas aprendidas a manejar las diferencias entre la simulación y las condiciones reales.
Los investigadores desarrollaron cuatro políticas de control principales, para conducción, desplazamiento sobre una sola rueda, salto y voltereta. Estas políticas controlan el movimiento articular del robot mediante controladores proporcional-derivativos (PD) de bajo nivel. Los comportamientos finales pudieron transferirse de la simulación al hardware sin entrenamiento adicional. El robot puede mantener el equilibrio mientras se mueve hacia adelante o hacia atrás, girar en el sitio sobre la rueda trasera y realizar un seguimiento en posición estática con un movimiento mínimo. Al saltar sobre la rueda trasera, puede desplazarse lateralmente en distintas direcciones, superando las limitaciones direccionales de las plataformas con ruedas tradicionales.
En un experimento, el UMV se acercó de forma autónoma a una plataforma de 1 metro de altura, saltó sobre ella, se desplazó por su superficie y luego volvió a saltar hacia abajo. Repitió este proceso 15 veces, mostrando una trayectoria de salto estable durante el ascenso. El robot también puede completar una voltereta frontal al saltar y encoger el cuerpo. Este movimiento reduce su inercia de rotación y le permite girar más rápido. Durante este proceso, su velocidad angular de cabeceo alcanzó aproximadamente 17 radianes por segundo, y el robot completó la rotación y aterrizó con éxito en menos de medio segundo.
Direcciones de desarrollo futuro
Los investigadores probaron el sistema en el laboratorio con equipos de captura de movimiento para mejorar la estimación de estado. El desarrollo futuro se centrará en hardware más robusto, baterías y controladores de motor mejorados, y sensores a bordo que reduzcan la dependencia de sistemas externos de captura de movimiento. El equipo considera que esta tecnología tiene aplicaciones potenciales en el reparto urbano y el reconocimiento todoterreno de larga distancia, donde la velocidad, la agilidad y la superación de obstáculos son especialmente importantes.
Aplicaciones y desafíos potenciales de la tecnología UMV
El diseño del UMV combina el rápido movimiento de una bicicleta con la agilidad de un robot, y muestra un rendimiento superior en entornos dinámicos. La aplicación del aprendizaje por refuerzo permite al robot aprender en entornos simulados y transferir eficazmente lo aprendido a la operación física, algo crucial para las futuras tecnologías de automatización. A medida que avance la tecnología, los investigadores planean mejorar el hardware y las baterías, lo que hará que el UMV sea más fiable y pueda desplegar un mayor potencial en áreas como el reparto urbano y el reconocimiento todoterreno.