
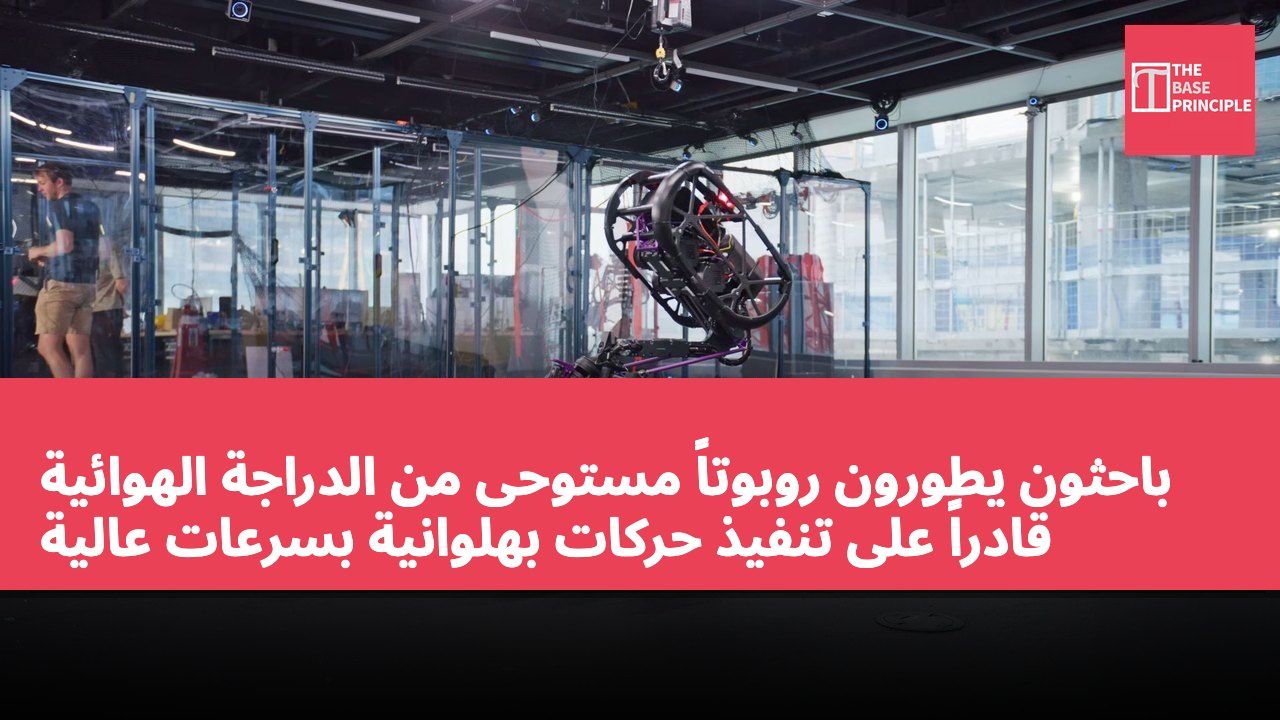
- UMV روبوت مستوحى من الدراجة الهوائية قادر على تنفيذ حركات بهلوانية بسرعات عالية.
- تم تدريب هذا الروبوت باستخدام التعلم المعزز، مما يمكنه من اجتياز العقبات.
- تصميم UMV يقلل التعقيد الميكانيكي، حيث يحتاج فقط إلى خمس درجات حرية محركة.
- سيركز التطوير المستقبلي على تحسين العتاد وتقليل الاعتماد على الأنظمة الخارجية.
طور باحثون روبوتاً مستوحى من الدراجة الهوائية، قادراً على تنفيذ حركات بهلوانية والحفاظ على التوازن بسرعات عالية. ويمكن لهذا الروبوت، المسمى "مركبة فائقة التنقل" (Ultra Mobility Vehicle، UMV)، تنفيذ القفز، والقيادة على عجلة واحدة، والانقلاب، مستمداً إلهامه من دراجات الجبال والدراجات البهلوانية. واستخدم الباحثون التعلم المعزز لتدريب الآلة، مما مكنها من اجتياز العقبات وأداء حركات ديناميكية.
في معهد الروبوتات والذكاء الاصطناعي (Robotics and AI Institute)، صُمم UMV كروبوت قائم على الدراجة الهوائية، يهدف إلى الجمع بين الحركة السريعة للعجلات وخفة حركة الروبوتات ذات الأرجل. ويمكن لهذا الروبوت، الذي يزن 51 رطلاً (23.5 كيلوغرام)، التحرك بسرعة 8 أمتار في الثانية (نحو 18 ميلاً في الساعة)، والحفاظ على التوازن على العجلة الخلفية، والقفز جانبياً، والقيادة على عجلة واحدة، وأداء الانقلاب الأمامي. ويستفيد تصميمه من كتلة رد فعل متحركة والتعلم المعزز لتحقيق هذه المناورات، مع الحاجة إلى خمس درجات حرية محركة (DoF) فقط، مما يقلل التعقيد الميكانيكي مقارنة بالروبوتات ذات الأرجل التقليدية.
تصميم UMV وهيكله
يتكون UMV من ثلاثة مكونات هيكلية رئيسية: الرأس، والرقبة، وإطار الدراجة. وعلى عكس الدراجة التقليدية، يستوعب الرأس معظم كتلة الروبوت، بما في ذلك عتاد الحوسبة، والبطارية، والمحركات القوية للقفز. ويتيح الوصلة الفضائية التي تربط الرأس بإطار الدراجة للروبوت نقل كتلته وتغيير اتجاهه أثناء الحركة. وتتألف هذه الوصلة من الرقبة وذراعين ربط تعملان معاً للتحكم في موضع الرأس بالنسبة للدراجة. ويحرك محركان الحركة الرئيسية، بينما يحقق زوج آخر الحركة الجانبية عبر ذراعي الربط. وتساعد هذه الآليات الروبوت على توليد القوة اللازمة للقفز، والحفاظ على التوازن أثناء العمليات على عجلة واحدة.
ويتحكم محركان إضافيان في التوجيه ودفع العجلة الخلفية، مما يتيح حركة مشابهة للدراجة التقليدية. ويستخدم النظام بأكمله خمس درجات حرية محركة، مما يمكّنه من تنفيذ مجموعة من المناورات الديناميكية دون الحاجة إلى عجلات رد فعل، أو دعامات، أو آليات ثبات ساكنة متخصصة أخرى.
تطبيق التعلم المعزز
استخدم الباحثون التعلم المعزز (RL) لتدريب UMV على تنفيذ مناورات مختلفة في بيئة محاكاة، ثم نقلوا استراتيجيات التحكم المكتسبة إلى الروبوت الفعلي. واستخدمت عملية التدريب مختبر NVIDIA Isaac وخوارزمية تحسين السياسة القريبة (Proximal Policy Optimization). وأثناء التدريب، تم تغيير معلمات مثل توزيع الكتلة، والاحتكاك، وقوة المحركات، وتأخير التحكم، وضوضاء المستشعرات في بيئة المحاكاة. وتهدف هذه العشوائية في المجال إلى مساعدة الاستراتيجيات المكتسبة على التعامل مع الفروقات بين ظروف المحاكاة والواقع.
طور الباحثون أربع استراتيجيات تحكم رئيسية للقيادة، والقيادة على عجلة واحدة، والقفز، والانقلاب. وتتحكم هذه الاستراتيجيات في حركة مفاصل الروبوت عبر متحكمات تناسبية-تفاضلية منخفضة المستوى. ويمكن نقل السلوك النهائي من المحاكاة إلى العتاد دون تدريب إضافي. ويستطيع الروبوت الحفاظ على التوازن أثناء التحرك للأمام أو للخلف، والدوران في مكانه حول العجلة الخلفية، وأداء الوقوف التتبعي بأقل قدر من الحركة. وأثناء القفز على العجلة الخلفية، يمكنه التحرك جانبياً في اتجاهات مختلفة، متغلباً على القيود الاتجاهية للمنصات ذات العجلات التقليدية.
في تجربة، اقترب UMV ذاتياً من منصة ارتفاعها 1 متر، قفز عليها وتحرك على سطحها، ثم قفز منها. وكرر هذه العملية 15 مرة، مظهراً مسارات قفز مستقرة أثناء الصعود. ويستطيع الروبوت أيضاً إكمال الانقلاب الأمامي عبر القفز وشد جسمه. ويقلل هذا الإجراء من قصور دورانه، مما يتيح له الدوران بشكل أسرع. وخلال هذه العملية، وصلت سرعته الزاوية في الميل إلى نحو 17 راديان في الثانية، وأكمل الروبوت الدوران في أقل من نصف ثانية وهبط بنجاح.
اتجاهات التطوير المستقبلية
اختبر الباحثون النظام في المختبر باستخدام معدات التقاط الحركة لتحسين تقدير الحالة. وسيركز التطوير المستقبلي على عتاد أكثر متانة، وبطاريات ومحركات محسنة، ومستشعرات مدمجة تقلل الاعتماد على أنظمة التقاط الحركة الخارجية. ويعتقد الفريق أن لهذه التقنية تطبيقات محتملة في التوصيل الحضري والاستطلاع بعيد المدى في التضاريس الوعرة، حيث تُعد السرعة وخفة الحركة وإزالة العقبات ذات أهمية خاصة.
التطبيقات المحتملة لتكنولوجيا UMV وتحدياتها
يجمع تصميم UMV بين الحركة السريعة للدراجة الهوائية وخفة حركة الروبوتات، مظهراً أداءً متفوقاً في البيئات الديناميكية. ويمكّن تطبيق التعلم المعزز الروبوت من التعلم في بيئة محاكاة والنقل الفعال إلى العمليات الفعلية، وهو أمر بالغ الأهمية لتقنيات الأتمتة المستقبلية. ومع تقدم التكنولوجيا، يخطط الباحثون لتحسين العتاد والبطاريات، مما سيجعل UMV أكثر موثوقية، ويتيح له إطلاق إمكانات أكبر في مجالات مثل التوصيل الحضري والاستطلاع في التضاريس الوعرة.