
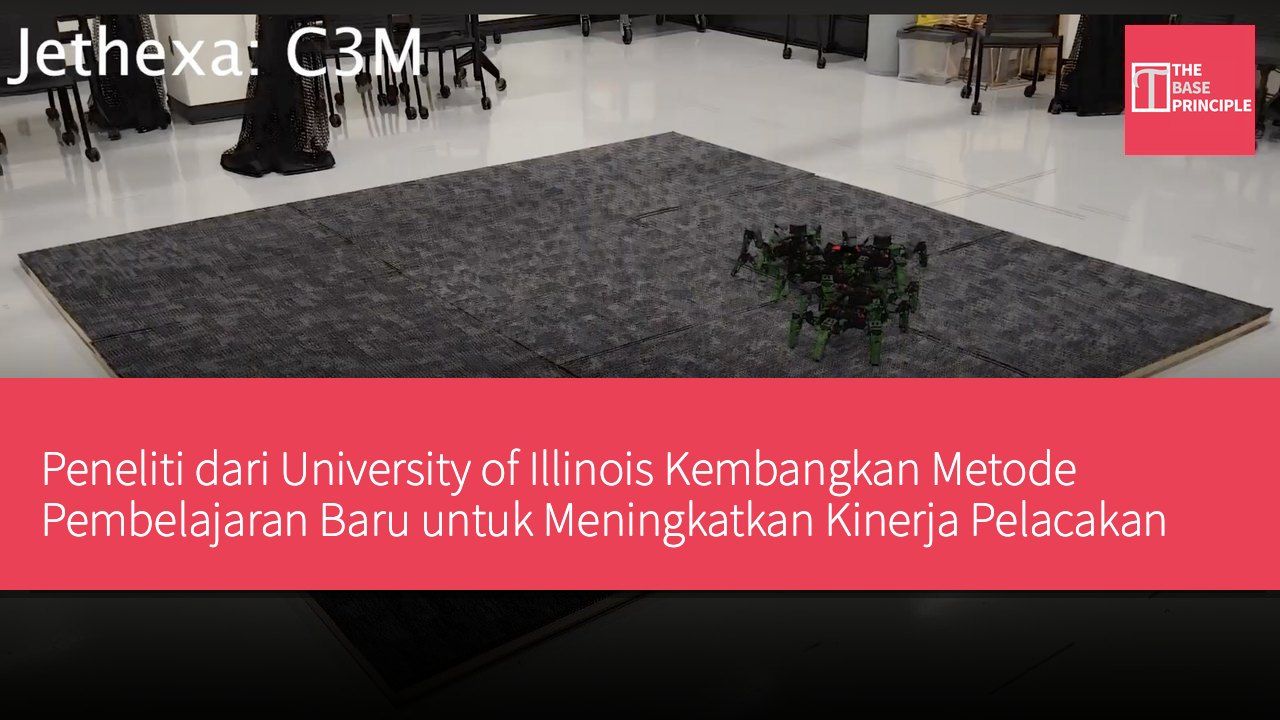
- Metode pembelajaran penguatan berbasis persepsi kontraksi yang dikembangkan oleh peneliti dapat meningkatkan kinerja pelacakan robot hingga 15%.
- CARL menggabungkan pembelajaran penguatan dengan teori kontraksi, memberikan jaminan stabilitas dan batasan matematis.
- Metode ini telah diuji pada berbagai platform robot, menunjukkan hasil yang lebih baik dibandingkan dengan metode yang ada.
- Peneliti mencatat bahwa teknologi ini dapat diterapkan dalam lingkungan berbahaya seperti manajemen kebakaran hutan.
Peneliti dari University of Illinois di Urbana-Champaign telah mengembangkan sebuah metode pembelajaran yang membantu robot meningkatkan kemampuan pelaksanaan tugas sambil mempertahankan stabilitas. Metode ini menggabungkan pembelajaran penguatan dengan teori kontrol, yang mampu memberikan jaminan stabilitas dan meningkatkan kinerja pelacakan hingga 15% dibandingkan dengan metode yang ada. Metode ini disebut sebagai pembelajaran penguatan berbasis persepsi kontraksi, yang dirancang untuk diterapkan pada berbagai bentuk robot bergerak, termasuk platform roda, terbang, dan enam kaki. Peneliti menyatakan bahwa metode ini dapat mengurangi risiko ketidakstabilan dan kerusakan mahal selama proses operasi, membuat penerapan sistem robot berbasis pembelajaran menjadi lebih praktis.
Metode pembelajaran penguatan membantu robot bergerak sepanjang jalur yang diharapkan sambil mempertahankan stabilitas. Yang disebut pembelajaran penguatan berbasis persepsi kontraksi (CARL), menggabungkan pembelajaran penguatan dengan teori kontraksi, bertujuan untuk meningkatkan kinerja kontrol dan memberikan jaminan matematis yang mendeskripsikan perilaku kesalahan pelacakan. Peneliti telah menguji metode ini pada tiga platform robot yang berbeda: sebuah robot roda TurboBot 3 Burger, sebuah drone sayap bergetar, dan sebuah robot enam kaki Jethexa. Hasil eksperimen menunjukkan bahwa CARL meningkatkan kinerja pelacakan hingga 15% dibandingkan dengan metode yang ada saat diuji pada robot fisik.
Keunggulan Pembelajaran Penguatan Berbasis Persepsi Kontraksi
Pembelajaran penguatan memungkinkan robot mengembangkan strategi kontrol melalui interaksi berulang dengan lingkungan. Sistem ini belajar dari umpan balik, menyesuaikan tindakannya untuk meningkatkan kinerja dan mencapai tujuan. Namun, pembelajaran penguatan itu sendiri tidak menjamin bahwa robot akan tetap stabil saat menjalankan kebijakan yang telah dipelajari. Robot mungkin telah belajar cara yang efektif untuk menyelesaikan tugas, tetapi masih dapat menunjukkan perilaku yang tidak terduga atau menyimpang dari jalur yang ditentukan. CARL mengatasi tantangan ini dengan menggabungkan pembelajaran penguatan dengan teori kontraksi, yang merupakan kerangka matematis untuk menganalisis stabilitas sistem dinamis. Metode ini memungkinkan pembelajaran penguatan berfungsi sebagai pengendali utama robot, sambil memberikan batasan pada pertumbuhan kesalahan pelacakan.
Menurut tim peneliti, meskipun masih mungkin terjadi kesalahan pelacakan kecil, metode ini menetapkan batasan matematis pada besarnya kesalahan tersebut. Ini memberikan cara untuk menggabungkan adaptabilitas kontrol berbasis pembelajaran dengan persyaratan stabilitas sistem robot fisik. Metode ini dirancang untuk membantu robot mencapai tujuan tanpa membiarkan penyimpangan dari perilaku yang diharapkan menjadi terlalu besar.
Potensi Aplikasi dalam Lingkungan Berbahaya
Peneliti pertama kali mengevaluasi CARL dalam simulasi komputer, kemudian beralih ke eksperimen fisik di laboratorium penerbangan teknik aeronautika. Mereka menguji teknologi ini pada tiga robot dengan mekanisme gerak yang berbeda: sebuah robot roda TurboBot 3 Burger, sebuah drone sayap bergetar, dan sebuah robot enam kaki Jethexa. Ini memungkinkan tim untuk memeriksa kinerja metode kontrol ini dalam dinamika robot yang berbeda. Salah satu tantangan besar dalam mentransfer strategi kontrol yang dipelajari dari simulasi ke robot fisik adalah kesenjangan antara simulasi dan kenyataan.
Karakteristik fisik robot mungkin berbeda dari nilai yang digunakan dalam lingkungan simulasi untuk melatih pengendali mereka.
Misalnya, simulasi mungkin menggambarkan robot seberat 1 kilogram (2,2 pon), sementara robot fisik sebenarnya berat 1,2 kilogram (2,6 pon). Perbedaan ini dapat mempengaruhi respons robot terhadap instruksi kontrol dan kemampuannya untuk mengikuti jalur yang direncanakan. Laporan peneliti menunjukkan bahwa CARL lebih efektif dalam menangani ketidakpastian ini dibandingkan dengan metode yang ada. Peningkatan kinerja pelacakan tidak hanya terlihat dalam simulasi, tetapi juga menunjukkan keunggulan dalam pengujian dunia nyata, yang menunjukkan bahwa teknologi ini mampu mempertahankan keunggulannya di luar lingkungan yang dihasilkan komputer.
Peneliti mencatat bahwa manajemen kebakaran hutan adalah salah satu aplikasi potensial dari teknologi ini. Robot yang dikerahkan di lingkungan berbahaya dapat membantu mengidentifikasi titik panas, mengumpulkan informasi, atau menyediakan pasokan kepada responden pertama. Dalam situasi ini, gerakan yang dapat diandalkan dan kontrol yang dapat diprediksi sangat penting, karena penyimpangan yang tidak terduga dapat mempengaruhi kemampuan robot untuk menyelesaikan tugas yang ditentukan. Peneliti telah mempublikasikan metode ini, dan kode implementasinya telah dirilis di GitHub.
Nilai Aplikasi Praktis Pembelajaran Penguatan Berbasis Persepsi Kontraksi
Pembelajaran penguatan berbasis persepsi kontraksi (CARL) tidak hanya memberikan jaminan stabilitas secara teoritis, tetapi juga menunjukkan kinerja yang unggul pada berbagai platform robot dalam pengujian praktis. Pengembangan metode ini sangat penting untuk meningkatkan keandalan robot dalam lingkungan yang kompleks, terutama dalam aplikasi yang memerlukan kontrol yang tepat, seperti manajemen kebakaran hutan. Dengan publikasi teknologi ini, diharapkan dapat mendorong eksplorasi lebih lanjut terhadap aplikasi praktis, serta mendorong kemajuan teknologi robotika.