
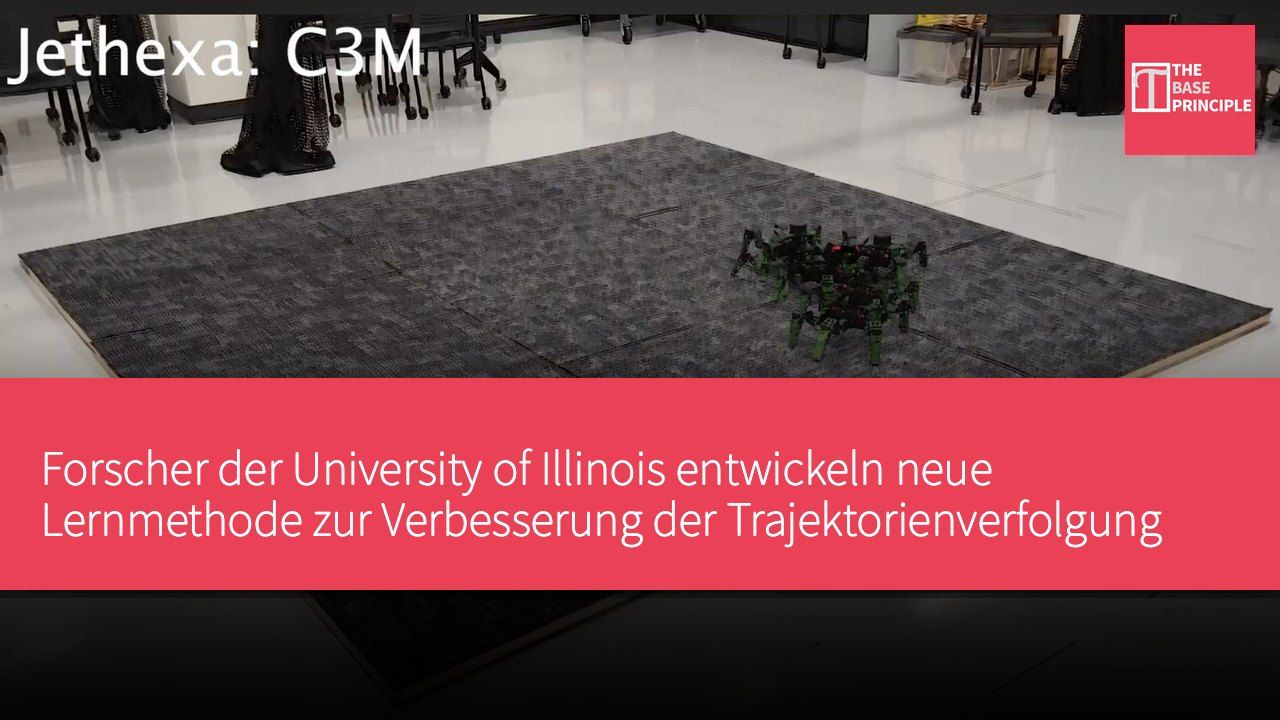
- Die von den Forschern entwickelte CARL-Methode zur kontrahierenden Wahrnehmung kann die Verfolgungsleistung von Robotern um bis zu 15 % steigern.
- CARL kombiniert verstärkendes Lernen mit der Theorie der Kontraktion und bietet Stabilitätsgarantien sowie mathematische Grenzen.
- Die Methode wurde auf verschiedenen Robotplattformen getestet und zeigte bessere Ergebnisse als bestehende Methoden.
- Die Forscher weisen darauf hin, dass diese Technologie in gefährlichen Umgebungen wie der Brandbekämpfung eingesetzt werden kann.
Forscher der University of Illinois in Urbana-Champaign haben eine Lernmethode entwickelt, die Robotern hilft, ihre Aufgaben zu verbessern und gleichzeitig Stabilität zu gewährleisten. Diese Methode kombiniert verstärkendes Lernen mit Kontrolle-Theorie und bietet Stabilitätsgarantien, während sie die Verfolgungsleistung im Vergleich zu bestehenden Methoden um bis zu 15 % steigert. Die Methode, die als kontrahierende Wahrnehmung verstärkendes Lernen (CARL) bezeichnet wird, zielt darauf ab, auf verschiedenen Arten von mobilen Robotern, einschließlich Räder-, Flug- und Sechsbein-Plattformen, angewendet zu werden. Die Forscher geben an, dass diese Methode das Risiko von Instabilität und teuren Schäden während des Betriebs verringern kann, was die Implementierung von lernbasierten Robotersystemen praktikabler macht.
Die Methode des verstärkenden Lernens hilft Robotern, sich entlang eines gewünschten Pfades zu bewegen und dabei Stabilität zu bewahren. Das sogenannte kontrahierende Wahrnehmung verstärkende Lernen (CARL) kombiniert verstärkendes Lernen mit der Theorie der Kontraktion, um die Steuerungsleistung zu verbessern und mathematische Garantien zu bieten, die das Verhalten von Verfolgungsfehlern beschreiben. Die Forscher testeten diese Methode auf drei verschiedenen Robotplattformen: einem radbetriebenen TurboBot 3 Burger, einer schwingenden Luftdrohne und einem sechsbeinigen Jethexa-Roboter. Die Testergebnisse zeigen, dass CARL bei Tests auf physischen Maschinen die Verfolgungsleistung im Vergleich zu bestehenden Methoden um bis zu 15 % verbessert hat.
Vorteile des kontrahierenden Wahrnehmung verstärkenden Lernens
Verstärkendes Lernen ermöglicht es Robotern, Steuerungsstrategien durch wiederholte Interaktionen mit der Umgebung zu entwickeln. Das System lernt aus Rückmeldungen und passt sein Verhalten an, um die Leistung zu verbessern und Ziele zu erreichen. Allerdings kann verstärkendes Lernen allein nicht garantieren, dass Roboter bei der Ausführung der gelernten Strategien stabil bleiben. Ein Roboter kann eine effektive Methode zur Aufgabenerfüllung erlernen, zeigt jedoch möglicherweise unvorhersehbares Verhalten oder weicht von seiner geplanten Trajektorie ab. CARL adressiert diese Herausforderung, indem es verstärkendes Lernen mit der Theorie der Kontraktion kombiniert, einem mathematischen Rahmen zur Analyse der Stabilität dynamischer Systeme. Diese Methode ermöglicht es, verstärkendes Lernen als Hauptsteuerung für Roboter zu verwenden und gleichzeitig Grenzen für das Wachstum von Verfolgungsfehlern bereitzustellen.
Nach Angaben des Forschungsteams können zwar weiterhin kleine Verfolgungsfehler auftreten, aber die Methode legt mathematische Grenzen für deren Größe fest. Dies bietet einen Ansatz zur Kombination der Anpassungsfähigkeit von lernbasierten Steuerungen mit den Stabilitätsanforderungen physischer Robotersysteme. Die Methode zielt darauf ab, Robotern zu helfen, ihre Ziele zu erreichen, ohne dass sie zu stark von ihrem erwarteten Verhalten abweichen.
Potenzial für Anwendungen in gefährlichen Umgebungen
Die Forscher bewerteten CARL zunächst in Computersimulationen, bevor sie zu physischen Experimenten im Aerospace Engineering Flight Laboratory übergingen. Sie testeten die Technik an drei Robotern mit unterschiedlichen Bewegungsmechanismen: einem radbetriebenen TurboBot 3 Burger, einer schwingenden Luftdrohne und einem sechsbeinigen Jethexa-Roboter. Dies ermöglichte es dem Team, die Leistung der Steuerungsmethode in verschiedenen Arten von Roboterdynamik zu überprüfen. Eine große Herausforderung bei der Übertragung der gelernten Steuerungsstrategien von Simulationen auf physische Maschinen ist die Kluft zwischen Simulation und Realität.
Die physischen Eigenschaften eines Roboters können von den Werten abweichen, die in der Simulationsumgebung verwendet wurden, um seinen Controller zu trainieren.
Zum Beispiel könnte die Simulation den Roboter als 1 Kilogramm (2,2 Pfund) schwer darstellen, während der tatsächliche Roboter 1,2 Kilogramm (2,6 Pfund) wiegt. Diese Unterschiede können die Reaktion des Roboters auf Steuerungsbefehle und seine Fähigkeit, der geplanten Trajektorie zu folgen, beeinflussen. Die Forscher berichteten, dass CARL in der Handhabung dieser Unsicherheiten besser abschneidet als bestehende Methoden. Die verbesserte Verfolgungsleistung wurde nicht nur in Simulationen beobachtet, sondern zeigte auch in realen Tests Vorteile, was darauf hindeutet, dass die Technik ihre Vorteile auch außerhalb computergenerierter Umgebungen aufrechterhalten kann.
Die Forscher weisen darauf hin, dass die Brandbekämpfung eine mögliche Anwendung dieser Technologie ist. Roboter, die in gefährlichen Umgebungen eingesetzt werden, können helfen, Hotspots zu lokalisieren, Informationen zu sammeln oder Materialien an Ersthelfer zu liefern. In diesen Situationen sind zuverlässige Bewegungen und vorhersehbare Steuerungen von entscheidender Bedeutung, da unerwartete Abweichungen die Fähigkeit des Roboters beeinträchtigen können, die ihm zugewiesene Aufgabe zu erfüllen. Die Forscher haben die Methode veröffentlicht, und der Implementierungscode wurde auf GitHub veröffentlicht.
Praktischer Anwendungswert des kontrahierenden Wahrnehmung verstärkenden Lernens
Das kontrahierende Wahrnehmung verstärkende Lernen (CARL) bietet nicht nur theoretische Stabilitätsgarantien, sondern zeigt auch in praktischen Tests überlegene Leistungen auf verschiedenen Robotplattformen. Die Entwicklung dieser Methode ist entscheidend für die Verbesserung der Zuverlässigkeit von Robotern in komplexen Umgebungen, insbesondere in Anwendungen, die präzise Steuerungen erfordern, wie beispielsweise in der Brandbekämpfung. Mit der Veröffentlichung der Technologie könnte in Zukunft die Erkundung weiterer praktischer Anwendungen gefördert werden, was den Fortschritt der Robotik-Technologie weiter vorantreibt.