
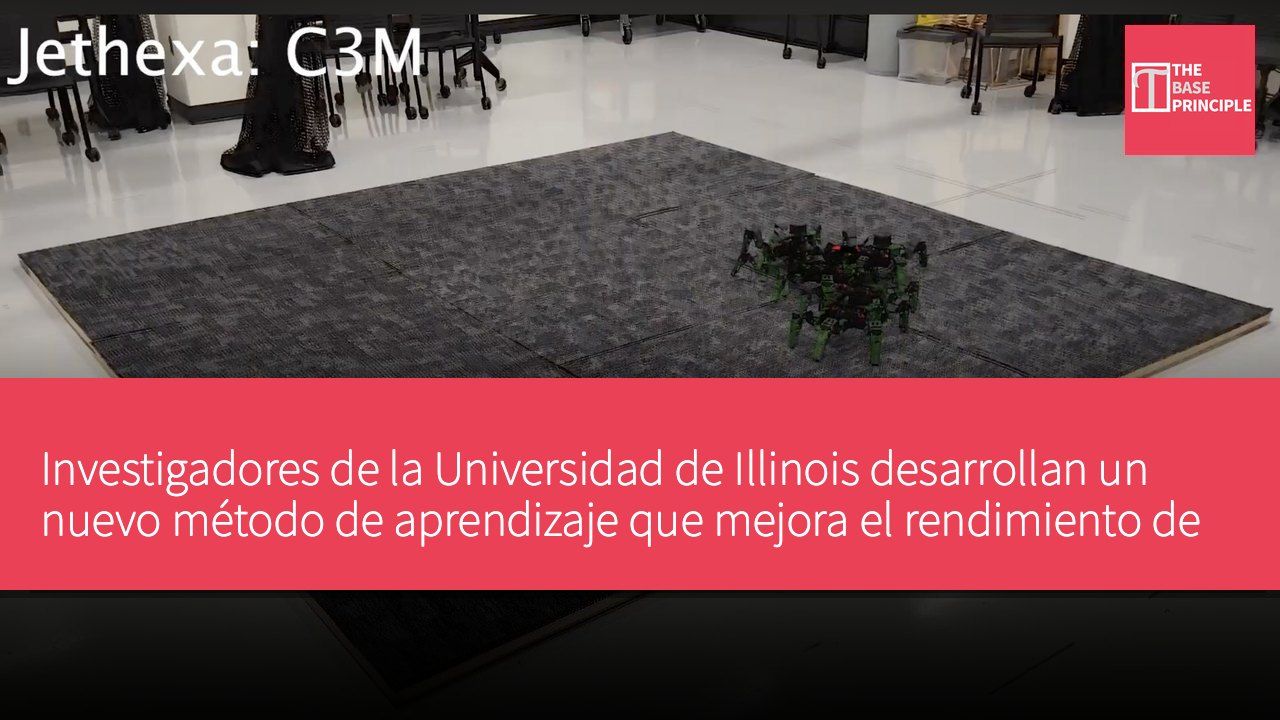
- El método de aprendizaje por refuerzo con percepción de contracción desarrollado por los investigadores puede mejorar el rendimiento de seguimiento de los robots en un 15%.
- CARL combina el aprendizaje por refuerzo con la teoría de contracción, proporcionando garantías de estabilidad y límites matemáticos.
- El método ha sido probado en diferentes plataformas robóticas, mostrando resultados superiores a los métodos existentes.
- Los investigadores señalan que esta tecnología puede aplicarse en entornos peligrosos como la gestión de incendios forestales.
Investigadores de la Universidad de Illinois en Urbana-Champaign han desarrollado un método de aprendizaje que ayuda a los robots a mejorar su capacidad de ejecución de tareas, al tiempo que mantienen la estabilidad. Este método combina el aprendizaje por refuerzo con la teoría del control, proporcionando garantías de estabilidad y mejorando el rendimiento de seguimiento en un 15% en comparación con los métodos existentes. El método, denominado aprendizaje por refuerzo con percepción de contracción, está diseñado para aplicarse a diferentes formas de robots móviles, incluidos los de ruedas, los drones y las plataformas hexápodas. Los investigadores afirman que este método puede reducir la inestabilidad y el riesgo de daños costosos durante la operación, haciendo que el despliegue de sistemas robóticos basados en aprendizaje sea más práctico.
El método de aprendizaje por refuerzo ayuda a los robots a moverse a lo largo de una trayectoria deseada, manteniendo la estabilidad. El llamado aprendizaje por refuerzo con percepción de contracción (CARL) combina el aprendizaje por refuerzo con la teoría de contracción, con el objetivo de mejorar el rendimiento del control y proporcionar garantías matemáticas que describen el comportamiento del error de seguimiento. Los investigadores probaron el método en tres plataformas robóticas diferentes: un robot de ruedas TurboBot 3 Burger, un dron de aleteo y un robot hexápodo Jethexa. Los resultados experimentales mostraron que CARL mejoró el rendimiento de seguimiento en un 15% en pruebas realizadas en máquinas físicas en comparación con los métodos existentes.
Ventajas del aprendizaje por refuerzo con percepción de contracción
El aprendizaje por refuerzo permite a los robots desarrollar estrategias de control a través de interacciones repetidas con el entorno. El sistema aprende de la retroalimentación, ajustando sus acciones para mejorar el rendimiento y alcanzar objetivos. Sin embargo, el aprendizaje por refuerzo por sí solo no garantiza que los robots mantendrán la estabilidad al ejecutar las políticas aprendidas. Un robot puede aprender un método efectivo para completar una tarea, pero aún así puede mostrar comportamientos impredecibles o desviarse excesivamente de su trayectoria planificada. CARL aborda este desafío al combinar el aprendizaje por refuerzo con la teoría de contracción, un marco matemático utilizado para analizar la estabilidad de sistemas dinámicos. Este método permite que el aprendizaje por refuerzo actúe como el controlador principal del robot, al tiempo que proporciona límites sobre el crecimiento del error de seguimiento.
Según el equipo de investigación, aunque todavía pueden ocurrir pequeños errores de seguimiento, este método establece límites matemáticos sobre su magnitud. Esto proporciona un enfoque para combinar la adaptabilidad del control basado en aprendizaje con los requisitos de estabilidad de los sistemas robóticos físicos. El método está diseñado para ayudar a los robots a alcanzar objetivos sin permitir que la desviación de su comportamiento esperado sea excesiva.
Potencial de aplicación en entornos peligrosos
Los investigadores evaluaron inicialmente CARL en simulaciones por computadora antes de pasar a experimentos físicos en el laboratorio de ingeniería aeronáutica. Probaron la técnica en tres robots con diferentes mecanismos de movimiento: un robot de ruedas TurboBot 3 Burger, un dron de aleteo y un robot hexápodo Jethexa. Esto permitió al equipo examinar el rendimiento del método de control en diferentes dinámicas robóticas. Uno de los grandes desafíos de transferir las estrategias de control aprendidas de la simulación a máquinas físicas es la brecha entre la simulación y la realidad.
Las características físicas reales de los robots pueden diferir de los valores en el entorno de simulación utilizado para entrenar sus controladores.
Por ejemplo, la simulación puede representar un robot como pesando 1 kg (2.2 lbs), mientras que el robot real pesa 1.2 kg (2.6 lbs). Estas diferencias pueden afectar la respuesta del robot a las instrucciones de control y su capacidad para seguir la trayectoria planificada. Los informes de los investigadores indican que CARL supera a los métodos existentes en el manejo de estas incertidumbres. Su mejorado rendimiento de seguimiento se observó no solo en simulaciones, sino que también mostró ventajas en pruebas del mundo real, lo que indica que la tecnología puede mantener su ventaja fuera de entornos generados por computadora.
Los investigadores señalan que la gestión de incendios forestales es una posible aplicación de esta tecnología. Los robots desplegados en entornos peligrosos pueden ayudar a localizar puntos calientes, recopilar información o proporcionar suministros a los primeros respondedores. En estas situaciones, un movimiento confiable y un control predecible son cruciales, ya que las desviaciones inesperadas pueden afectar la capacidad del robot para completar la tarea asignada. Los investigadores han hecho público el método, y el código de implementación ha sido publicado en GitHub.
Valor práctico del aprendizaje por refuerzo con percepción de contracción
El aprendizaje por refuerzo con percepción de contracción (CARL) no solo proporciona garantías de estabilidad en teoría, sino que también ha demostrado un rendimiento superior en pruebas prácticas en diferentes plataformas robóticas. El desarrollo de este método es crucial para mejorar la fiabilidad de los robots en entornos complejos, especialmente en aplicaciones que requieren un control preciso, como la gestión de incendios forestales. Con la publicación de la tecnología, es posible que se fomente la exploración de más aplicaciones prácticas en el futuro, impulsando aún más el avance de la tecnología robótica.