
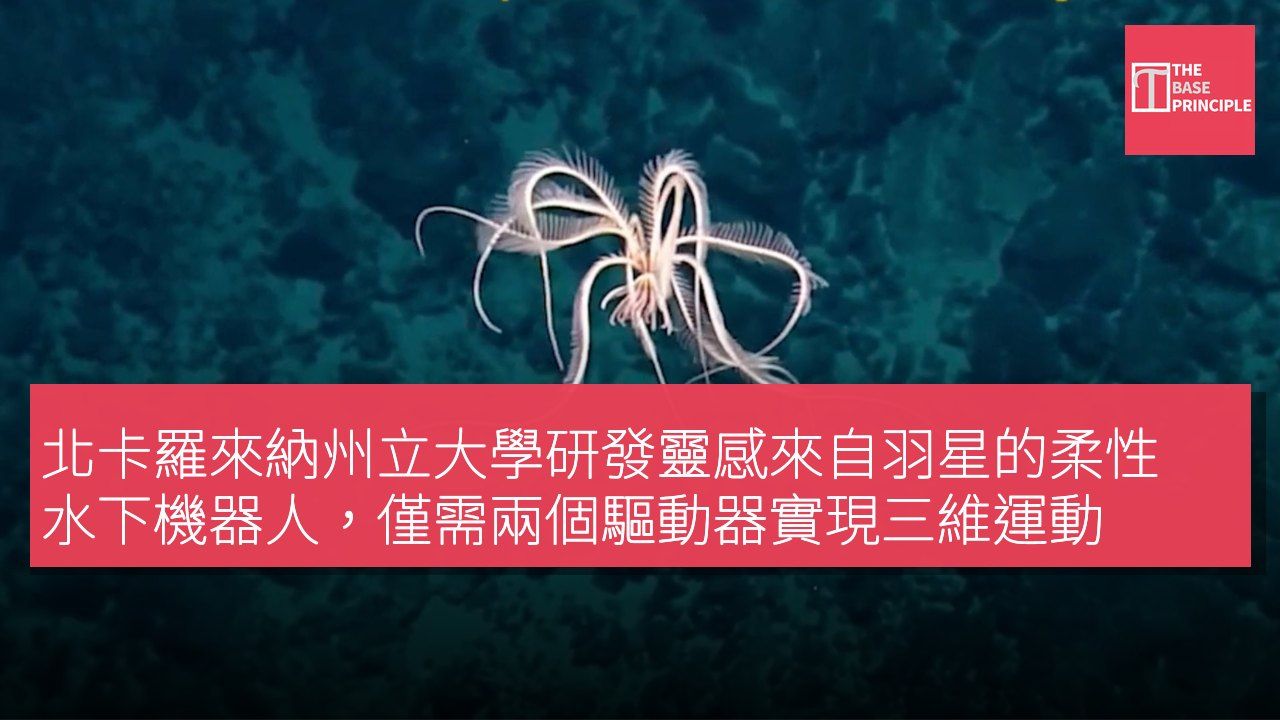
- 該柔性水下機器人靈感來自羽毛星,能在三維空間中移動。
- 機器人僅需兩個驅動器,降低了機械複雜性和控制需求。
- 設計包括多種運動模式,提升了水下操作的靈活性。
- 未來將開發無線版本,並探索潛在應用。
北卡羅來納州立大學的研究人員開發出一款柔性水下機器人,靈感來源於羽毛星,即一種海洋無脊椎動物。該機器人能夠在三維空間中移動,包括前後、上下及圍繞其軸心旋轉。它僅使用兩個驅動器便可實現此範圍的運動,相較於傳統三維運動所需的六個驅動器,具有更高的效率。這一設計利用了「機械智能」,依賴機器人的結構及與水的互動,減少所需的控制輸入。
這款羽毛星機器人能夠以僅兩個驅動器實現三維運動,降低了通常所需的機械複雜性。該機器人受到羽毛星的啟發,能通過協調其肢體在不同方向上移動和懸浮,四個彈性翅膀圍繞中心圓盤排列。這些翅膀為單穩態設計,意味著它們在驅動下可以彎曲,但當施加的力量被移除後,會自動返回原位。這一機械設計使機器人能夠在不需要為每個方向配備獨立驅動器的情況下產生多種運動。
機器人運動模式介紹
根據 NCSU 團隊的說法,該系統基於「機械智能」原則,即機器人的物理結構幫助決定其行為,並減少計算機或人類操作員所需的控制輸入。傳統的系統若要實現相似的三維運動,通常至少需要六個驅動器。NCSU 機械與航空工程教授及該研究的通訊作者 Jie Yin 在聲明中表示:「這項工作的令人興奮之處在於,它展示瞭如何利用智能設計技術,以最少的驅動器創造出具有驚人運動範圍的機器人裝置。」
該機器人的兩個驅動器位於其中心圓盤內,控制所有四個翅膀。當兩個驅動器同時啟動時,翅膀會迅速向下彈動。一旦驅動器關閉,彈性翅膀會再次向上返回。快速重複這一循環使機器人能夠拍打翅膀並向上遊動。當翅膀拍打較慢時,機器人可以保持其位置並懸浮,研究人員稱之為「水母模式」。同一硬體透過改變驅動器的控制方式也能實現水平運動。僅啟動一個驅動器會使一個翅膀像尾鰭一樣拍動,推動機器人向前或向後移動,研究人員將其稱為「魚模式」。
此外,機器人還能圍繞其中心軸旋轉。透過快速交替使用兩個驅動器,研究人員產生不對稱的翅膀運動,令機器人旋轉。這一「轉子模式」提供了方向控制,使機器人在水下能夠轉向。
設計的靈活性與應用
這三種運動模式使這款柔性機器人能夠控制垂直、水平及旋轉運動。研究人員展示了該系統在水下環境中使用相機探索及獨立或協同舉起物體的能力。該設計建立在團隊早期工作的基礎上,涉及一款受到蝠鱝啟發的水下機器人,該機器人能夠迅速穿越水域,但缺乏相應的三維靈活性。研究人員並未選擇增加更多電動機和複雜的機制,而是尋求通過機器人的物理結構獲得額外的運動能力。團隊指出,這種緊湊的設計可為水下機器人應用提供平台,特別是在靈活性和機械簡單性方面的重要性。
未來的工作將專注於開發完全無線的版本,並與其他領域的研究人員探索潛在應用。
機械智能如何改變水下機器人設計
這款柔性水下機器人的設計展示了機械智能的潛力,通過利用物理結構來減少驅動器的需求,顯著提高了運動效率。與傳統系統相比,只需兩個驅動器便可實現多種運動,這不僅降低了機械複雜性,也提升了水下操作的靈活性。這一創新設計不僅能夠適應多樣的水下環境,還為未來的無線版本和其他應用提供了基礎,顯示出其在水下機器人領域的重要性。