
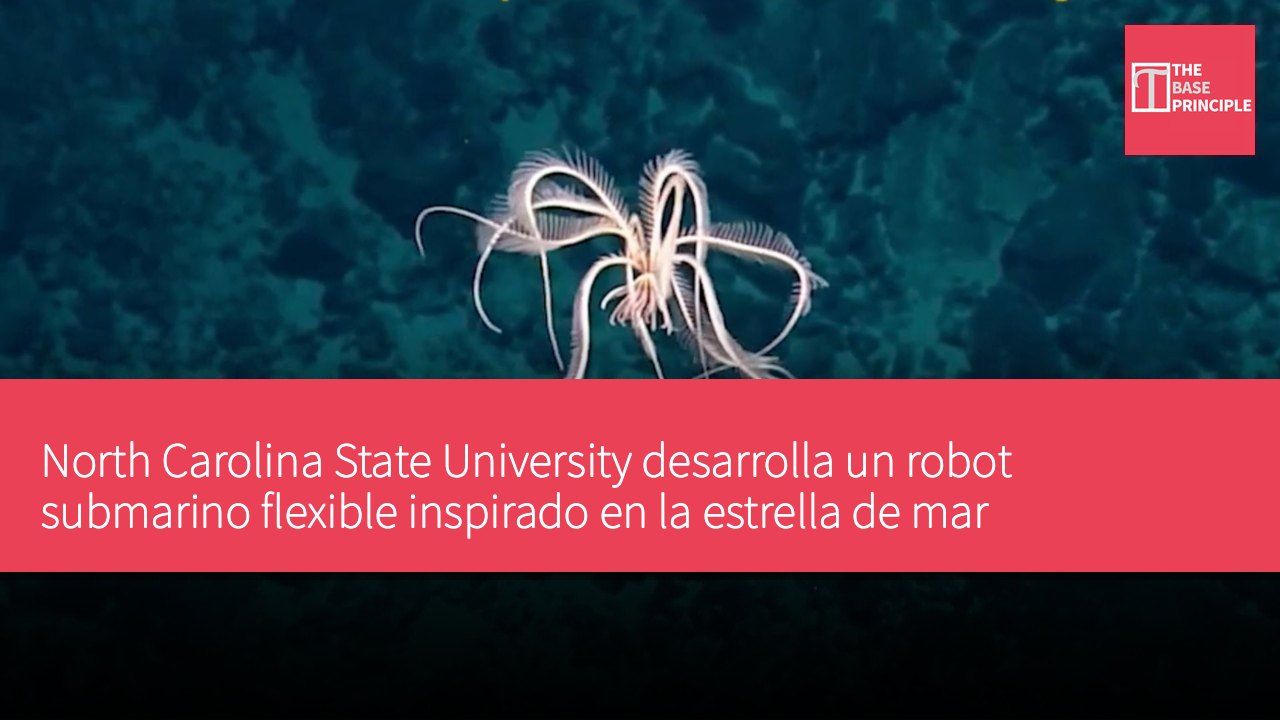
- Este robot submarino flexible se inspira en la estrella de mar emplumada y puede moverse en el espacio tridimensional.
- El robot solo necesita dos actuadores, lo que reduce la complejidad mecánica y los requisitos de control.
- El diseño incluye múltiples modos de movimiento, lo que aumenta la flexibilidad de las operaciones submarinas.
- En el futuro se desarrollará una versión inalámbrica y se explorarán aplicaciones potenciales.
Investigadores de la North Carolina State University han desarrollado un robot submarino flexible inspirado en la estrella de mar emplumada, un invertebrado marino. El robot puede moverse en el espacio tridimensional, incluyendo adelante y atrás, arriba y abajo, y rotación alrededor de su eje. Logra este rango de movimiento utilizando solo dos actuadores, frente a los seis que requieren tradicionalmente los sistemas de movimiento tridimensional, lo que supone una mayor eficiencia. Este diseño aprovecha la «inteligencia mecánica», basándose en la estructura del robot y su interacción con el agua para reducir las entradas de control necesarias.
Este robot inspirado en la estrella de mar emplumada logra movimiento tridimensional con solo dos actuadores, reduciendo la complejidad mecánica habitual. El robot, inspirado en la estrella de mar emplumada, puede moverse y mantenerse en suspensión en diferentes direcciones coordinando sus apéndices, con cuatro alas elásticas dispuestas alrededor de un disco central. Estas alas son de diseño monoestable, lo que significa que se doblan bajo accionamiento pero regresan automáticamente a su posición original cuando se retira la fuerza. Este diseño mecánico permite al robot generar múltiples movimientos sin necesidad de un actuador independiente para cada dirección.
Introducción a los modos de movimiento del robot
Según el equipo de NCSU, el sistema se basa en el principio de «inteligencia mecánica», según el cual la estructura física del robot ayuda a determinar su comportamiento y reduce las entradas de control requeridas por computadoras u operadores humanos. Los sistemas tradicionales que buscan un movimiento tridimensional similar suelen necesitar al menos seis actuadores. Jie Yin, profesor de Ingeniería Mecánica y Aeroespacial de NCSU y autor correspondiente del estudio, declaró: «Lo emocionante de este trabajo es que demuestra cómo aprovechar técnicas de diseño inteligente para crear dispositivos robóticos con un rango de movimiento sorprendente utilizando el mínimo número de actuadores».
Los dos actuadores del robot se encuentran en su disco central y controlan las cuatro alas. Cuando ambos actuadores se activan simultáneamente, las alas se impulsan rápidamente hacia abajo. Una vez que los actuadores se apagan, las alas elásticas vuelven a subir. La repetición rápida de este ciclo permite al robot batir las alas y nadar hacia arriba. Cuando el batido es más lento, el robot puede mantener su posición y flotar, lo que los investigadores denominan «modo medusa». El mismo hardware, al cambiar la forma de controlar los actuadores, también logra movimiento horizontal. Activar solo un actuador hace que un ala batir como una aleta caudal, impulsando al robot hacia adelante o hacia atrás, lo que los investigadores llaman «modo pez».
Además, el robot puede rotar alrededor de su eje central. Alternando rápidamente los dos actuadores, los investigadores generan un movimiento asimétrico de las alas que hace girar al robot. Este «modo rotor» proporciona control direccional, permitiendo al robot virar bajo el agua.
Flexibilidad del diseño y aplicaciones
Estos tres modos de movimiento permiten a este robot flexible controlar el movimiento vertical, horizontal y de rotación. Los investigadores demostraron la capacidad del sistema para explorar entornos submarinos con cámaras y levantar objetos de forma independiente o colaborativa. El diseño se basa en el trabajo previo del equipo, que incluía un robot submarino inspirado en la mantarraya capaz de desplazarse rápidamente por el agua, pero que carecía de la correspondiente agilidad tridimensional. En lugar de añadir más motores y mecanismos complejos, los investigadores buscaron obtener capacidades de movimiento adicionales a través de la estructura física del robot. El equipo señala que este diseño compacto puede servir como plataforma para aplicaciones de robótica submarina, especialmente donde la agilidad y la simplicidad mecánica son importantes.
El trabajo futuro se centrará en desarrollar una versión completamente inalámbrica y en explorar aplicaciones potenciales con investigadores de otros campos.
Cómo la inteligencia mecánica transforma el diseño de robots submarinos
El diseño de este robot submarino flexible demuestra el potencial de la inteligencia mecánica, al aprovechar la estructura física para reducir la necesidad de actuadores y mejorar significativamente la eficiencia del movimiento. En comparación con los sistemas tradicionales, logra múltiples movimientos con solo dos actuadores, lo que no solo reduce la complejidad mecánica, sino que también aumenta la flexibilidad de las operaciones submarinas. Este diseño innovador no solo puede adaptarse a diversos entornos submarinos, sino que también sienta las bases para futuras versiones inalámbricas y otras aplicaciones, lo que evidencia su importancia en el campo de la robótica submarina.