
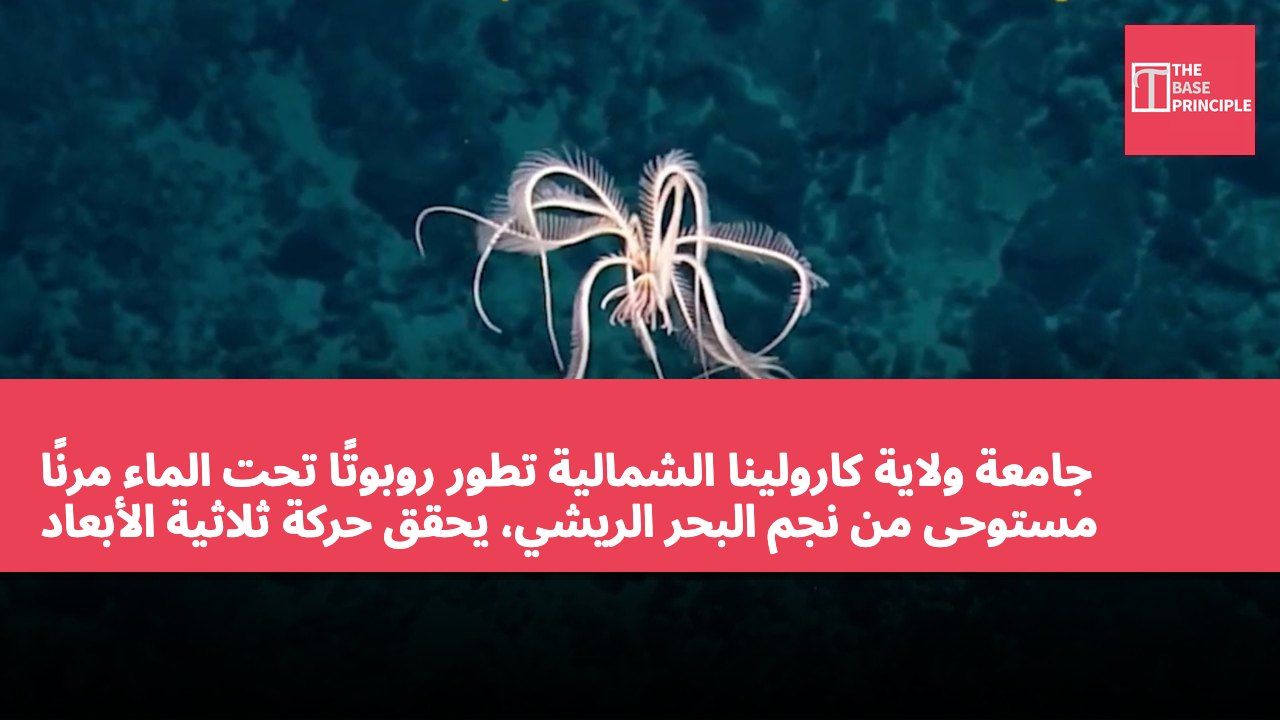
- الروبوت المرن تحت الماء مستوحى من نجم البحر الريشي، وقادر على الحركة في الفضاء ثلاثي الأبعاد.
- الروبوت يحتاج إلى محركين فقط، مما يقلل التعقيد الميكانيكي ومتطلبات التحكم.
- التصميم يتضمن أوضاع حركة متعددة، مما يعزز مرونة العمليات تحت الماء.
- سيتم تطوير نسخة لاسلكية مستقبلًا، واستكشاف التطبيقات المحتملة.
طور باحثون في جامعة ولاية كارولينا الشمالية روبوتًا تحت الماء مرنًا مستوحى من نجم البحر الريشي، وهو نوع من اللافقاريات البحرية. ويتمكن الروبوت من التحرك في الفضاء ثلاثي الأبعاد، بما في ذلك الأمام والخلف، والصعود والهبوط، والدوران حول محوره. ويحقق هذا النطاق من الحركة باستخدام محركين فقط، مقارنةً بستة محركات تتطلبها الحركة ثلاثية الأبعاد التقليدية، مما يمنحه كفاءة أعلى. ويستفيد هذا التصميم من "الذكاء الميكانيكي"، معتمدًا على هيكل الروبوت وتفاعله مع الماء، لتقليل مدخلات التحكم المطلوبة.
يتمكن روبوت نجم البحر الريشي هذا من تحقيق حركة ثلاثية الأبعاد بمحركين فقط، مما يقلل التعقيد الميكانيكي الذي عادة ما يكون مطلوبًا. وقد استُوحِيَ الروبوت من نجم البحر الريشي، الذي يستطيع التحرك والتحليق في اتجاهات مختلفة من خلال تنسيق أطرافه، حيث تُرتّب أربعة أجنحة مرنة حول قرص مركزي. وهذه الأجنحة أحادية الاستقرار، مما يعني أنها تنحني عند تشغيل المحركات، لكنها تعود تلقائيًا إلى وضعها الأصلي عند إزالة القوة المطبقة. ويسمح هذا التصميم الميكانيكي للروبوت بتوليد أوضاع حركة متعددة دون الحاجة إلى محركات مستقلة لكل اتجاه.
أوضاع حركة الروبوت
وفقًا لفريق NCSU، يقوم النظام على مبدأ "الذكاء الميكانيكي"، حيث يساعد الهيكل الفيزيائي للروبوت في تحديد سلوكه، ويقلل مدخلات التحكم المطلوبة من الحاسوب أو المشغل البشري. وعادة ما تتطلب الأنظمة التقليدية ستة محركات على الأقل لتحقيق حركة ثلاثية الأبعاد مشابهة. وقال جي يين، أستاذ الهندسة الميكانيكية والفضائية في NCSU والمؤلف المراسل للدراسة، في تصريح: "الجانب المثير في هذا العمل هو أنه يُظهر كيف يمكن الاستفادة من تقنيات التصميم الذكي لإنشاء أجهزة روبوتية ذات نطاق حركة مذهل بأقل عدد من المحركات."
يقع المحركان داخل القرص المركزي للروبوت، ويتحكمان في جميع الأجنحة الأربعة. عند تشغيل المحركين في وقت واحد، تنفجر الأجنحة بسرعة إلى الأسفل. وبمجرد إيقاف المحركات، تعود الأجنحة المرنة إلى الأعلى مرة أخرى. وتكرار هذه الدورة بسرعة يتيح للروبوت رفرفة أجنحته والسباحة للأعلى. وعندما ترفرف الأجنحة ببطء أكبر، يستطيع الروبوت الحفاظ على موضعه والتحليق، وهو ما يسميه الباحثون "وضع قنديل البحر". ويمكن للعتاد نفسه تحقيق الحركة الأفقية من خلال تغيير طريقة التحكم في المحركات. فتشغيل محرك واحد فقط يجعل جناحًا واحدًا يرفرف مثل الذيل، دافعًا الروبوت للأمام أو للخلف، ويسميه الباحثون "وضع السمكة".
بالإضافة إلى ذلك، يستطيع الروبوت الدوران حول محوره المركزي. ومن خلال التبديل السريع بين المحركين، يولد الباحثون حركة أجنحة غير متماثلة، مما يجعل الروبوت يدور. ويوفر "وضع الدوار" هذا التحكم في الاتجاه، مما يتيح للروبوت التوجيه تحت الماء.
مرونة التصميم والتطبيقات
تتيح أوضاع الحركة الثلاثة لهذا الروبوت المرن التحكم في الحركة الرأسية والأفقية والدورانية. وأظهر الباحثون قدرة النظام على استكشاف البيئات تحت الماء باستخدام الكاميرات، ورفع الأشياء بشكل مستقل أو تعاوني. ويبني هذا التصميم على أعمال الفريق السابقة، التي شملت روبوتًا تحت الماء مستوحى من اللخمة، قادرًا على عبور المسطحات المائية بسرعة، لكنه افتقر إلى المرونة ثلاثية الأبعاد المقابلة. وبدلًا من إضافة المزيد من المحركات والآليات المعقدة، سعى الباحثون للحصول على قدرات حركة إضافية من خلال الهيكل الفيزيائي للروبوت. وأشار الفريق إلى أن هذا التصميم المدمج يمكن أن يوفر منصة لتطبيقات الروبوتات تحت الماء، لا سيما حيث تكون المرونة والبساطة الميكانيكية ذات أهمية.
سيركز العمل المستقبلي على تطوير نسخة لاسلكية بالكامل، واستكشاف التطبيقات المحتملة بالتعاون مع باحثين من مجالات أخرى.
كيف يغير الذكاء الميكانيكي تصميم الروبوتات تحت الماء
يُظهر تصميم هذا الروبوت المرن تحت الماء إمكانات الذكاء الميكانيكي، من خلال الاستفادة من الهيكل الفيزيائي لتقليل الحاجة إلى المحركات، مما يحسن كفاءة الحركة بشكل كبير. وبالمقارنة مع الأنظمة التقليدية، لا يلزم سوى محركين لتحقيق أوضاع حركة متعددة، وهذا لا يقلل التعقيد الميكانيكي فحسب، بل يعزز أيضًا مرونة العمليات تحت الماء. ولا يستطيع هذا التصميم المبتكر التكيف مع بيئات تحت الماء متنوعة فحسب، بل يوفر أيضًا أساسًا للنسخ اللاسلكية المستقبلية والتطبيقات الأخرى، مما يدل على أهميته في مجال الروبوتات تحت الماء.