
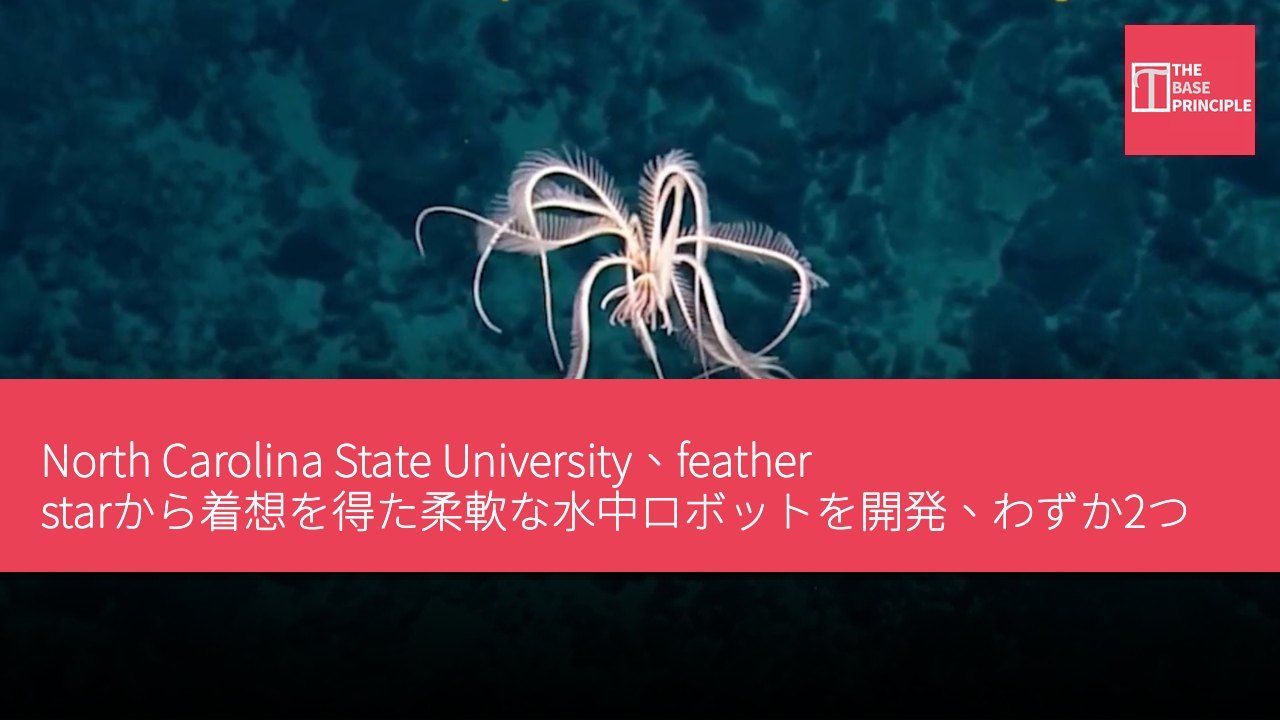
- この柔軟な水中ロボットはfeather starから着想を得ており、三次元空間での移動が可能である。
- ロボットはわずか2つのアクチュエータで済み、機械的複雑性と制御要求を低減する。
- 設計には複数の運動モードが含まれ、水中操作の柔軟性を高める。
- 今後、無線版の開発と潜在的な応用の探索を行う。
North Carolina State Universityの研究者たちが、feather star(一種の海洋無脊椎動物)から着想を得た柔軟な水中ロボットを開発した。このロボットは、前後、上下、およびその軸周りの回転を含む三次元空間での移動が可能である。わずか2つのアクチュエータのみでこの範囲の運動を実現し、従来の三次元運動に必要な6つのアクチュエータと比較してより高い効率を持つ。この設計は「機械知能」を活用し、ロボットの構造と水との相互作用に依存することで、必要な制御入力を削減している。
このfeather starロボットは、わずか2つのアクチュエータで三次元運動を実現し、通常必要とされる機械的複雑性を低減している。このロボットはfeather starから着想を得ており、その肢を協調させて異なる方向への移動とホバリングを可能にし、4枚の弾性翼が中心ディスクの周りに配置されている。これらの翼は単安定設計であり、駆動時に曲がるが、外力が除去されると自動的に元の位置に戻る。この機械設計により、ロボットは各方向に独立したアクチュエータを必要とせずに多様な運動を生成できる。
ロボットの運動モードの紹介
NCSUチームによれば、このシステムは「機械知能」の原則に基づいており、ロボットの物理構造がその振る舞いを決定するのを助け、コンピュータや人間の操作員に必要な制御入力を減らす。従来のシステムで同様の三次元運動を実現するには、通常少なくとも6つのアクチュエータが必要となる。NCSUの機械・航空工学教授であり、この研究の責任著者であるJie Yinは声明で、「この研究の意義は、いかにインテリジェントな設計技術を用いて、最小限のアクチュエータで驚くべき運動範囲を持つロボット装置を創り出せるかを示した点にある」と述べている。
このロボットの2つのアクチュエータは中心ディスク内にあり、すべての4枚の翼を制御する。両アクチュエータが同時に作動すると、翼は急速に下方へ弾く。アクチュエータがオフになると、弾性翼は再び上方へ戻る。このサイクルを高速で繰り返すことで、ロボットは翼を羽ばたかせて上昇遊泳する。翼の羽ばたきが遅い場合、ロボットは位置を保持してホバリングでき、研究者たちはこれを「クラゲモード」と呼んでいる。同じハードウェアでアクチュエータの制御方法を変えることで水平運動も実現できる。片方のアクチュエータのみを作動させると、1枚の翼が尾鰭のように羽ばたき、ロボットを前進または後退させる。研究者たちはこれを「魚モード」と呼んでいる。
さらに、ロボットは中心軸周りの回転も可能である。2つのアクチュエータを高速で交互に使用することで、研究者たちは非対称な翼運動を生み出し、ロボットを回転させる。この「ローターモード」は方向制御を提供し、ロボットが水中で旋回できるようにする。
設計の柔軟性と応用
これら3つの運動モードにより、この柔軟なロボットは垂直、水平、回転運動を制御できる。研究者たちは、このシステムが水中環境でカメラを用いた探索や、単独または協調での物体の持ち上げが可能であることを実証した。この設計は、チームの以前の研究であるエイから着想を得た水中ロボット(水中を高速で移動可能だが、同等の三次元的な機敏さに欠ける)の成果に基づいている。研究者たちは、より多くのモーターや複雑な機構を追加する代わりに、ロボットの物理構造を通じて追加の運動能力を獲得することを目指した。チームは、このコンパクトな設計が水中ロボット応用のプラットフォームとなり得ることを指摘しており、特に機敏さと機械的簡素さが重要視される場面で有用である。
今後の取り組みは、完全無線版の開発と、他分野の研究者たちとの潜在的応用の探索に焦点を当てる。
機械知能が水中ロボット設計をどう変えるか
この柔軟な水中ロボットの設計は、物理構造を活用してアクチュエータの必要数を減らすことで、機械知能の可能性を示し、運動効率を大幅に向上させた。従来システムと比較して、わずか2つのアクチュエータで多様な運動を実現でき、これは機械的複雑性を低減するだけでなく、水中操作の柔軟性も高める。この革新的設計は多様な水中環境への適応を可能にするだけでなく、将来の無線版や他の応用への基盤を提供し、水中ロボット分野におけるその重要性を示している。