
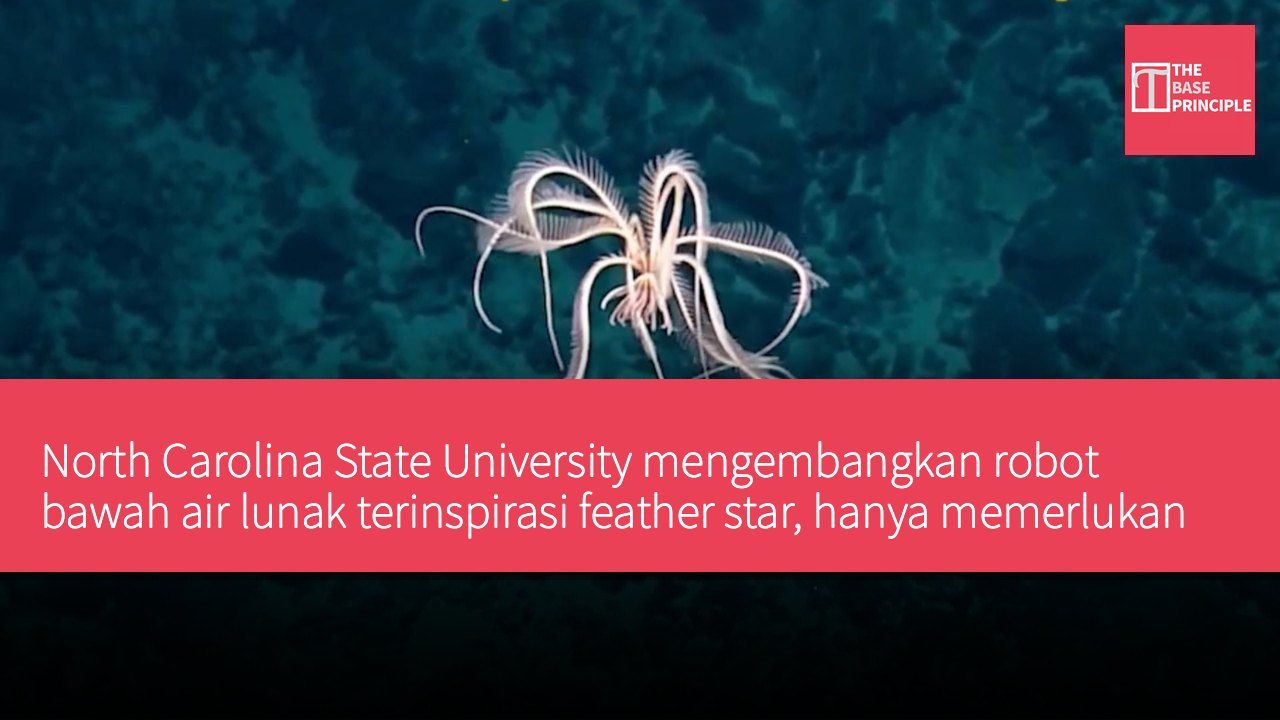
- Robot bawah air lunak ini terinspirasi feather star, mampu bergerak dalam ruang tiga dimensi.
- Robot hanya memerlukan dua aktuator, mengurangi kompleksitas mekanis dan kebutuhan kontrol.
- Desain mencakup berbagai mode gerak, meningkatkan fleksibilitas operasi di bawah air.
- Masa depan akan mengembangkan versi nirkabel, serta mengeksplorasi aplikasi potensial.
Peneliti North Carolina State University mengembangkan robot bawah air lunak yang terinspirasi oleh feather star, sejenis invertebrata laut. Robot tersebut mampu bergerak dalam ruang tiga dimensi, termasuk maju-mundur, naik-turun, serta berputar mengelilingi sumbunya. Ia hanya menggunakan dua aktuator untuk mencapai rentang gerakan tersebut, lebih efisien dibandingkan enam aktuator yang biasanya dibutuhkan untuk gerakan tiga dimensi konvensional. Desain ini memanfaatkan "mechanical intelligence", mengandalkan struktur robot dan interaksinya dengan air, untuk mengurangi masukan kontrol yang diperlukan.
Robot feather star ini mampu mewujudkan gerakan tiga dimensi dengan hanya dua aktuator, mengurangi kompleksitas mekanis yang biasanya diperlukan. Terinspirasi oleh feather star, robot ini bergerak dan melayang ke berbagai arah dengan mengoordinasikan anggota tubuhnya, dengan empat sayap elastis yang tersusun mengelilingi cakram pusat. Sayap-sayap ini dirancang monostabil, artinya dapat melengkung saat diaktuator, namun otomatis kembali ke posisi semula saat gaya dihapus. Desain mekanis ini memungkinkan robot menghasilkan berbagai gerakan tanpa memerlukan aktuator terpisah untuk setiap arah.
Pengantar Mode Gerak Robot
Menurut tim NCSU, sistem ini didasarkan pada prinsip "mechanical intelligence", di mana struktur fisik robot membantu menentukan perilakunya dan mengurangi masukan kontrol yang dibutuhkan komputer atau operator manusia. Sistem konvensional untuk mencapai gerakan tiga dimensi serupa biasanya memerlukan setidaknya enam aktuator. Profesor Teknik Mekanik dan Aeronautika NCSU sekaligus penulis korespondensi penelitian ini, Jie Yin, menyatakan dalam pernyataan: "Yang menarik dari pekerjaan ini adalah demonstrasi bagaimana teknik desain cerdas dapat menciptakan perangkat robot dengan rentang gerak yang menakjubkan menggunakan aktuator minimal."
Dua aktuator robot tersebut terletak di dalam cakram pusatnya, mengontrol keempat sayap. Saat kedua aktuator diaktifkan bersamaan, sayap-sayap dengan cepat melonjak ke bawah. Begitu aktuator dimatikan, sayap elastis kembali ke atas. Pengulangan cepat siklus ini memungkinkan robot mengayunkan sayap dan berenang ke atas. Saat sayap bergerak lebih lambat, robot dapat mempertahankan posisinya dan melayang, yang disebut peneliti sebagai "mode ubur-ubur". Perangkat keras yang sama melalui pengubahan cara kontrol aktuator juga dapat mewujudkan gerakan horizontal. Mengaktifkan hanya satu aktuator membuat satu sayap bergerak seperti sirip ekor, mendorong robot maju atau mundur, yang dinamai peneliti sebagai "mode ikan".
Selain itu, robot juga dapat berputar mengelilingi sumbu pusatnya. Dengan bergantian cepat menggunakan dua aktuator, peneliti menghasilkan gerakan sayap yang tidak simetris, menyebabkan robot berputar. "Mode rotor" ini menyediakan kontrol arah, memungkinkan robot belok di bawah air.
Fleksibilitas Desain dan Aplikasi
Tiga mode gerak ini memungkinkan robot lunak ini mengontrol gerakan vertikal, horizontal, dan rotasi. Peneliti mendemonstrasikan kemampuan sistem dalam mengeksplorasi lingkungan bawah air menggunakan kamera serta mengangkat benda secara independen atau kolaboratif. Desain ini dibangun atas pekerjaan awal tim yang melibatkan robot bawah air terinspirasi manta ray, yang mampu melintas air dengan cepat namun kekurangan kelincahan tiga dimensi yang sesuai. Alih-alih menambah motor dan mekanisme kompleks, tim mencari kemampuan gerak tambahan melalui struktur fisik robot. Tim menegaskan desain kompak ini dapat menjadi platform untuk aplikasi robot bawah air, terutama di mana kelincahan dan kesederhanaan mekanis sangat penting.
Pekerjaan masa depan akan berfokus pada pengembangan versi sepenuhnya nirkabel, serta mengeksplorasi aplikasi potensial bersama peneliti dari bidang lain.
Bagaimana Mechanical Intelligence Mengubah Desain Robot Bawah Air
Desain robot bawah air lunak ini menunjukkan potensi mechanical intelligence, dengan memanfaatkan struktur fisik untuk mengurangi kebutuhan aktuator, sehingga meningkatkan efisiensi gerak secara signifikan. Dibandingkan sistem konvensional, hanya dua aktuator diperlukan untuk mewujudkan berbagai gerakan, yang tidak hanya menurunkan kompleksitas mekanis, tetapi juga meningkatkan fleksibilitas operasi di bawah air. Desain inovatif ini tidak hanya mampu beradaptasi dengan beragam lingkungan bawah air, tetapi juga menyediakan fondasi untuk versi nirkabel masa depan dan aplikasi lain, menegaskan pentingnya di bidang robotika bawah air.