
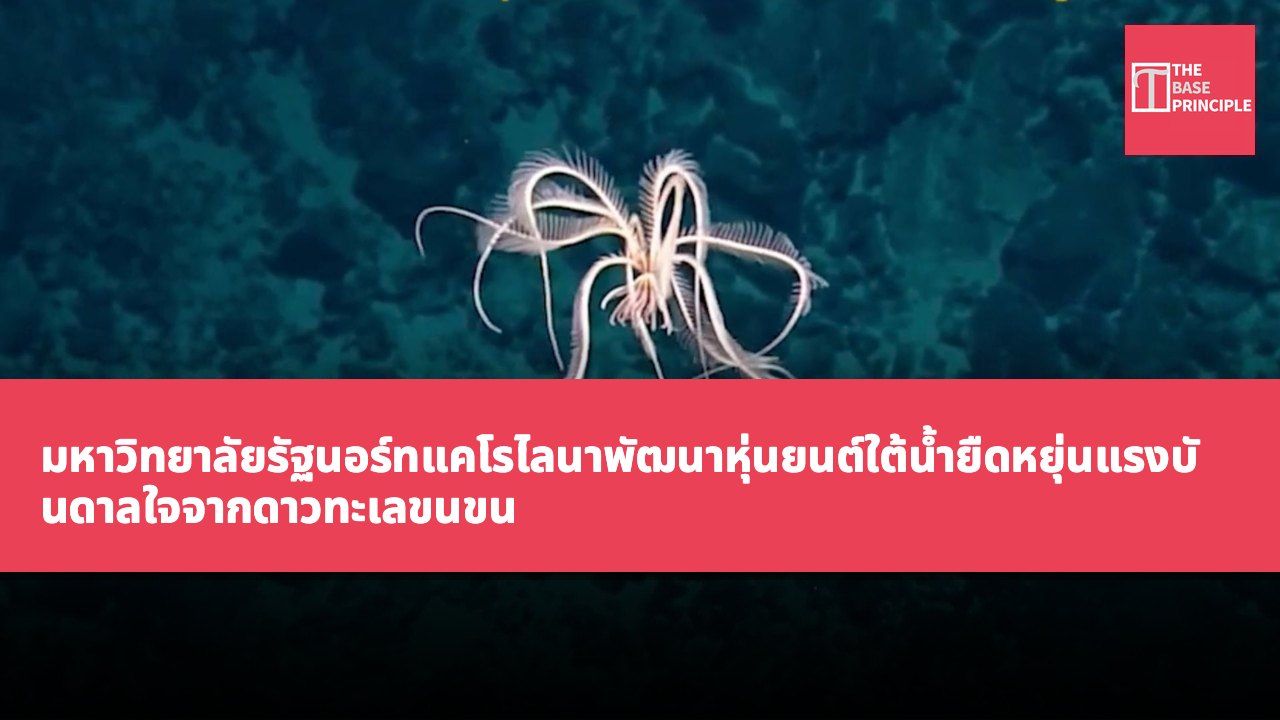
- หุ่นยนต์ใต้น้ำยืดหยุ่นนี้ได้แรงบันดาลใจจากดาวทะเลขนขน สามารถเคลื่อนที่ในพื้นที่สามมิติได้
- หุ่นยนต์ใช้เพียงสองขับเคลื่อน ลดความซับซ้อนทางกลศาสตร์และความต้องการในการควบคุม
- การออกแบบรวมโหมดการเคลื่อนที่หลายแบบ เพิ่มความยืดหยุ่นในการปฏิบัติการใต้น้ำ
- อนาคตจะพัฒนารุ่นไร้สาย และสำรวจการประยุกต์ใช้ที่เป็นไปได้
นักวิจัยของมหาวิทยาลัยรัฐนอร์ทแคโรไลนาได้พัฒนาหุ่นยนต์ใต้น้ำยืดหยุ่นที่ได้แรงบันดาลใจจากดาวทะเลขนขน ซึ่งเป็นสัตว์ไม่มีกระดูกสันหลังในทะเล หุ่นยนต์ตัวนี้สามารถเคลื่อนที่ในพื้นที่สามมิติได้ รวมถึงไปข้างหน้า-ถอยหลัง ขึ้น-ลง และหมุนรอบแกนกลางของมัน มันใช้เพียงสองขับเคลื่อนเท่านั้นก็บรรลุขอบเขตการเคลื่อนที่ดังกล่าว ซึ่งมีประสิทธิภาพสูงกว่าระบบเดิมที่ต้องการขับเคลื่อนถึงหกตัวสำหรับการเคลื่อนที่สามมิติ การออกแบบนี้ใช้หลักการ "กลศาสตร์อัจฉริยะ" (Mechanical Intelligence) โดยอาศัยโครงสร้างของหุ่นยนต์และการมีปฏิสัมพันธ์กับน้ำ เพื่อลดจำนวนสัญญาณควบคุมที่จำเป็น
หุ่นยนต์ดาวทะเลขนขนตัวนี้สามารถบรรลุการเคลื่อนที่สามมิติด้วยเพียงสองขับเคลื่อน ลดความซับซ้อนทางกลศาสตร์ที่มักจะจำเป็น หุ่นยนต์ได้รับแรงบันดาลใจจากดาวทะเลขนขน ซึ่งสามารถเคลื่อนที่และลอยตัวในทิศทางต่างๆ ได้โดยการประสานงานขาของมัน โดยมีปีกยืดหยุ่นสี่ชิ้นจัดเรียงรอบแผ่นกลางกลม ปีกเหล่านี้เป็นแบบ "โมโนสเตท" (Monostable) หมายความว่ามันจะงอได้เมื่อขับเคลื่อนทำงาน แต่จะกลับสู่ตำแหน่งเดิมโดยอัตโนมัติเมื่อแรงที่施加ถูกนำออก การออกแบบกลศาสตร์นี้ทำให้หุ่นยนต์สามารถสร้างการเคลื่อนที่หลากหลายได้โดยไม่ต้องมีขับเคลื่อนแยกสำหรับแต่ละทิศทาง
แนะนำโหมดการเคลื่อนที่ของหุ่นยนต์
ตามที่ทีม NCSU ระบุ ระบบนี้พัฒนาจากหลักการ "กลศาสตร์อัจฉริยะ" ซึ่งโครงสร้างทางกายภาพของหุ่นยนต์ช่วยกำหนดพฤติกรรม และลดปริมาณสัญญาณควบคุมที่คอมพิวเตอร์หรือผู้ปฏิบัติงานมนุษย์ต้องส่ง ระบบเดิมที่ต้องการการเคลื่อนที่สามมิติที่คล้ายกันมักต้องการขับเคลื่อนอย่างน้อยหกตัว โจเซฟ อิน (Jie Yin) ศาสตราจารย์สาขาวิศวกรรมกลและอวกาศของ NCSU และผู้เขียนติดต่อของงานวิจัยนี้ กล่าวในคำประกาศว่า "จุดน่าตื่นเต้นของงานนี้คือ มันแสดงให้เห็นว่าอย่างไรสามารถใช้เทคนิคการออกแบบอัจฉริยะ เพื่อสร้างอุปกรณ์หุ่นยนต์ที่มีขอบเขตการเคลื่อนที่น่าประหลาดใจ ด้วยขับเคลื่อนจำนวนน้อยที่สุด"
สองขับเคลื่อนของหุ่นยนต์ตั้งอยู่ภายในแผ่นกลางกลม ควบคุมปีกทั้งสี่ชิ้น เมื่อขับเคลื่อนทั้งสองทำงานพร้อมกัน ปีกจะกระเด้งลงอย่างรวดเร็ว เมื่อขับเคลื่อนปิด ปีกยืดหยุ่นจะกลับขึ้นอีกครั้ง การทำซ้ำวัฏจักรนี้อย่างรวดเร็วทำให้หุ่นยนต์สามารถเคลื่อนปีกและว่ายน้ำขึ้นได้ เมื่อปีกเคลื่อนช้าลง หุ่นยนต์สามารถคงตำแหน่งและลอยตัวได้ ซึ่งนักวิจัยเรียกว่า "โหมดแมงกะพรุน" (Jellyfish Mode) ฮาร์ดแวร์เดียวกันนี้ยังสามารถทำให้เกิดการเคลื่อนที่แนวนอนได้โดยการเปลี่ยนวิธีควบคุมขับเคลื่อน การทำงานขับเคลื่อนเพียงตัวเดียวจะทำให้ปีกหนึ่งชิ้นเคลื่อนไหวเหมือนครีบหาง ทำให้หุ่นยนต์เคลื่อนที่ไปข้างหน้าหรือถอยหลังได้ ซึ่งนักวิจัยเรียกว่า "โหมดปลา" (Fish Mode)
นอกจากนี้ หุ่นยนต์ยังสามารถหมุนรอบแกนกลางของมันได้ ผ่านการสลับใช้ขับเคลื่อนทั้งสองอย่างรวดเร็ว นักวิจัยสร้างการเคลื่อนที่ของปีกที่ไม่สมดุล ทำให้หุ่นยนต์หมุน "โหมดโรเตอร์" (Rotor Mode) นี้ให้การควบคุมทิศทาง ทำให้หุ่นยนต์สามารถเลี้ยวทางใต้น้ำได้
ความยืดหยุ่นของการออกแบบและการประยุกต์ใช้
โหมดการเคลื่อนที่สามแบบนี้ทำให้หุ่นยนต์ยืดหยุ่นตัวนี้สามารถควบคุมการเคลื่อนที่แนวตั้ง แนวนอน และการหมุนได้ นักวิจัยได้สาธิตความสามารถของระบบในการสำรวจสภาพแวดล้อมใต้น้ำด้วยกล้อง และยกวัตถุได้ทั้งด้วยตัวมันเองและร่วมกัน การออกแบบนี้สร้างต่อยอดจากงานก่อนหน้าของทีม ที่เกี่ยวข้องกับหุ่นยนต์ใต้น้ำแรงบันดาลใจจากปลาหมอ (Manta Ray) ซึ่งสามารถเคลื่อนที่เร็วในน้ำ แต่ขาดความคล่องตัวในสามมิติที่สอดคล้องกัน นักวิจัยไม่ได้เลือกที่จะเพิ่มมอเตอร์และกลไกที่ซับซ้อนขึ้น แต่หันไปหาวิธี獲取ความสามารถในการเคลื่อนที่เพิ่มเติมผ่านโครงสร้างทางกายภาพของหุ่นยนต์ ทีมระบุว่าการออกแบบที่กะทัดรัดนี้สามารถเป็นแพลตฟอร์มสำหรับการประยุกต์ใช้หุ่นยนต์ใต้น้ำ โดยเฉพาะในบริบทที่ความคล่องตัวและความเรียบง่ายทางกลศาสตร์มีความสำคัญ
งานในอนาคตจะเน้นการพัฒนารุ่นที่เป็นไร้สายสมบูรณ์ และสำรวจการประยุกต์ใช้ที่เป็นไปได้ร่วมกับนักวิจัยจากสาขาอื่นๆ
กลศาสตร์อัจฉริยะเปลี่ยนแปลงการออกแบบหุ่นยนต์ใต้น้ำอย่างไร
การออกแบบหุ่นยนต์ใต้น้ำยืดหยุ่นตัวนี้แสดงให้เห็นศักยภาพของกลศาสตร์อัจฉริยะ ผ่านการใช้ประโยชน์จากโครงสร้างทางกายภาพเพื่อลดความต้องการของขับเคลื่อน เพิ่มประสิทธิภาพการเคลื่อนที่อย่างมีนัยสำคัญ เปรียบเทียบกับระบบเดิม เพียงสองขับเคลื่อนก็สามารถบรรลุการเคลื่อนที่หลากหลายได้ ซึ่งไม่เพียงแต่ลดความซับซ้อนทางกลศาสตร์ แต่ยังเพิ่มความยืดหยุ่นในการปฏิบัติการใต้น้ำ การออกแบบนวัตกรรมนี้ไม่เพียงแต่สามารถปรับตัวเข้ากับสภาพแวดล้อมใต้น้ำที่หลากหลายได้ ยังเป็นพื้นฐานสำหรับรุ่นไร้สายในอนาคตและการประยุกต์ใช้อื่นๆ แสดงถึงความสำคัญของมันในสาขาหุ่นยนต์ใต้น้ำ