
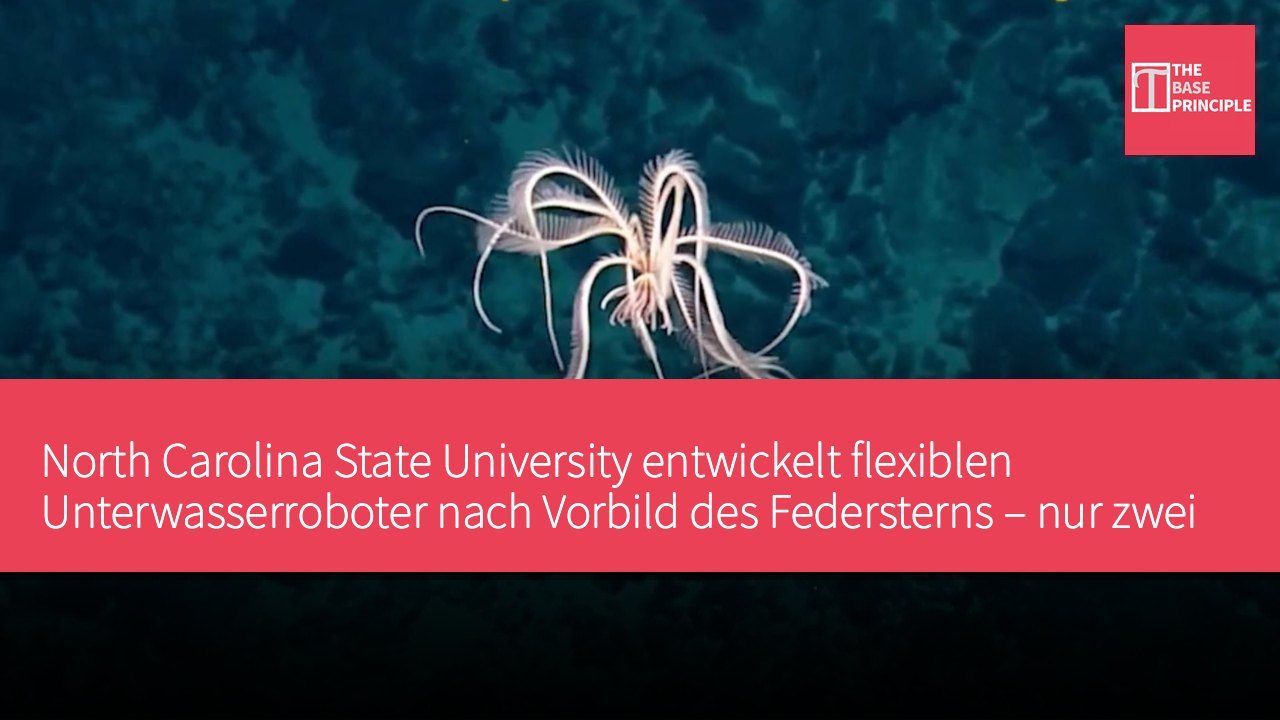
- Der flexible Unterwasserroboter ist vom Federstern inspiriert und kann sich im dreidimensionalen Raum bewegen.
- Der Roboter benötigt nur zwei Antriebe, was die mechanische Komplexität und den Steuerungsbedarf verringert.
- Das Design umfasst mehrere Bewegungsmodi, was die Flexibilität bei Unterwassereinsätzen erhöht.
- Zukünftig wird eine kabellose Version entwickelt und potenzielle Anwendungen erforscht.
Forscher der North Carolina State University haben einen flexiblen Unterwasserroboter entwickelt, der vom Federstern inspiriert ist, einer Art wirbelloser Meeresbewohner. Der Roboter kann sich im dreidimensionalen Raum bewegen, einschließlich vorwärts, rückwärts, aufwärts, abwärts und um seine Achse rotieren. Er erreicht diesen Bewegungsbereich mit nur zwei Antrieben, im Gegensatz zu den sechs Antrieben, die für herkömmliche dreidimensionale Bewegungen erforderlich sind, und weist somit eine höhere Effizienz auf. Dieses Design nutzt „mechanische Intelligenz“, indem es auf die Struktur des Roboters und seine Interaktion mit dem Wasser setzt, um die erforderlichen Steuereingaben zu reduzieren.
Dieser federsterninspirierte Roboter kann mit nur zwei Antrieben dreidimensionale Bewegungen ausführen und verringert so die üblicherweise erforderliche mechanische Komplexität. Der Roboter, inspiriert vom Federstern, kann durch Koordination seiner Gliedmaßen in verschiedene Richtungen bewegen und schweben, wobei vier elastische Flügel um eine zentrale Scheibe angeordnet sind. Diese Flügel sind monostabil ausgelegt, was bedeutet, dass sie sich unter Antrieb biegen, aber automatisch in ihre Ausgangsposition zurückkehren, sobald die Kraft nachlässt. Dieses mechanische Design ermöglicht dem Roboter, vielfältige Bewegungen zu erzeugen, ohne für jede Richtung einen separaten Antrieb zu benötigen.
Vorstellung der Bewegungsmodi des Roboters
Laut dem NCSU-Team basiert das System auf dem Prinzip der „mechanischen Intelligenz“, wonach die physische Struktur des Roboters dessen Verhalten mitbestimmt und die für Computer oder menschliche Bediener erforderlichen Steuereingaben reduziert. Herkömmliche Systeme benötigen für vergleichbare dreidimensionale Bewegungen in der Regel mindestens sechs Antriebe. Jie Yin, Professor für Maschinenbau und Luft- und Raumfahrttechnik an der NCSU und Korrespondenzautor der Studie, erklärte in einer Mitteilung: „Das Besondere an dieser Arbeit ist, dass sie zeigt, wie man durch intelligentes Design mit minimaler Antriebszahl Robotergeräte mit erstaunlichem Bewegungsumfang schaffen kann.“
Die beiden Antriebe des Roboters befinden sich in seiner zentralen Scheibe und steuern alle vier Flügel. Wenn beide Antriebe gleichzeitig aktiviert werden, schnellen die Flügel schnell nach unten. Sobald die Antriebe abgeschaltet werden, kehren die elastischen Flügel wieder nach oben zurück. Die schnelle Wiederholung dieses Zyklus ermöglicht es dem Roboter, mit den Flügeln zu schlagen und nach oben zu schwimmen. Wenn die Flügelschläge langsamer erfolgen, kann der Roboter seine Position halten und schweben – ein Modus, den die Forscher als „Quallenmodus“ bezeichnen. Derselbe Hardware kann durch veränderte Ansteuerung der Antriebe auch horizontale Bewegung erzeugen. Die Aktivierung nur eines Antriebs lässt einen Flügel wie eine Schwanzflosse schlagen und treibt den Roboter vorwärts oder rückwärts an – ein Modus, den die Forscher „Fischmodus“ nennen.
Zudem kann der Roboter sich um seine Mittelachse drehen. Durch schnelles abwechselndes Ansteuern der beiden Antriebe erzeugen die Forscher asymmetrische Flügelbewegungen, die den Roboter rotieren lassen. Dieser „Rotormodus“ liefert die Richtungssteuerung, sodass der Roboter unter Wasser manövrieren kann.
Flexibilität und Anwendung des Designs
Diese drei Bewegungsmodi ermöglichen es dem flexiblen Roboter, vertikale, horizontale und Drehbewegungen zu steuern. Die Forscher demonstrierten die Fähigkeit des Systems, in Unterwasserumgebungen mithilfe einer Kamera zu erkunden und Objekte eigenständig oder kooperativ anzuheben. Das Design baut auf früheren Arbeiten des Teams auf, die einen von Rochen inspirierten Unterwasserroboter betrafen, der sich schnell durch Gewässer bewegen konnte, jedoch über die entsprechende dreidimensionale Wendigkeit nicht verfügte. Anstatt weitere Motoren und komplexe Mechanismen hinzuzufügen, suchten die Forscher nach zusätzlichen Bewegungsfähigkeiten durch die physische Struktur des Roboters. Das Team weist darauf hin, dass dieses kompakte Design eine Plattform für Unterwasserroboteranwendungen bieten kann, insbesondere dort, wo Wendigkeit und mechanische Einfachheit entscheidend sind.
Künftige Arbeiten werden sich auf die Entwicklung einer vollständig kabellosen Version konzentrieren und gemeinsam mit Forschern anderer Disziplinen potenzielle Anwendungen erkunden.
Wie mechanische Intelligenz das Design von Unterwasserrobotern verändert
Das Design dieses flexiblen Unterwasserroboters demonstriert das Potenzial mechanischer Intelligenz, indem es durch die Nutzung der physischen Struktur den Bedarf an Antrieben verringert und die Bewegungseffizienz erheblich steigert. Im Vergleich zu herkömmlichen Systemen ermöglichen bereits zwei Antriebe vielfältige Bewegungen, was nicht nur die mechanische Komplexität senkt, sondern auch die Flexibilität bei Unterwassereinsätzen erhöht. Dieses innovative Design kann sich nicht nur an diverse Unterwasserumgebungen anpassen, sondern bildet auch die Basis für zukünftige kabellose Versionen und weitere Anwendungen, was seine Bedeutung im Bereich der Unterwasserrobotik unterstreicht.