
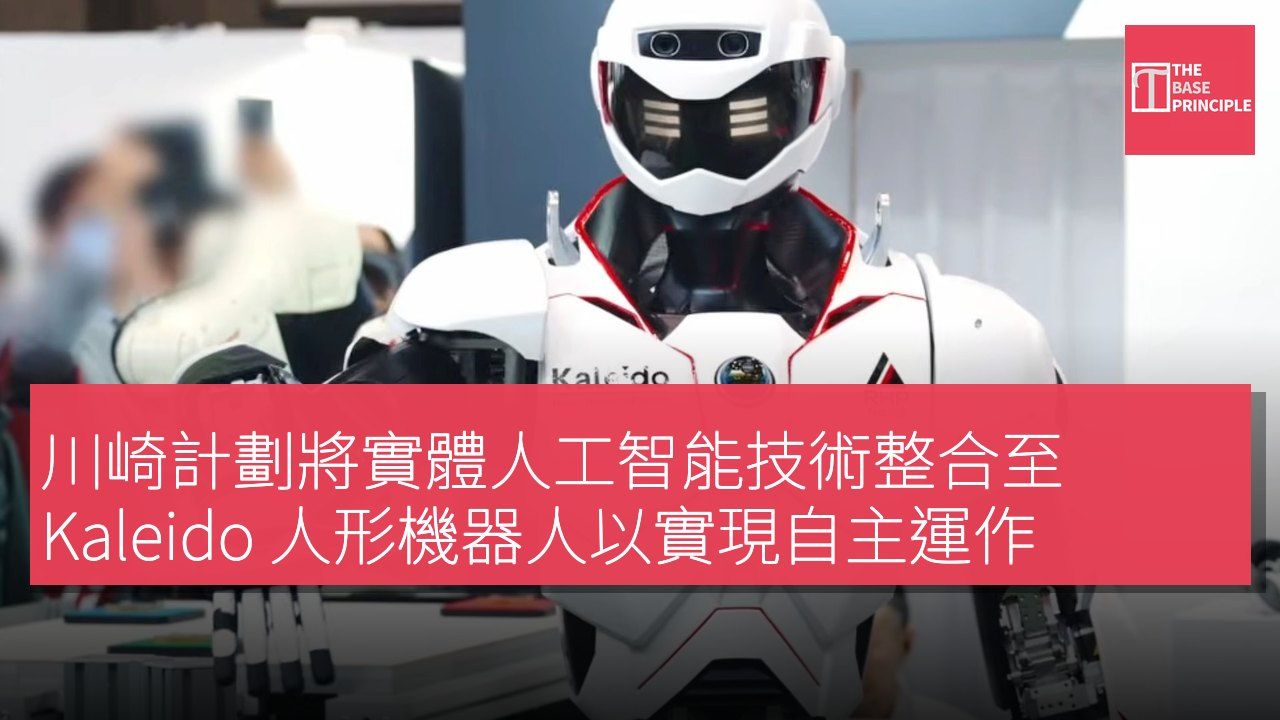
- 川崎計劃將 Noetra 的人工智能平台整合至 Kaleido 人型機械人。
- 初期將專注於簡單任務,逐步轉向更複雜的工作。
- 川崎的目標是最終實現完全自主操作,減少人類幹預。
- 計劃到 2040 年運行數萬台各類型機械人,推動機器人戰略。
川崎計劃將日本物理人工智能開發商 Noetra 的物理人工智能平台整合至其 Kaleido 人型機械人中。根據《日經亞洲》報導,此舉將使 Kaleido 成為 Noetra 物理人工智能技術的首個計劃採用者。川崎預計最初將使用遠程人類控制和人工智能的結合,隨著系統向更高自治性發展。該公司的計劃反映了人型機械人逐步進入工業作業的趨勢,初期將專注於相對簡單的任務,隨後可能轉向更複雜的工作,例如組裝及其他製造活動。
川崎重工計劃將 Noetra 的平台納入 Kaleido 人型機械人,預計最早在 2030 年進行部署。Kaleido 自 2015 年以來一直在開發,並以工業應用為定位。川崎的初步計劃集中於相對簡單的任務,例如廠房巡邏和在工廠及倉庫內運輸零件。該公司還正在與汽車及半導體行業的潛在客戶討論這款機械人。預計向自主操作的過渡將分階段進行。早期的部署將結合遠程人類控制與人工智能,允許操作員在 Noetra 的物理人工智能能力處理日益增長的任務份額時進行監督或控制機械人。
Kaleido 的自主操作計劃
隨著基礎人工智能的發展,川崎旨在減少人類幹預的需求,最終實現完全自主操作。《Humanoids Daily》報導指出,這一方法反映了人型機械人在工業環境中面臨的技術挑戰。在受控環境中執行預定動作與在人的周圍、設備及變化環境中自主運作有著顯著的不同。機械人需要感知其環境,理解物體的物理特性,規劃動作並在條件變化時調整其行動。川崎的 Kaleido 9 已經展示了一些這些能力。
該公司展示了使用基於 LiDAR 的定位進行的自主行走和避障,以及遠程操作的災難救援演示。
川崎的 2026 年 3 月路線圖將在 2030 年左右實現受控環境中的遠程輔助工作,而在非結構化環境中實現自主操作的目標則是 2040 年。Noetra 的物理人工智能平台旨在提供另一層能力。該公司正在開發一個面向 2028 財年的全模態基礎模型,以及到 2030 財年能夠理解物理特性的物理世界人工智能。其技術開發涉及 Sony、SoftBank、NEC 和 Honda,而川崎也是投資者之一。
未來應用的挑戰與機會
對於 Kaleido 來說,這項技術最終可能會超越基本的運輸和巡邏工作。川崎預計未來的軟件和人工智能改進將能夠支持更具挑戰性的應用,包括產品組裝。這類任務需要極大的精確度,因為機械人必須在實時響應物體、工具和工件的同時協調其手臂和手部動作。川崎還計劃將 Noetra 的技術與其與 NVIDIA 的物理人工智能合作相結合。該合作於 5 月宣佈,專注於開發更複雜和精確的自主動作。
結合這兩項努力可能使川崎獲得人工智能模型和計算技術,並允許其應用於現有的人型平台。
該公司的計劃還表明,人型機械人僅是更廣泛的機器人戰略的一部分。川崎計劃到 2040 年運行數萬台機械人,包括輪式機械人、四足機器和醫院運輸機械人,與人型機械人並行。因此,Kaleido 的關鍵技術目標不僅是使機械人執行更多任務,而是逐步將這些任務的責任由人類操作員轉移至人工智能。計劃於 2030 年的部署將代表這一過渡的早期階段,而非立即轉向完全自主的人型操作。
項目 規格 開發年份 2015 年 目標部署年份 2030 年 自主操作預計實現年份 2040 年
川崎機器人計劃的長期願景
川崎的計劃顯示出人型機械人在工業應用中的潛力,特別是在簡單任務的自動化上。隨著技術的進步,機械人將能夠在更複雜的環境中運作,這不僅能提高生產效率,還能減少人力需求。結合 Noetra 的物理人工智能技術,川崎的願景是逐步實現自主操作,這對於機器人技術的發展具有重要意義。未來的挑戰包括如何在動態環境中進行精確操作,這將是推動機器人技術進一步發展的關鍵。