
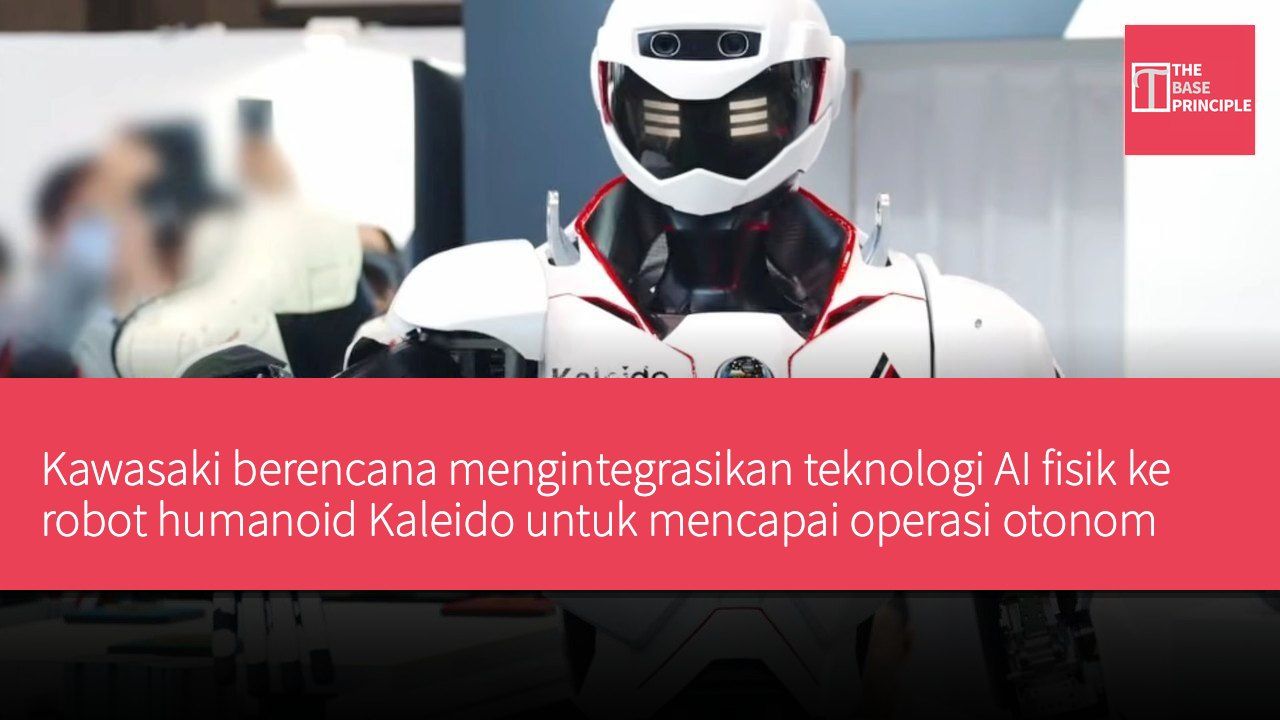
- Kawasaki berencana mengintegrasikan platform AI Noetra ke robot humanoid Kaleido.
- Awalnya akan fokus pada tugas sederhana, beralih bertahap ke pekerjaan lebih kompleks.
- Target Kawasaki adalah akhirnya mencapai operasi otonom penuh, mengurangi intervensi manusia.
- Berencana mengoperasikan puluhan ribu robot berbagai jenis hingga 2040, mendorong strategi robotika.
Kawasaki berencana mengintegrasikan platform AI fisik dari pengembang AI fisik Jepang, Noetra, ke dalam robot humanoid Kaleido-nya. Menurut laporan Nikkei Asia, langkah ini akan menjadikan Kaleido sebagai adopter pertama yang direncanakan untuk teknologi AI fisik Noetra. Kawasaki memperkirakan awalnya akan menggunakan kombinasi kontrol manusia jarak jauh dan AI, seiring sistem berkembang menuju otonomi yang lebih tinggi. Rencana perusahaan ini mencerminkan tren robot humanoid yang secara bertahap memasuki operasi industri, awalnya fokus pada tugas yang relatif sederhana, kemudian beralih ke pekerjaan lebih kompleks, misalnya perakitan dan aktivitas manufaktur lainnya.
Kawasaki Heavy Industries berencana memasukkan platform Noetra ke dalam robot humanoid Kaleido, dengan target deployment paling awal pada 2030. Kaleido telah dikembangkan sejak 2015 dan diposisikan untuk aplikasi industri. Rencana awal Kawasaki berfokus pada tugas relatif sederhana, misalnya patroli pabrik dan pengiriman komponen di dalam pabrik dan gudang. Perusahaan tersebut juga sedang berdiskusi dengan calon klien di industri otomotif dan semikonduktor terkait robot ini. Transisi menuju operasi otonom diperkirakan akan berlangsung bertahap. Deployment awal akan menggabungkan kontrol manusia jarak jauh dengan AI, memungkinkan operator mengawasi atau mengontrol robot saat kemampuan AI fisik Noetra menangani porsi tugas yang semakin besar.
Rencana Operasi Otonom Kaleido
Seiring perkembangan AI fundamental, Kawasaki bertujuan mengurangi kebutuhan intervensi manusia,最终实现完全自主操作。Laporan Humanoids Daily menilai pendekatan ini mencerminkan tantangan teknis yang dihadapi robot humanoid di lingkungan industri. Menjalankan gerakan yang telah ditetapkan di lingkungan terkontrol berbeda signifikan dengan beroperasi otonom di sekitar manusia, peralatan, dan lingkungan yang berubah. Robot perlu memahami lingkungannya, memahami sifat fisik objek, merencanakan gerakan, dan menyesuaikan tindakannya saat kondisi berubah. Kaleido 9 milik Kawasaki sudah mendemonstrasikan beberapa kemampuan ini。
Perusahaan tersebut mendemonstrasikan berjalan otonom dan penghindaran rintangan menggunakan positioning berbasis LiDAR, serta demonstrasi penyelamatan bencana dengan teleoperasi。
Roadmap Kawasaki per Maret 2026 menargetkan pekerjaan bantu jarak jauh di lingkungan terkontrol sekitar 2030, sedangkan target operasi otonom di lingkungan non-terstruktur adalah 2040. Platform AI fisik Noetra bertujuan memberikan lapisan kemampuan tambahan. Perusahaan tersebut mengembangkan model fundamental multi-modality untuk tahun fiskal 2028, serta AI dunia fisik yang mampu memahami sifat fisik hingga tahun fiskal 2030. Pengembangan teknologinya melibatkan Sony, SoftBank, NEC, dan Honda, sedangkan Kawasaki juga merupakan salah satu investor。
Tantangan dan Peluang Aplikasi Masa Depan
Bagi Kaleido, teknologi ini pada akhirnya berpotensi melampaui pekerjaan transportasi dan patroli dasar. Kawasaki memperkirakan peningkatan software dan AI di masa depan akan mendukung aplikasi lebih menantang, termasuk perakitan produk. Tugas semacam ini membutuhkan presisi tinggi, karena robot harus mengoordinasikan gerakan lengan dan tangan sambil merespons objek, alat, dan workpiece secara real-time. Kawasaki juga berencana menggabungkan teknologi Noetra dengan kolaborasi AI fisik-nya bersama NVIDIA. Kolaborasi yang diumumkan pada bulan Mei ini fokus pada pengembangan gerakan otonom yang lebih kompleks dan presisi。
Penggabungan kedua upaya ini memungkinkan Kawasaki memperoleh model AI dan teknologi komputasi, serta menerapkannya pada platform humanoid yang sudah ada。
Rencana perusahaan ini juga menunjukkan bahwa robot humanoid hanyalah bagian dari strategi robotika yang lebih luas. Kawasaki berencana mengoperasikan puluhan ribu robot hingga 2040, termasuk robot beroda, robot berkaki empat, dan robot transportasi rumah sakit, berdampingan dengan robot humanoid. Oleh karena itu, target teknis kunci Kaleido bukan hanya membuat robot menjalankan lebih banyak tugas, melainkan secara bertahap mentransfer tanggung jawab tugas-tugas tersebut dari operator manusia ke AI. Deployment yang direncanakan pada 2030 akan mewakili tahap awal transisi ini, bukan peralihan instan menuju operasi humanoid otonom penuh。
Item Spesifikasi Tahun Pengembangan 2015 Tahun Target Deployment 2030 Tahun Perkiraan Realisasi Operasi Otonom 2040
Visi Jangka Panjang Rencana Robotika Kawasaki
Rencana Kawasaki menunjukkan potensi robot humanoid dalam aplikasi industri, khususnya pada otomatisasi tugas sederhana. Seiring kemajuan teknologi, robot akan mampu beroperasi di lingkungan lebih kompleks, yang tidak hanya meningkatkan efisiensi produksi, tetapi juga mengurangi kebutuhan tenaga kerja. Dengan menggabungkan teknologi AI fisik Noetra, visi Kawasaki adalah secara bertahap mewujudkan operasi otonom, yang memiliki arti penting bagi perkembangan teknologi robotika. Tantangan masa depan meliputi cara melakukan operasi presisi di lingkungan dinamis, yang akan menjadi kunci mendorong perkembangan lebih lanjut teknologi robotika。