
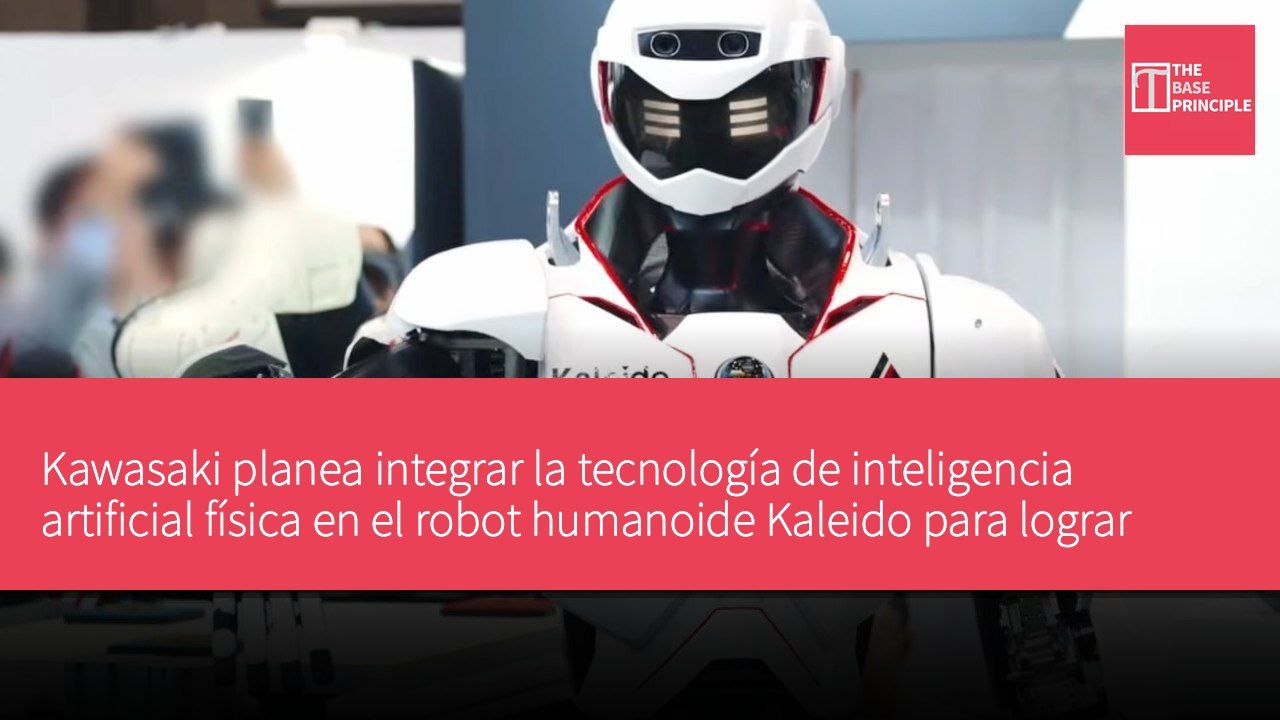
- Kawasaki planea integrar la plataforma de inteligencia artificial de Noetra en el robot humanoide Kaleido.
- Inicialmente se centrará en tareas simples, pasando gradualmente a trabajos más complejos.
- El objetivo de Kawasaki es lograr finalmente una operación totalmente autónoma, reduciendo la intervención humana.
- Planea operar decenas de miles de robots de diversos tipos para 2040, impulsando la estrategia robótica.
Kawasaki planea integrar la plataforma de inteligencia artificial física del desarrollador japonés Noetra en su robot humanoide Kaleido. Según Nikkei Asia, este movimiento convertirá a Kaleido en el primer adoptante planificado de la tecnología de inteligencia artificial física de Noetra. Kawasaki prevé utilizar inicialmente una combinación de control humano remoto e inteligencia artificial, a medida que el sistema evolucione hacia una mayor autonomía. El plan de la empresa refleja la tendencia de los robots humanoides a entrar gradualmente en las operaciones industriales, centrándose inicialmente en tareas relativamente simples para luego pasar a trabajos más complejos, como el ensamblaje y otras actividades de fabricación.
Kawasaki Heavy Industries planea incorporar la plataforma de Noetra en el robot humanoide Kaleido, con una posible implementación tan temprana como 2030. Kaleido ha estado en desarrollo desde 2015 y se posiciona para aplicaciones industriales. El plan inicial de Kawasaki se centra en tareas relativamente simples, como patrullas en fábricas y transporte de piezas dentro de plantas y almacenes. La empresa también está en conversaciones con clientes potenciales de los sectores automotriz y de semiconductores sobre este robot. Se espera que la transición hacia la operación autónoma se realice por fases. Las primeras implementaciones combinarán control humano remoto e inteligencia artificial, permitiendo a los operadores supervisar o controlar el robot mientras las capacidades de inteligencia artificial física de Noetra asumen una porción creciente de las tareas.
Plan de operación autónoma de Kaleido
A medida que avanza la inteligencia artificial fundamental, Kawasaki busca reducir la necesidad de intervención humana, con el objetivo final de lograr una operación totalmente autónoma. Humanoids Daily informa que este enfoque refleja los desafíos técnicos que enfrentan los robots humanoides en entornos industriales. Existe una diferencia significativa entre ejecutar movimientos preprogramados en entornos controlados y operar de forma autónoma alrededor de personas, equipos y condiciones cambiantes. Los robots deben percibir su entorno, comprender las propiedades físicas de los objetos, planificar movimientos y ajustar sus acciones cuando cambian las condiciones. El Kaleido 9 de Kawasaki ya ha demostrado algunas de estas capacidades.
La empresa ha demostrado caminata autónoma y evitación de obstáculos mediante localización basada en LiDAR, así como demostraciones de rescate en desastres operadas a distancia.
La hoja de ruta de Kawasaki de marzo de 2026 prevé trabajo asistido por control remoto en entornos controlados alrededor de 2030, mientras que el objetivo de operación autónoma en entornos no estructurados se fija para 2040. La plataforma de inteligencia artificial física de Noetra pretende aportar otra capa de capacidad. La compañía está desarrollando un modelo fundamental multimodal para el año fiscal 2028, y una inteligencia artificial del mundo físico capaz de comprender propiedades físicas para el año fiscal 2030. Su desarrollo tecnológico involucra a Sony, SoftBank, NEC y Honda, mientras que Kawasaki también es inversor.
Desafíos y oportunidades para aplicaciones futuras
Para Kaleido, esta tecnología podría eventualmente ir más allá del transporte básico y las tareas de patrulla. Kawasaki anticipa que futuras mejoras de software e inteligencia artificial permitirán aplicaciones más exigentes, incluido el ensamblaje de productos. Este tipo de tareas requieren una precisión extrema, ya que el robot debe coordinar los movimientos de sus brazos y manos mientras responde en tiempo real a objetos, herramientas y piezas de trabajo. Kawasaki también planea combinar la tecnología de Noetra con su colaboración en inteligencia artificial física con NVIDIA. Anunciada en mayo, esa colaboración se centra en desarrollar acciones autónomas más complejas y precisas.
La combinación de ambos esfuerzos podría proporcionar a Kawasaki modelos de inteligencia artificial y tecnología computacional, permitiendo su aplicación en su plataforma humanoide existente.
El plan de la empresa también indica que los robots humanoides son solo parte de una estrategia robótica más amplia. Kawasaki planea operar decenas de miles de robots para 2040, incluyendo robots con ruedas, cuadrúpedos y robots de transporte hospitalario, junto con los humanoides. Por tanto, el objetivo tecnológico clave de Kaleido no es solo hacer que el robot realice más tareas, sino transferir gradualmente la responsabilidad de esas tareas de los operadores humanos a la inteligencia artificial. La implementación prevista para 2030 representará una etapa temprana de esta transición, no un cambio inmediato hacia una operación humanoide totalmente autónoma.
Elemento Especificación Año de desarrollo 2015 年 Año objetivo de despliegue 2030 年 Año previsto para operación autónoma 2040 年
Visión a largo plazo del plan robótico de Kawasaki
El plan de Kawasaki muestra el potencial de los robots humanoides en aplicaciones industriales, especialmente en la automatización de tareas simples. A medida que avanza la tecnología, los robots podrán operar en entornos más complejos, lo que no solo aumentará la eficiencia productiva, sino que también reducirá la necesidad de mano de obra. Al combinar la tecnología de inteligencia artificial física de Noetra, la visión de Kawasaki es lograr gradualmente la operación autónoma, lo que tiene una importancia significativa para el desarrollo de la tecnología robótica. Los desafíos futuros incluyen cómo realizar operaciones precisas en entornos dinámicos, lo que será clave para impulsar un mayor avance de la tecnología robótica.