
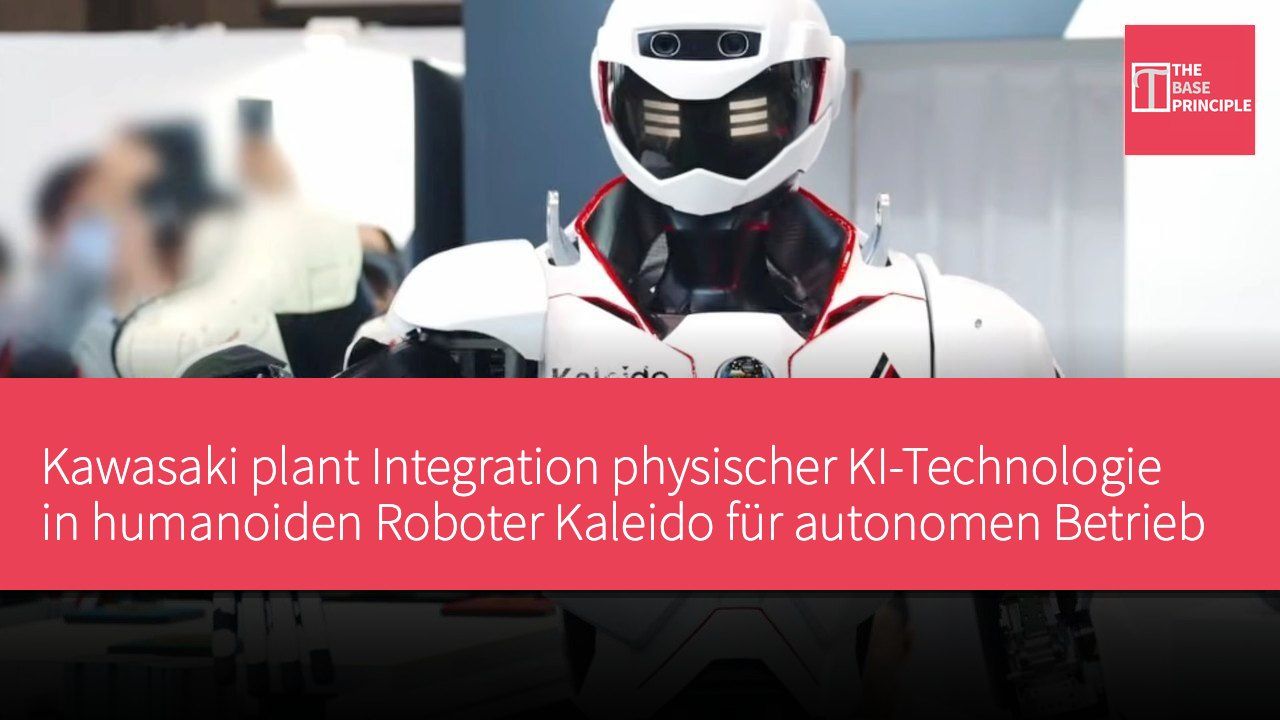
- Kawasaki plant, die KI-Plattform von Noetra in den humanoiden Roboter Kaleido zu integrieren.
- Zunächst liegt der Fokus auf einfachen Aufgaben, schrittweise Übergang zu komplexeren Arbeiten.
- Kawasakis Ziel ist die endgültige Realisierung vollständig autonomer Operationen, um menschliche Eingriffe zu reduzieren.
- Plan bis 2040, Zehntausende Roboter verschiedener Typen zu betreiben, um die Roboterstrategie voranzutreiben.
Kawasaki plant, die physische KI-Plattform des japanischen Entwicklers Noetra in seinen humanoiden Roboter Kaleido zu integrieren. Laut Nikkei Asia wird dies Kaleido zum ersten geplanten Anwender der physischen KI-Technologie von Noetra machen. Kawasaki erwartet zunächst eine Kombination aus ferngesteuerter menschlicher Kontrolle und KI, während das System sich in Richtung höherer Autonomie entwickelt. Der Plan des Unternehmens spiegelt den Trend wider, dass humanoide Roboter schrittweise in industrielle Operationen eintreten, zunächst mit Fokus auf relativ einfache Aufgaben, später möglicherweise auf komplexere Arbeiten wie Montage und andere Fertigungsaktivitäten.
Kawasaki Heavy Industries plant, die Plattform von Noetra in den humanoiden Roboter Kaleido aufzunehmen, mit einer geplanten Bereitstellung frühestens 2030. Kaleido wird seit 2015 entwickelt und für industrielle Anwendungen positioniert. Kawasakis vorläufiger Plan konzentriert sich auf relativ einfache Aufgaben wie Werksrundgänge und den Transport von Teilen in Fabriken und Lagern. Das Unternehmen diskutiert den Roboter auch mit potenziellen Kunden in der Automobil- und Halbleiterindustrie. Der Übergang zum autonomen Betrieb soll schrittweise erfolgen. Frühe Bereitstellungen werden ferngesteuerte menschliche Kontrolle mit KI kombinieren, sodass Bediener überwachen oder den Roboter steuern können, während Noetras physische KI-Fähigkeiten einen wachsenden Anteil der Aufgaben übernehmen.
Kaleidos Plan für autonomen Betrieb
Mit der Entwicklung grundlegender KI zielt Kawasaki darauf ab, die Notwendigkeit menschlicher Eingriffe zu verringern und schließlich vollständig autonomen Betrieb zu erreichen. Humanoids Daily berichtet, dass dieser Ansatz die technischen Herausforderungen widerspiegelt, denen humanoide Roboter in industriellen Umgebungen gegenüberstehen. Das Ausführen vorprogrammierter Bewegungen in kontrollierten Umgebungen unterscheidet sich erheblich vom autonomen Betrieb in der Nähe von Menschen, Geräten und sich verändernden Umgebungen. Roboter müssen ihre Umgebung wahrnehmen, die physikalischen Eigenschaften von Objekten verstehen, Bewegungen planen und ihre Aktionen anpassen, wenn sich Bedingungen ändern. Kawasakis Kaleido 9 hat bereits einige dieser Fähigkeiten demonstriert.
Das Unternehmen demonstrierte autonomes Gehen und Hindernisvermeidung basierend auf LiDAR-Lokalisierung sowie eine ferngesteuerte Katastrophenhilfe-Demonstration.
Kawasakis Roadmap von März 2026 sieht ferngestützte Arbeiten in kontrollierten Umgebungen um 2030 vor, während das Ziel für autonomen Betrieb in unstrukturierten Umgebungen 2040 ist. Noetras physische KI-Plattform soll eine weitere Fähigkeitsebene bieten. Das Unternehmen entwickelt ein multimodales Basismodell für das Geschäftsjahr 2028 sowie eine physische Welt-KI, die bis zum Geschäftsjahr 2030 physikalische Eigenschaften verstehen kann. An der Technologieentwicklung sind Sony, SoftBank, NEC und Honda beteiligt, wobei Kawasaki auch Investor ist.
Herausforderungen und Chancen für zukünftige Anwendungen
Für Kaleido könnte diese Technologie schließlich über grundlegende Transport- und Patrouillenaufgaben hinausgehen. Kawasaki erwartet, dass zukünftige Software- und KI-Verbesserungen anspruchsvollere Anwendungen ermöglichen, einschließlich Produktmontage. Solche Aufgaben erfordern extreme Präzision, da der Roboter seine Arm- und Handbewegungen koordinieren muss, während er in Echtzeit auf Objekte, Werkzeuge und Werkstücke reagiert. Kawasaki plant zudem, Noetras Technologie mit seiner Zusammenarbeit mit NVIDIA im Bereich physischer KI zu kombinieren. Diese im Mai angekündigte Kooperation konzentriert sich auf die Entwicklung komplexerer und präziserer autonomer Bewegungen.
Die Kombination dieser beiden Bemühungen könnte Kawasaki Zugang zu KI-Modellen und Computertechnologie verschaffen und deren Anwendung auf bestehende humanoide Plattformen ermöglichen.
Die Pläne des Unternehmens zeigen auch, dass humanoide Roboter nur Teil einer breiteren Roboterstrategie sind. Kawasaki plant, bis 2040 Zehntausende Roboter zu betreiben, darunter Radroboter, Vierbeiner und Krankenhaus-Transportroboter, parallel zu humanoiden Robotern. Daher ist das zentrale technologische Ziel von Kaleido nicht nur, den Roboter mehr Aufgaben ausführen zu lassen, sondern die Verantwortung für diese Aufgaben schrittweise von menschlichen Bedienern auf die KI zu übertragen. Die für 2030 geplante Bereitstellung stellt einen frühen Schritt dieses Übergangs dar, nicht einen sofortigen Wechsel zu vollständig autonomen humanoiden Operationen.
Projekt Spezifikation Entwicklungsjahr 2015 年 Zielbereitstellungsjahr 2030 年 Erwartetes Jahr für autonomen Betrieb 2040 年
Langfristige Vision von Kawasakis Roboterplan
Kawasakis Plan zeigt das Potenzial humanoider Roboter in industriellen Anwendungen, insbesondere bei der Automatisierung einfacher Aufgaben. Mit fortschreitender Technologie werden Roboter in komplexeren Umgebungen operieren können, was nicht nur die Produktionseffizienz steigert, sondern auch den Personalbedarf reduziert. In Kombination mit Noetras physischer KI-Technologie ist Kawasakis Vision die schrittweise Realisierung autonomen Betriebs, was für die Entwicklung der Robotertechnik von großer Bedeutung ist. Zukünftige Herausforderungen umfassen präzise Operationen in dynamischen Umgebungen, was der Schlüssel für die weitere Entwicklung der Robotertechnik sein wird.