
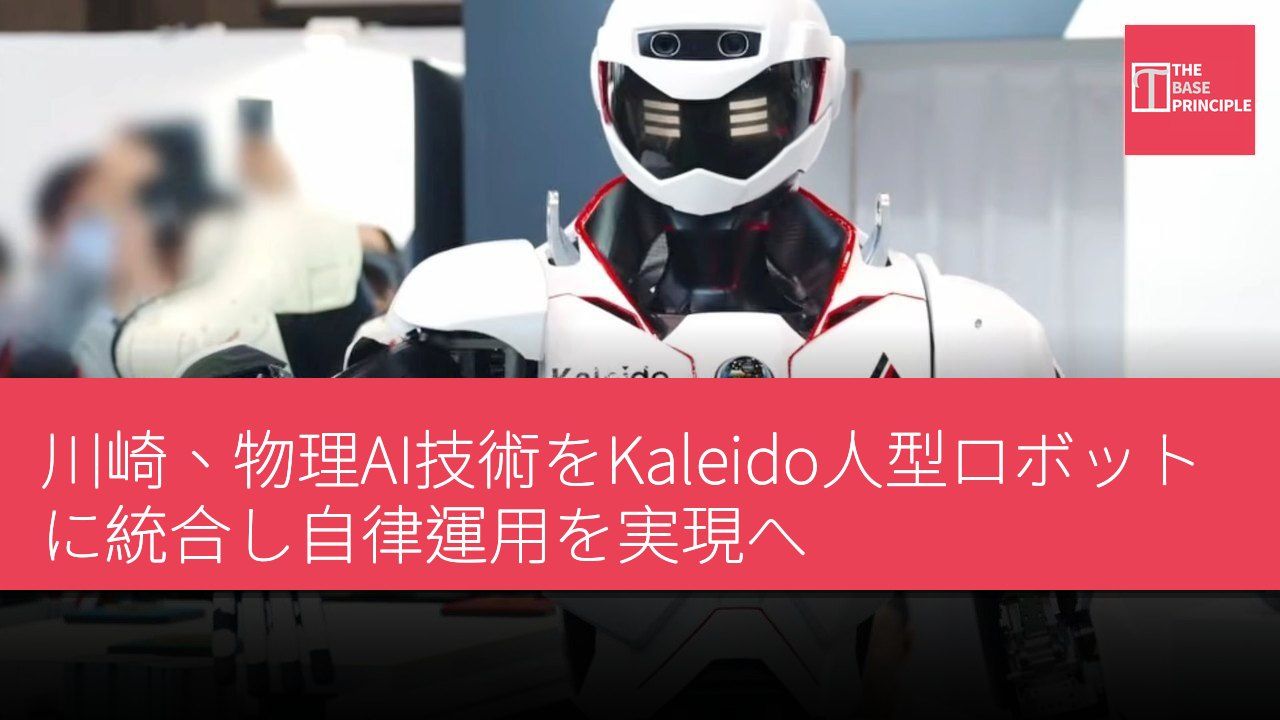
- 川崎はNoetraのAIプラットフォームをKaleido人型ロボットに統合する計画だ。
- 初期は簡単なタスクに注力し、徐々により複雑な作業へ移行する。
- 川崎の目標は最終的に完全自律運用を実現し、人的介入を減らすことだ。
- 2040年までに数万台の各種ロボットを稼働させ、ロボット戦略を推進する。
川崎は、日本の物理AI開発企業Noetraの物理AIプラットフォームを同社のKaleido人型ロボットに統合する計画だ。日経アジアの報道によると、この動きによりKaleidoがNoetraの物理AI技術を採用する最初の計画事例となる。川崎は当初、遠隔人間制御とAIの組み合わせを用いる見込みで、システムがより高い自律性に向けて発展していく。同社の計画は、人型ロボットが徐々に産業作業に導入される傾向を反映しており、初期は比較的簡単なタスクに注力し、その後、組立などより複雑な作業や他の製造活動へ移行する可能性がある。
川崎重工は、NoetraのプラットフォームをKaleido人型ロボットに組み込み、最短で2030年に展開する計画だ。Kaleidoは2015年以来開発が進められ、産業用途を想定している。川崎の当初の計画は、工場巡回や工場・倉庫内での部品搬送など、比較的簡単なタスクに集中している。同社は自動車および半導体業界の潜在顧客ともこのロボットについて協議している。自律運用への移行は段階的に進められる見込みだ。初期の展開では遠隔人間制御とAIを組み合わせ、オペレーターがNoetraの物理AI能力が担うタスクの割合が増えるにつれて、ロボットを監視または制御できるようにする。
Kaleidoの自律運用計画
基盤AIの発展に伴い、川崎は人的介入の必要性を減らし、最終的には完全自律運用を実現することを目指す。「Humanoids Daily」の報道によると、このアプローチは人型ロボットが産業環境で直面する技術的課題を反映している。制御された環境で所定の動作を実行することと、人間や設備、変化する環境の中で自律的に運用することには大きな違いがある。ロボットは環境を知覚し、物体の物理的特性を理解し、動作を計画し、条件の変化に応じて行動を調整する必要がある。川崎のKaleido 9は、これらの能力の一部をすでに示している。
同社は、LiDARベースの測位を用いた自律歩行と障害物回避、および遠隔操作による災害救助デモを披露した。
川崎の2026年3月のロードマップでは、2030年頃に制御環境下での遠隔支援作業を実現し、非構造化環境での自律運用の目標を2040年に設定している。Noetraの物理AIプラットフォームは、さらなる能力層を提供することを狙う。同社は2028年度向けの全モーダル基盤モデル、および2030年度までに物理特性を理解する物理世界AIの開発を進めている。その技術開発にはSony、SoftBank、NEC、Hondaが関わっており、川崎も投資家の一つだ。
将来の応用における課題と機会
Kaleidoにとって、この技術は将来的に基本的な搬送や巡回業務を超える可能性がある。川崎は、将来のソフトウェアとAIの改良により、製品組立などより困難な用途にも対応可能になると見込んでいる。こうしたタスクには極めて高い精度が求められる。ロボットが物体、工具、ワークにリアルタイムで応答しながらアームとハンドの動作を協調させる必要があるためだ。川崎はまた、Noetraの技術とNVIDIAとの物理AI協業を組み合わせる計画だ。この協業は5月に発表され、より複雑で精密な自律動作の開発に焦点を当てている。
この2つの取り組みを組み合わせることで、川崎はAIモデルと計算技術を得て、既存の人型プラットフォームに適用できるようになる可能性がある。
同社の計画はまた、人型ロボットがより広範なロボット戦略の一端に過ぎないことも示している。川崎は2040年までに、車輪型ロボット、四足ロボット、病院搬送ロボットなど、人型ロボットと並行して数万台のロボットを稼働させる計画だ。したがって、Kaleidoの重要な技術目標は、ロボットがより多くのタスクを実行できるようにすることだけでなく、それらのタスクの責任を人間オペレーターからAIへ段階的に移行させることにある。2030年の展開予定は、この移行の初期段階を表すものであり、完全自律の人型運用へ即座に移行するものではない。
項目 規格 開発年 2015年 目標展開年 2030年 自律運用予定実現年 2040年
川崎ロボット計画の長期ビジョン
川崎の計画は、人型ロボットが産業用途で持つ可能性を示しており、特に簡単なタスクの自動化において顕著だ。技術の進歩に伴い、ロボットはより複雑な環境で運用可能になり、これは生産効率の向上だけでなく、人手不足の解消にもつながる。Noetraの物理AI技術と組み合わせ、川崎のビジョンは段階的な自律運用の実現であり、これはロボット技術の発展にとって重要な意義を持つ。今後の課題には、動的環境下での精密操作があり、これがロボット技術をさらに発展させる鍵となる。