
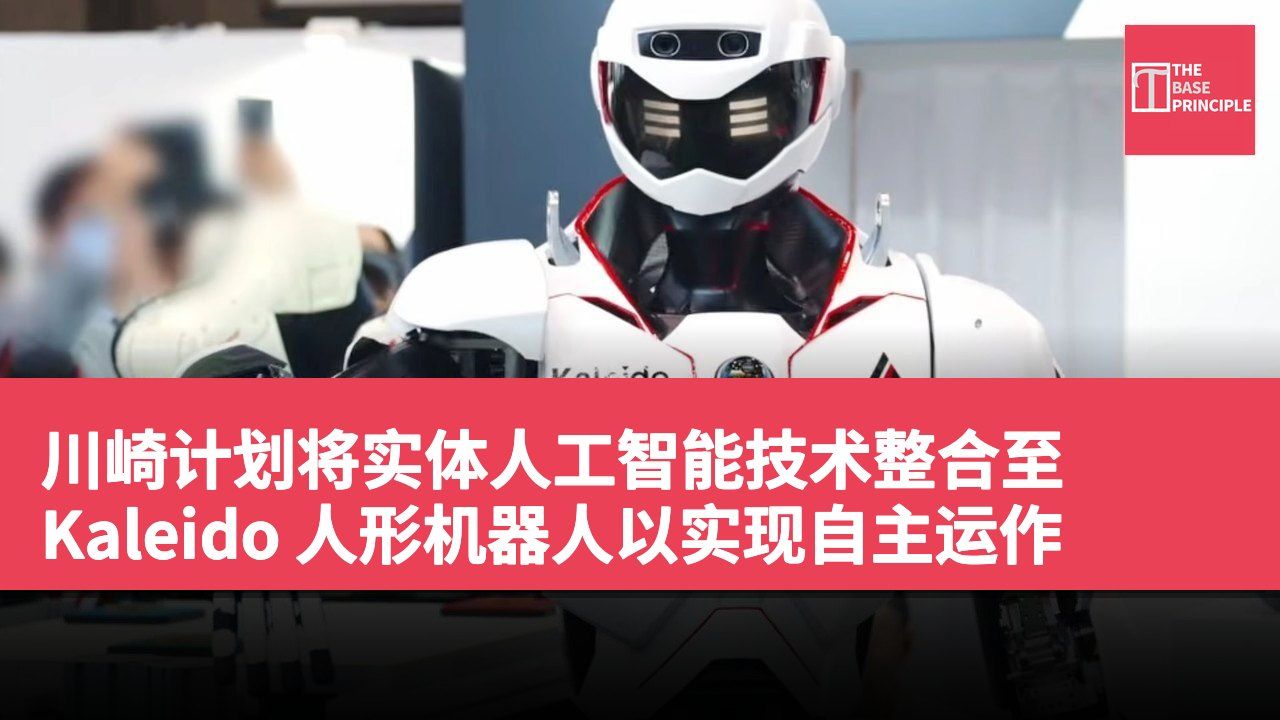
- 川崎计划将 Noetra 的人工智能平台整合至 Kaleido 人形机器人。
- 初期将专注于简单任务,逐步转向更复杂的工作。
- 川崎的目标是最终实现完全自主操作,减少人类干预。
- 计划到 2040 年运行数万台各类型机器人,推动机器人战略。
川崎计划将日本物理人工智能开发商 Noetra 的物理人工智能平台整合至其 Kaleido 人形机器人中。据《日经亚洲》报道,此举将使 Kaleido 成为 Noetra 物理人工智能技术的首个计划采用者。川崎预计最初将使用远程人类控制和人工智能的结合,随着系统向更高自治性发展。该公司的计划反映了人形机器人逐步进入工业作业的趋势,初期将专注于相对简单的任务,随后可能转向更复杂的工作,例如组装及其他制造活动。
川崎重工计划将 Noetra 的平台纳入 Kaleido 人形机器人,预计最早在 2030 年进行部署。Kaleido 自 2015 年以来一直在开发,并以工业应用为定位。川崎的初步计划集中于相对简单的任务,例如厂房巡逻和在工厂及仓库内运输零件。该公司还正在与汽车及半导体行业的潜在客户讨论这款机器人。预计向自主操作的过渡将分阶段进行。早期的部署将结合远程人类控制与人工智能,允许操作员在 Noetra 的物理人工智能能力处理日益增长的任务份额时进行监督或控制机器人。
Kaleido 的自主操作计划
随着基础人工智能的发展,川崎旨在减少人类干预的需求,最终实现完全自主操作。《Humanoids Daily》报道指出,这种方法反映了人形机器人在工业环境中面临的技术挑战。在受控环境中执行预定动作与在人的周围、设备及变化环境中自主运作有着显著的不同。机器人需要感知其环境,理解物体的物理特性,规划动作并在条件变化时调整其行动。川崎的 Kaleido 9 已经展示了一些这些能力。
该公司展示了使用基于 LiDAR 的定位进行的自主行走和避障,以及远程操作的灾难救援演示。
川崎的 2026 年 3 月路线图将在 2030 年左右实现受控环境中的远程辅助工作,而在非结构化环境中实现自主操作的目标则是 2040 年。Noetra 的物理人工智能平台旨在提供另一层能力。该公司正在开发一个面向 2028 财年的全模态基础模型,以及到 2030 财年能够理解物理特性的物理世界人工智能。其技术开发涉及 Sony、SoftBank、NEC 和 Honda,而川崎也是投资者之一。
未来应用的挑战与机遇
对于 Kaleido 来说,这项技术最终可能会超越基本的运输和巡逻工作。川崎预计未来的软件和人工智能改进将能够支持更具挑战性的应用,包括产品组装。这类任务需要极大的精确度,因为机器人必须在实时响应物体、工具和工件的同时协调其手臂和手部动作。川崎还计划将 Noetra 的技术与其与 NVIDIA 的物理人工智能合作相结合。该合作于 5 月宣布,专注于开发更复杂和精确的自主动作。
结合这两项努力可能使川崎获得人工智能模型和计算技术,并允许其应用于现有的人形平台。
该公司的计划还表明,人形机器人仅是更广泛的机器人战略的一部分。川崎计划到 2040 年运行数万台机器人,包括轮式机器人、四足机器和医院运输机器人,与人形机器人并行。因此,Kaleido 的关键技术目标不仅是使机器人执行更多任务,而是逐步将这些任务的责任由人类操作员转移至人工智能。计划于 2030 年的部署将代表这一过渡的早期阶段,而非立即转向完全自主的人形操作。
项目 规格 开发年份 2015 年 目标部署年份 2030 年 自主操作预计实现年份 2040 年
川崎机器人计划的长期愿景
川崎的计划显示出人形机器人在工业应用中的潜力,特别是在简单任务的自动化上。随着技术的进步,机器人将能够在更复杂的环境中运作,这不仅能提高生产效率,还能减少人力需求。结合 Noetra 的物理人工智能技术,川崎的愿景是逐步实现自主操作,这对于机器人技术的发展具有重要意义。未来的挑战包括如何在动态环境中进行精确操作,这将是推动机器人技术进一步发展的关键。