
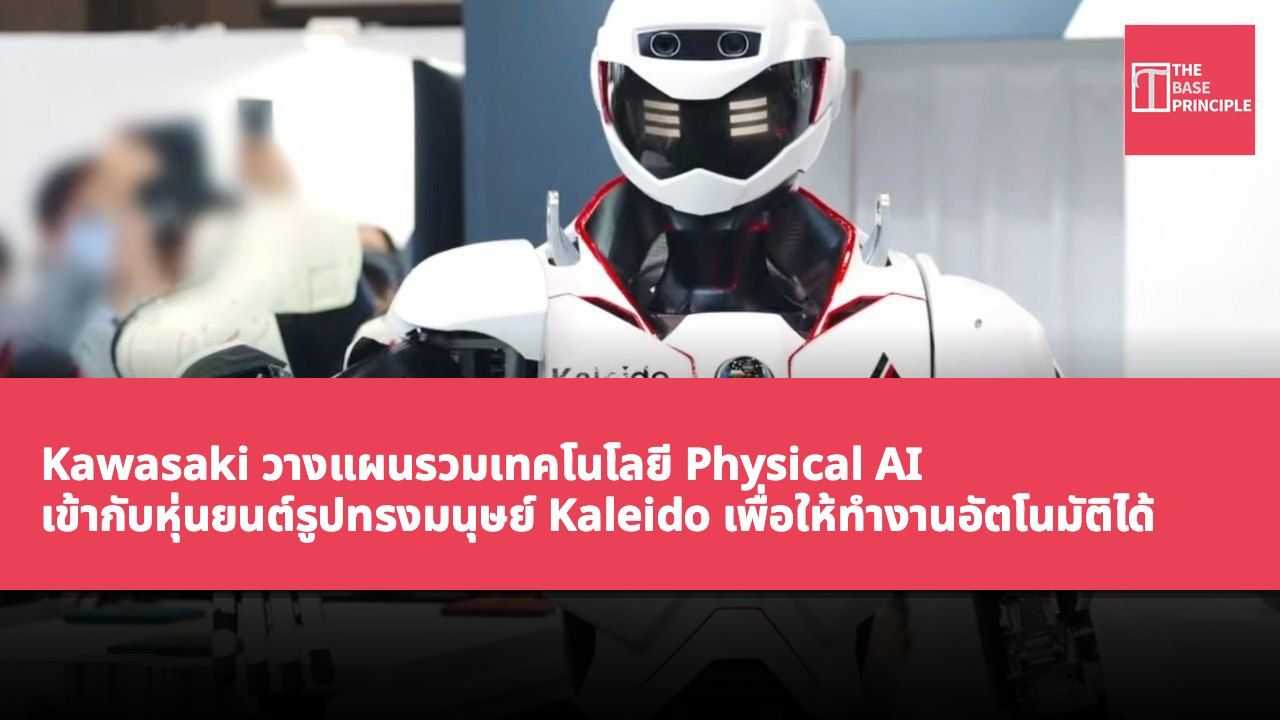
- Kawasaki วางแผนรวมแพลตฟอร์ม AI ของ Noetra เข้ากับหุ่นยนต์รูปทรงมนุษย์ Kaleido
- ขั้นแรกจะเน้นงานที่ง่ายก่อน แล้วค่อยๆ ขยับไปสู่งานที่ซับซ้อนขึ้น
- เป้าหมายของ Kawasaki คือสู่การดำเนินการอัตโนมัติอย่างสมบูรณ์ในที่สุด ลดการแทรกแซงของมนุษย์
- วางแผนให้ดำเนินการหุ่นยนต์หลายหมื่นตัวหลายประเภทภายในปี 2040 เพื่อขยับกลยุทธ์หุ่นยนต์
Kawasaki วางแผนรวมแพลตฟอร์ม Physical AI ของนักพัฒนา Physical AI ญี่ปุ่น Noetra เข้ากับหุ่นยนต์รูปทรงมนุษย์ Kaleido ของตน ตามรายงานของ Nikkei Asia การดำเนินการนี้จะทำให้ Kaleido กลายเป็นผู้ใช้แรกที่วางแผนจะนำเทคโนโลยี Physical AI ของ Noetra ไปใช้ Kawasaki คาดว่าจะใช้การผสมผสานระหว่างการควบคุมจากระยะไกลโดยมนุษย์และ AI ในตอนแรก จนกว่าระบบจะพัฒนาสู่ระดับอัตโนมัติที่สูงขึ้น แผนของบริษัทสะท้อนแนวโน้มของหุ่นยนต์รูปทรงมนุษย์ที่ก้าวเข้าสู่การปฏิบัติงานอุตสาหกรรม โดยขั้นแรกจะเน้นงานที่ง่ายกว่ามาก่อน จากนั้นอาจขยับไปสู่งานที่ซับซ้อนกว่า เช่น การประกอบและกิจกรรมการผลิตอื่นๆ
Kawasaki Heavy Industries วางแผนรวมแพลตฟอร์มของ Noetra เข้ากับหุ่นยนต์รูปทรงมนุษย์ Kaleido คาดว่าจะปรับใช้เร็วที่สุดในปี 2030 Kaleido ได้รับการพัฒนาตั้งแต่ปี 2015 และถูกจัดตำแหน่งสำหรับการประยุกต์ใช้ในอุตสาหกรรม แผนเบื้องต้นของ Kawasaki มุ่งเน้นงานที่ง่ายกว่ามาก่อน เช่น การลาดตระเวนโรงงานและการขนส่งชิ้นส่วนภายในโรงงานและคลังสินค้า บริษัทยังกำลังหารือกับลูกค้าที่เป็นไปได้ในอุตสาหกรรมยานยนต์และครึ่งตัวนำเท่านี้ การเปลี่ยนผ่านสู่การดำเนินการอัตโนมัติคาดว่าจะดำเนินไปทีละขั้นตอน การปรับใช้ในช่วงแรกจะรวมการควบคุมจากระยะไกลโดยมนุษย์กับ AI ไว้ด้วยกัน อนุญาตให้ผู้ปฏิบัติงาน 監督หรือควบคุมหุ่นยนต์ในขณะที่ความสามารถ Physical AI ของ Noetra จัดการสัดส่วนงานที่เพิ่มขึ้นเรื่อยๆ
แผนการดำเนินการอัตโนมัติของ Kaleido
พร้อมกับการพัฒนา Foundation AI Kawasaki มุ่งลดความจำเป็นในการแทรกแซงของมนุษย์ เพื่อสู่การดำเนินการอัตโนมัติอย่างสมบูรณ์ในที่สุด Humanoids Daily รายงานว่าวิธีการนี้สะท้อนความท้าทายทางเทคนิคที่หุ่นยนต์รูปทรงมนุษย์เผชิญในสภาพแวดล้อมอุตสาหกรรม การดำเนินการตามที่กำหนดไว้ล่วงหน้าในสภาพแวดล้อมที่ควบคุมได้ แตกต่างอย่างมีนัยสำคัญจากการดำเนินการอัตโนมัติรอบตัวมนุษย์ อุปกรณ์ และสภาพแวดล้อมที่เปลี่ยนแปลง หุ่นยนต์ต้องรับรู้สภาพแวดล้อม เข้าใจคุณสมบัติทางกายภาพของวัตถุ วางแผนการเคลื่อนไหว และปรับเปลี่ยนการกระทำเมื่อเงื่อนไขเปลี่ยนแปลง Kaleido 9 ของ Kawasaki ได้แสดงให้เห็นถึงความสามารถบางส่วนของสิ่งเหล่านี้แล้ว
บริษัทได้สาธิตการเดินอัตโนมัติและเลี่ยงอุปสรรคโดยใช้การ xác địnhตำแหน่งแบบ LiDAR รวมถึงการสาธิตการช่วยเหลือภัยพิบัติด้วยการควบคุมจากระยะไกล
แผนทางการของ Kawasaki ในเดือนมีนาคม 2026 กำหนดให้บรรลุการทำงานช่วยเหลือจากระยะไกลในสภาพแวดล้อมที่ควบคุมได้ในปี 2030 ขณะที่เป้าหมายการดำเนินการอัตโนมัติในสภาพแวดล้อมที่ไม่มีโครงสร้างคือปี 2040 แพลตฟอร์ม Physical AI ของ Noetra มุ่งมั่นให้ความสามารถอีกระดับหนึ่ง บริษัทกำลังพัฒนาโมเดลพื้นฐานแบบมัลติโมดัลสำหรับปีงบประมาณ 2028 รวมถึง AI โลกกายภาพที่สามารถเข้าใจคุณสมบัติทางกายภาพได้ภายในปีงบประมาณ 2030 การพัฒนาเทคโนโลยีของบริษัทมี Sony, SoftBank, NEC และ Honda ร่วมมีส่วน ในขณะที่ Kawasaki ก็เป็นนักลงทุนหนึ่งแห่ง
ความท้าทายและโอกาสของการประยุกต์ใช้ในอนาคต
สำหรับ Kaleido เทคโนโลยีนี้อาจสุดท้ายจะเกินกว่างานขนส่งและลาดตระเวนพื้นฐาน Kawasaki คาดการณ์ว่าการปรับปรุงซอฟต์แวร์และ AI ในอนาคตจะสามารถรองรับการประยุกต์ใช้ที่ท้าทายมากขึ้น รวมถึงการประกอบผลิตภัณฑ์ งานประเภทนี้ต้องการความแม่นยำสูงมาก เนื่องจากหุ่นยนต์ต้องประสานการเคลื่อนไหวของแขนและมือพร้อมกับการตอบสนองต่อวัตถุ เครื่องมือ และชิ้นงานในเวลาจริง Kawasaki ยังวางแผนที่จะรวมเทคโนโลยีของ Noetra กับความร่วมมือ Physical AI กับ NVIDIA ของตน การร่วมมือนี้ได้รับการประกาศใน 5 月 เน้นการพัฒนาการกระทำอัตโนมัติที่ซับซ้อนและแม่นยำมากขึ้น
การรวมความพยายามทั้งสองนี้อาจทำให้ Kawasaki ได้รับโมเดล AI และเทคโนโลยีการคำนวณ และอนุญาตให้นำไปประยุกต์ใช้กับแพลตฟอร์มรูปทรงมนุษย์ที่มีอยู่
แผนของบริษัทยังบ่งชี้ว่าหุ่นยนต์รูปทรงมนุษย์เป็นเพียงส่วนหนึ่งของกลยุทธ์หุ่นยนต์ที่กว้างขึ้น Kawasaki วางแผนให้ดำเนินการหุ่นยนต์หลายหมื่นตัวภายในปี 2040 รวมถึงหุ่นยนต์ล้อ หุ่นยนต์สี่ขา และหุ่นยนต์ขนส่งโรงพยาบาล ดำเนินการควบคู่ไปกับหุ่นยนต์รูปทรงมนุษย์ ดังนั้น เป้าหมายทางเทคนิคสำคัญของ Kaleido ไม่ใช่แค่ให้หุ่นยนต์ทำงานได้มากขึ้น แต่เป็นการโอนผ่านความรับผิดชอบในงานเหล่านั้นจากผู้ปฏิบัติงานมนุษย์ไปสู่ AI อย่างเป็นขั้นตอน การปรับใช้ที่วางแผนไว้ในปี 2030 จะเป็นช่วงเริ่มต้นของการเปลี่ยนผ่านนี้ ไม่ใช่การเปลี่ยนผ่านสู่การดำเนินการอัตโนมัติของหุ่นยนต์รูปทรงมนุษย์ทันที
รายการ รายละเอียด ปีที่พัฒนา 2015 年 ปีเป้าหมายการปรับใช้ 2030 年 ปีที่คาดว่าจะบรรลุการดำเนินการอัตโนมัติ 2040 年
วิสัยทัศน์ระยะยาวของแผนหุ่นยนต์ของ Kawasaki
แผนของ Kawasaki แสดงให้เห็นถึงศักยภาพของหุ่นยนต์รูปทรงมนุษย์ในการประยุกต์ใช้ในอุตสาหกรรม โดยเฉพาะในการทำให้งานที่ง่ายกลายเป็นอัตโนมัติ พร้อมกับความก้าวหน้าของเทคโนโลยี หุ่นยนต์จะสามารถดำเนินการในสภาพแวดล้อมที่ซับซ้อนมากขึ้น ซึ่งไม่เพียงแต่เพิ่มประสิทธิภาพการผลิต แต่ยังลดความต้องการแรงงานมนุษย์ ด้วยการรวมเทคโนโลยี Physical AI ของ Noetra วิสัยทัศน์ของ Kawasaki คือการบรรลุการดำเนินการอัตโนมัติทีละขั้นตอน ซึ่งมีความสำคัญต่อการพัฒนาเทคโนโลยีหุ่นยนต์อย่างมาก ความท้าทายในอนาคตรวมถึงวิธีการดำเนินการอย่างแม่นยำในสภาพแวดล้อมที่เปลี่ยนแปลง ซึ่งจะเป็นกุญแจสำคัญในการขับเคลื่อนเทคโนโลยีหุ่นยนต์ให้ก้าวหน้าต่อไป