
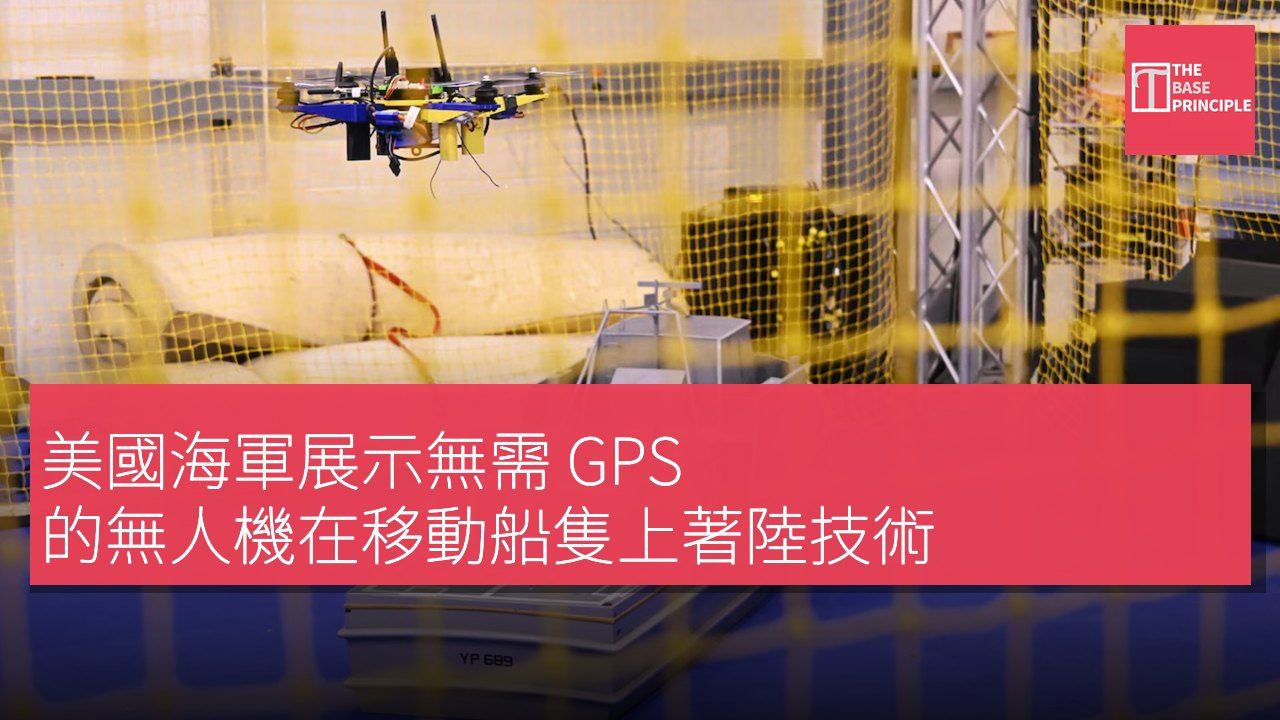
- 美國海軍展示無需 GPS 的無人機降落技術。
- 新方法利用鏡頭和軟件來引導無人機降落。
- 該技術減少對昂貴設備的依賴,提升自主飛行能力。
- 計劃將該技術擴展至大型無人駕駛航空器。
美國海軍展示了一種新方法,可以在不使用 GPS、衞星導航或駕駛員的情況下,將無人機成功降落於移動的艦船上。在最近的一次測試中,海軍航空戰鬥中心飛機部門(NAWCAD)展示了一架無人機在執行任務後,利用機載鏡頭、運動傳感器和軟件成功降落於一艘移動的艦船上。這項技術有助於海軍在敵人試圖幹擾衞星信號的區域進行無人機飛行。位於馬裏蘭州帕圖克森特河的 NAWCAD 表示,該技術已經準備好在海軍飛機上進行測試。
無人機降落的挑戰
無人機在移動艦船上降落是十分困難的,因為甲板會隨著波浪而移動。以往的系統需要使用艦載雷達、特殊回收設備以及對艦船的改造,以幫助安全引導飛機降落。NAWCAD 的工程師們開發了一種基於軟件的方案,利用已安裝在無人機上的鏡頭。該團隊在其海事自主引導導航控制智能耦合系統實驗室中,將這些鏡頭與引導、導航和控制算法結合。在飛行過程中,軟件識別艦船的形狀和視覺特徵,以確定其位置,然後引導飛機朝著甲板方向飛行,同時預測甲板的運動,幫助無人機把握降落時機,以便在艦船上下起伏時成功著陸。
NAWCAD 指揮官託德·埃文斯(Todd Evans)海軍少將表示:「在衞星和通訊受到幹擾的競爭區域,自主飛行給我們的水手帶來了重大優勢。」這一新方法減少了對昂貴設備的依賴。海軍早期的自主艦上無人機降落需要額外的硬件。2006 年,RQ-8A 火焰偵察機在 USS Nashville 上首次進行了自主降落,使用艦載雷達來追蹤飛機相對於飛行甲板的位置。而最新方法則將許多工作轉移到機載軟件上,使用商業標準的鏡頭、運動傳感器和電子設備,有可能減少對昂貴雷達安裝和艦船廣泛改造的需求。
該系統還設計為可與幾乎任何無人機飛行電腦兼容,這可能使海軍能夠通過軟件升級引入該能力,包括在設備有限的艦船上。
技術的未來應用
NAWCAD 航空工程師彼得·阿爾斯拉尼安(Peter Arslanian)表示:「在高端海事衝突中,GPS 是對手首先試圖切斷的作戰連結。」NAWCAD 計劃將該技術擴展至更大型的無人駕駛航空器,包括設計用於向戰術部隊運送物資的無人機。該中心正在努力將此能力轉移至幾個項目,包括海軍的小型戰術無人機系統項目辦公室及其無人駕駛翅膀計劃。該項目還可能支持 DARPA 的 EVADE(早期垂直起降航空器示範)計劃,該計劃旨在開發能夠在無需發射或回收設備的情況下,從艦船甲板上起飛和降落的無人機。
包括 AeroVironment 和 Sikorsky 在內的五家公司正在為該計劃開發設計。
海軍創新科學與工程計劃及海軍研究辦公室資助了這項技術的開發。隨著飛行演示的完成,該技術正向艦隊飛機的作戰測試邁進。如果測試成功,該系統將使海軍在衞星導航不可靠或故意受到幹擾的環境中,能夠更靈活地從艦船部署無人機。
無人機降落技術的戰略意義
美國海軍的無人機降落技術展示了在敵對環境中維持作戰能力的重要性。隨著敵方對衛星信號的干擾,這項技術能夠減少對傳統導航系統的依賴,提升無人機的自主飛行能力。這不僅能降低成本,還能在艦船部署無人機時提供更大的靈活性,對於未來海軍作戰策略具有深遠影響。隨著技術的進一步擴展,海軍可能在多種任務中受益,特別是在需要快速反應的戰術環境中。