
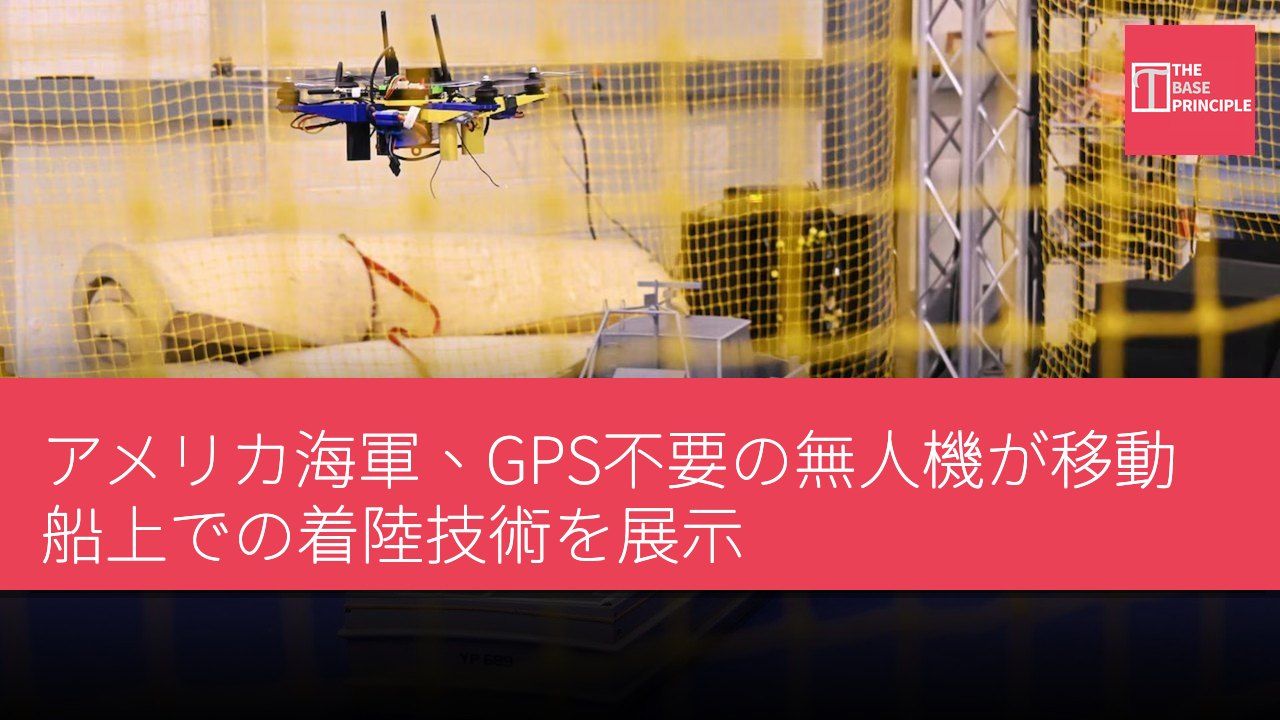
- アメリカ海軍、GPS不要の無人機着陸技術を展示。
- 新しい方法はカメラとソフトウェアを使用して無人機の着陸を誘導。
- この技術は高価な設備への依存を減らし、自律飛行能力を向上させる。
- この技術を大型無人航空機に拡張する計画。
アメリカ海軍は、GPSや衛星ナビゲーション、操縦者を使用せずに無人機を移動する艦船に成功裏に着陸させる新しい方法を展示した。最近のテストで、海軍航空戦闘センター飛行機部門(NAWCAD)は、任務を終えた無人機が機載カメラ、運動センサー、ソフトウェアを利用して移動する艦船に成功裏に着陸した。この技術は、敵が衛星信号を妨害しようとする地域での無人機の飛行を支援する。メリーランド州パトゥクセントリバーにあるNAWCADは、この技術が海軍の航空機でのテストに準備が整っていると述べた。
無人機着陸の課題
無人機が移動する艦船に着陸することは非常に困難であり、甲板は波によって動くためである。従来のシステムは、艦載レーダー、特別な回収設備、艦船の改造を必要とし、安全に飛行機を着陸させるための支援を行っていた。NAWCADのエンジニアたちは、無人機に搭載されたカメラを利用したソフトウェアベースのソリューションを開発した。このチームは、海事自律誘導ナビゲーション制御インテリジェントカップリングシステムラボで、これらのカメラを誘導、ナビゲーション、制御アルゴリズムと組み合わせた。飛行中、ソフトウェアは艦船の形状と視覚的特徴を識別し、その位置を特定し、甲板の方向に無人機を誘導し、同時に甲板の動きを予測して、艦船の上下動に合わせて着陸のタイミングを把握する。
NAWCADの指揮官トッド・エヴァンス(Todd Evans)海軍少将は、「衛星と通信が妨害される競争地域において、自律飛行は我々の水兵に大きな優位性をもたらす」と述べた。この新しい方法は、高価な設備への依存を減少させる。海軍の初期の自律艦上無人機着陸は、追加のハードウェアを必要とした。2006年、RQ-8A ファイアスカウトがUSS Nashville上で初めて自律着陸を行い、艦載レーダーを使用して飛行甲板に対する飛行機の位置を追跡した。しかし、最新の方法は多くの作業を機載ソフトウェアに移行し、商業標準のカメラ、運動センサー、電子機器を使用することで、高価なレーダーの設置や艦船の大規模な改造の必要性を減少させる可能性がある。
このシステムは、ほぼすべての無人機の飛行コンピュータと互換性があるように設計されており、海軍はソフトウェアのアップグレードを通じてこの能力を導入できる可能性がある。これは、設備が限られた艦船でも可能である。
技術の将来の応用
NAWCADの航空エンジニア、ピーター・アルスラニアン(Peter Arslanian)は、「高端海事衝突において、GPSは敵が最初に切断しようとする戦闘リンクである」と述べた。NAWCADは、この技術をより大型の無人航空機に拡張する計画を立てており、戦術部隊に物資を輸送するために設計された無人機を含む。センターは、この能力をいくつかのプロジェクトに移行するために取り組んでおり、海軍の小型戦術無人機システムプロジェクトオフィスや無人翼計画を含む。このプロジェクトは、DARPAのEVADE(早期垂直起降航空機デモ)計画を支援する可能性もあり、この計画は、発射や回収設備なしに艦船の甲板から無人機を離陸・着陸させることを目指している。
AeroVironmentやSikorskyを含む5社がこの計画のために設計を開発している。
海軍の革新科学と工学プログラムおよび海軍研究所がこの技術の開発を支援している。飛行デモが完了するにつれて、この技術は艦隊の航空機の作戦テストに向けて進んでいる。テストが成功すれば、このシステムは海軍が衛星ナビゲーションが不安定または意図的に妨害される環境で、より柔軟に艦船から無人機を展開できるようにする。
無人機着陸技術の戦略的意義
アメリカ海軍の無人機着陸技術は、敵対的環境において作戦能力を維持する重要性を示している。敵が衛星信号を妨害する中、この技術は従来のナビゲーションシステムへの依存を減少させ、無人機の自律飛行能力を向上させる。これによりコストが削減され、艦船から無人機を展開する際により大きな柔軟性が提供され、将来の海軍作戦戦略に深遠な影響を与える。技術のさらなる拡張により、海軍はさまざまな任務で恩恵を受ける可能性があり、特に迅速な反応が求められる戦術環境において有用である。