
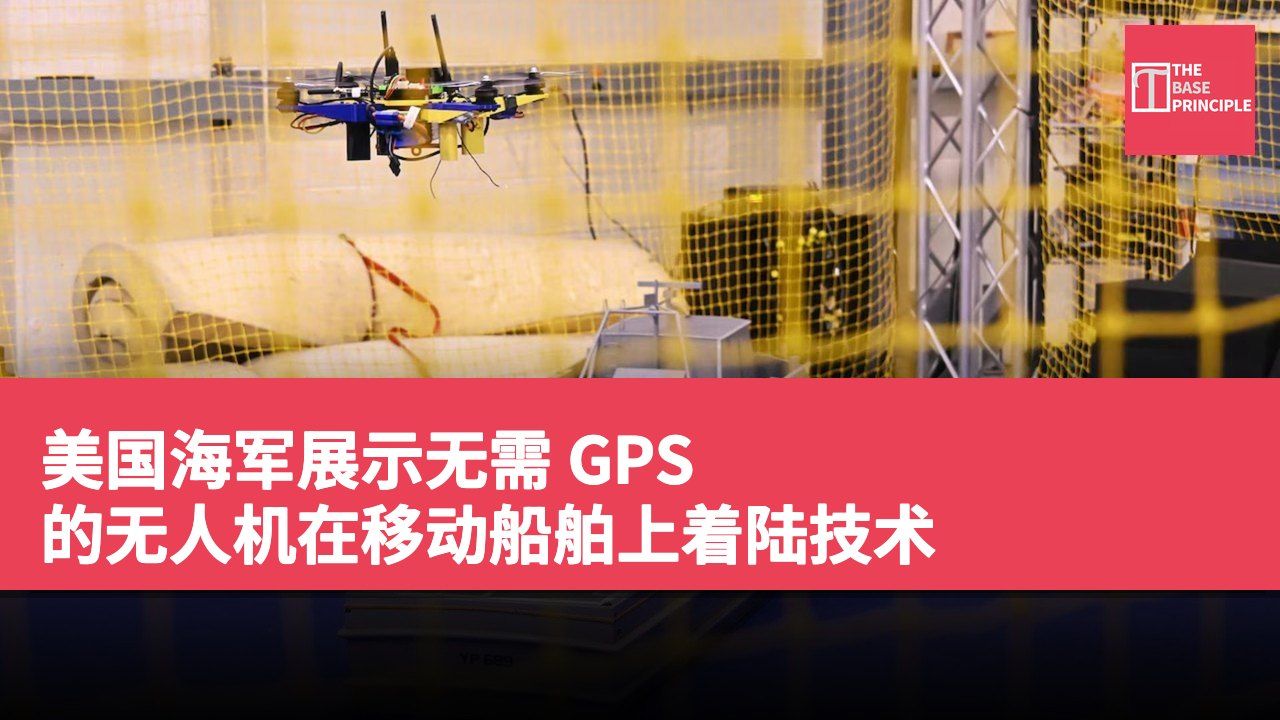
- 美国海军展示无需 GPS 的无人机降落技术。
- 新方法利用镜头和软件来引导无人机降落。
- 该技术减少对昂贵设备的依赖,提升自主飞行能力。
- 计划将该技术扩展至大型无人驾驶航空器。
美国海军展示了一种新方法,可以在不使用 GPS、卫星导航或驾驶员的情况下,将无人机成功降落于移动的舰船上。在最近的一次测试中,海军航空战斗中心飞机部门(NAWCAD)展示了一架无人机在执行任务后,利用机载镜头、运动传感器和软件成功降落于一艘移动的舰船上。这项技术有助于海军在敌人试图干扰卫星信号的区域进行无人机飞行。位于马里兰州帕图克森特河的 NAWCAD 表示,该技术已经准备好在海军飞机上进行测试。
无人机降落的挑战
无人机在移动舰船上降落是十分困难的,因为甲板会随着波浪而移动。以往的系统需要使用舰载雷达、特殊回收设备以及对舰船的改造,以帮助安全引导飞机降落。NAWCAD 的工程师们开发了一种基于软件的方案,利用已安装在无人机上的镜头。该团队在其海事自主引导导航控制智能耦合系统实验室中,将这些镜头与引导、导航和控制算法结合。在飞行过程中,软件识别舰船的形状和视觉特征,以确定其位置,然后引导飞机朝着甲板方向飞行,同时预测甲板的运动,帮助无人机把握降落时机,以便在舰船上下起伏时成功着陆。
NAWCAD 指挥官托德·埃文斯(Todd Evans)海军少将表示:“在卫星和通讯受到干扰的竞争区域,自主飞行给我们的水手带来了重大优势。”这一新方法减少了对昂贵设备的依赖。海军早期的自主舰上无人机降落需要额外的硬件。2006 年,RQ-8A 火焰侦察机在 USS Nashville 上首次进行了自主降落,使用舰载雷达来追踪飞机相对于飞行甲板的位置。而最新方法则将许多工作转移到机载软件上,使用商业标准的镜头、运动传感器和电子设备,有可能减少对昂贵雷达安装和舰船广泛改造的需求。
该系统还设计为可与几乎任何无人机飞行电脑兼容,这可能使海军能够通过软件升级引入该能力,包括在设备有限的舰船上。
技术的未来应用
NAWCAD 航空工程师彼得·阿尔斯拉尼安(Peter Arslanian)表示:“在高端海事冲突中,GPS 是对手首先试图切断的作战连接。”NAWCAD 计划将该技术扩展至更大型的无人驾驶航空器,包括设计用于向战术部队运输物资的无人机。该中心正在努力将此能力转移至几个项目,包括海军的小型战术无人机系统项目办公室及其无人驾驶翅膀计划。该项目还可能支持 DARPA 的 EVADE(早期垂直起降航空器示范)计划,该计划旨在开发能够在无需发射或回收设备的情况下,从舰船甲板上起飞和降落的无人机。
包括 AeroVironment 和 Sikorsky 在内的五家公司正在为该计划开发设计。
海军创新科学与工程计划及海军研究办公室资助了这项技术的开发。随着飞行演示的完成,该技术正向舰队飞机的作战测试迈进。如果测试成功,该系统将使海军在卫星导航不可靠或故意受到干扰的环境中,能够更灵活地从舰船部署无人机。
无人机降落技术的战略意义
美国海军的无人机降落技术展示了在敌对环境中维持作战能力的重要性。随着敌方对卫星信号的干扰,这项技术能够减少对传统导航系统的依赖,提升无人机的自主飞行能力。这不仅能降低成本,还能在舰船部署无人机时提供更大的灵活性,对于未来海军作战策略具有深远影响。随着技术的进一步扩展,海军可能在多种任务中受益,特别是在需要快速反应的战术环境中。