
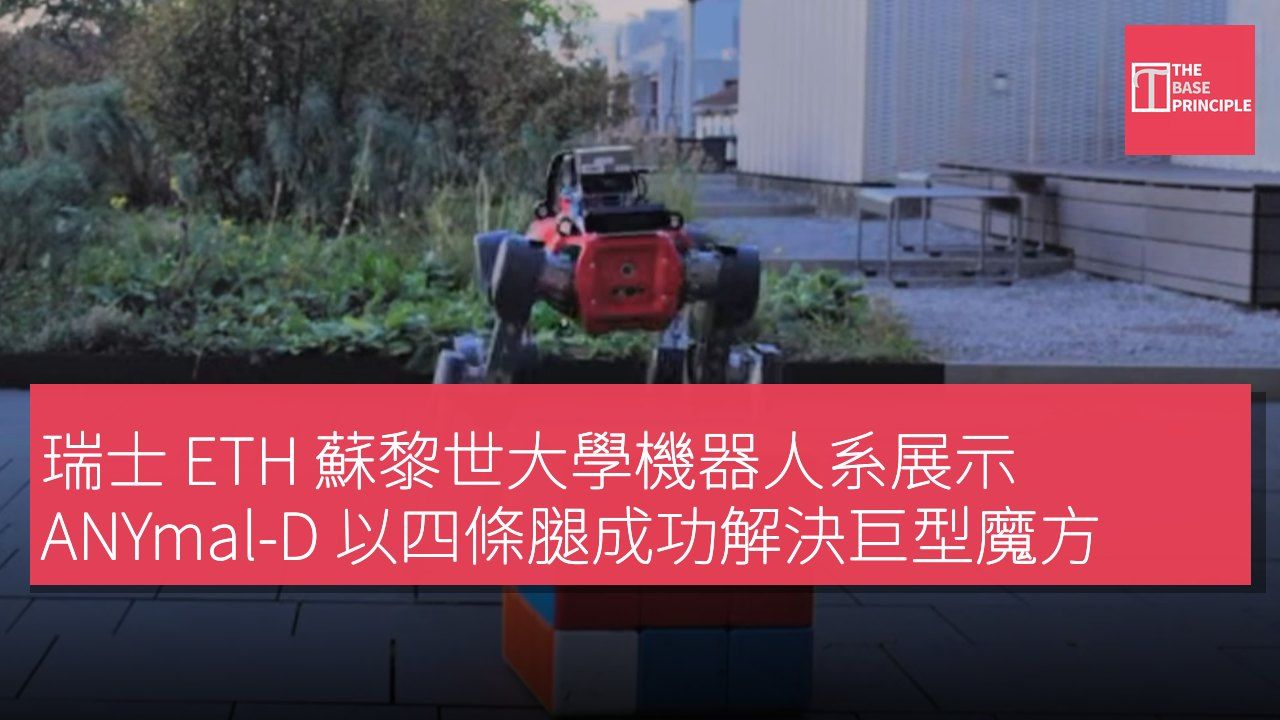
- ANYmal-D 機器人能獨立解決巨型魔方,使用四條腿進行操作。
- 解決魔方的過程涉及檢查、計算和物理操作,需保持平衡。
- 機器人透過強化學習和模擬來學習解決魔方的過程。
- 這項研究顯示機器人可用非常規方式運用工具解決問題。
瑞士聯邦理工學院蘇黎世校區的機器人系統實驗室展示了其 ANYmal-D 能夠獨立解決巨型魔方的能力。雖然機器人解決魔方並非前所未見,但這一壯舉的特別之處在於,該機器人使用其四條腿進行操作的同時保持平衡。這種技術被稱為「足部操作」(pedipulation),該團隊利用了傳統算法、計算機視覺和強化學習的組合來實現。解決魔方的過程涉及多個獨立任務。首先,機器人需要通過檢查魔方的六個面來瞭解其初始狀態,辨認各顏色的位置。
接下來,需要計算數學上如何解決魔方,換言之,必須找出所需的旋轉序列。根據知識水平的不同,這可能包括執行基本的「算法」,例如經典的「白色十字」、「白色角」、「中間層」、「黃色十字」等等,或是更快速的方法。但所有步驟都需要對魔方進行物理操作,以完成每一個動作,特別是要避免錯誤地移動錯誤的部分。
機器人解決魔方的挑戰
對於人類而言,這通常是過程中最簡單的部分,但對於四條腿的機器人來說,卻極具挑戰性。由於缺乏手部,其需利用腿部移動層並翻轉整個魔方,同時保持平衡。為了實現這一目標,ANYmal 必須在其剩餘的腿上保持平衡,精確定位其腳部,施加適當的力量,並不斷調整觸碰魔方時的動作。該魔方的重量約為 10 磅(4.6 千克)。要成功完成一次移動,機器人需要確保底層不會移動,同時施加足夠的扭矩來移動所需的層。
而且,關鍵的是必須不斷重複這一過程,並且不會摔倒。一次意外的移動可能會破壞整個嘗試,最好的情況是需要進行修正,最壞的情況則是可能需要重新開始。根據團隊的介紹,這一過程是通過強化學習、模擬和「師徒訓練」的組合來實現的。因此,機器人不再是通過硬編碼指令來指導其肢體,而是能夠通過反覆試驗學習「肌肉記憶」。但這僅僅是挑戰的一部分;單純移動魔方並不一定能解決它。
未來機器人的應用潛力
為了這一部分,團隊給予機器人一個名為 Kociemba 的求解器,以找出所需的移動。然後結合計算機視覺、顏色分類和算法來計算出移動的序列。隨後,這些資訊被用來告訴機器人的肢體需要進行的動作,同時監控魔方的狀態,以檢查和修正錯誤。結果如何?根據團隊的說法,機器人成功解決了 3 次嘗試中的所有 3 次,每次解決的時間介於 8 到 9 分鐘之間,並需執行約 30 次獨立的機器人動作。
這在沒有手的情況下,表現相當不錯。但這項研究的更廣泛意義又是什麼?這顯示出機器人可以被教導以更非常規的方式使用已擁有的工具來解決問題。例如,它可能使機器人能夠使用其腿部開門、操控閥門、移動障礙物等,而無需安裝專門的工具。這可能會導致未來的機器人更簡單、更輕便,甚至可能更便宜。這最終在工業檢查、維護、搜救及其他需要機器人不僅僅是移動的環境中,將會是非常有價值的。
ANYmal-D 對機器人技術的啟示
ANYmal-D 的成功展示了機器人如何在缺乏手部的情況下,利用腿部進行複雜的物理操作。這不僅顯示出其在解決特定問題上的能力,也為未來機器人技術的發展提供了新思路。通過強化學習和模擬,機器人能夠自主學習和適應,這可能使其在各種環境中更具靈活性和應用性。未來,這種技術的進一步發展可能會使機器人能夠在工業和日常生活中執行更複雜的任務,從而提高工作效率和安全性。