
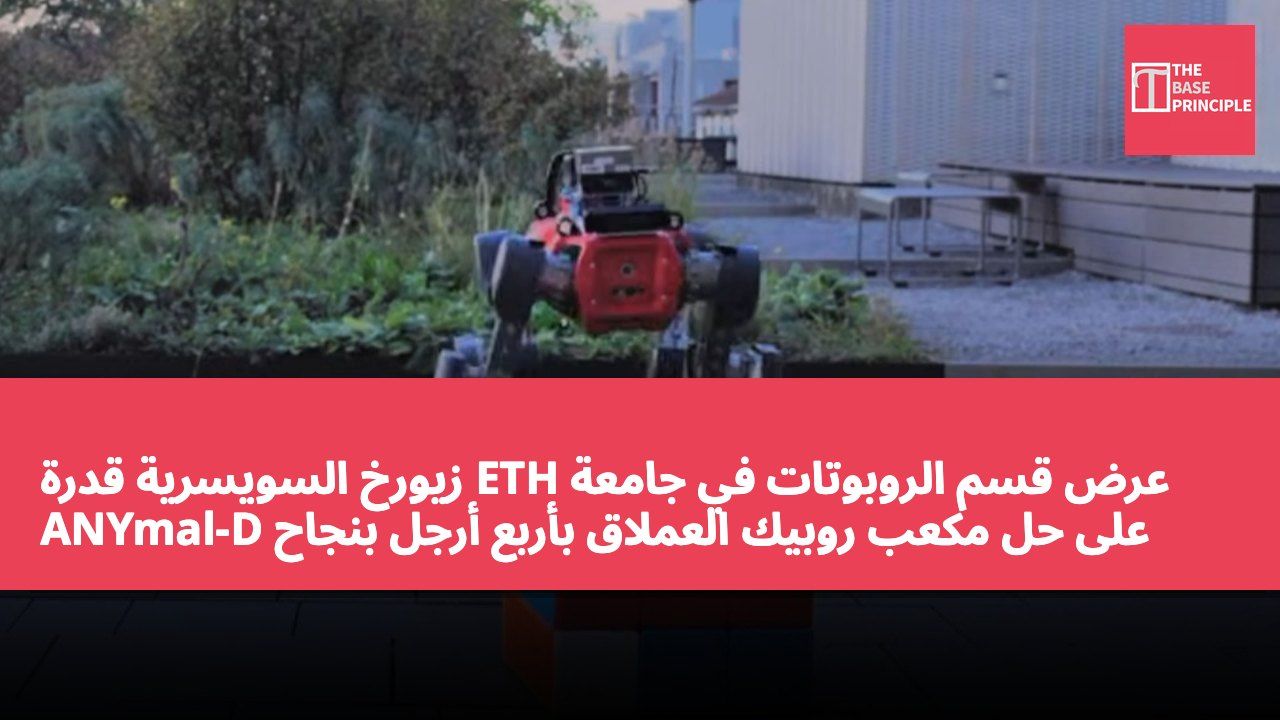
- روبوت ANYmal-D قادر على حل مكعب روبيك العملاق بشكل مستقل باستخدام أرجلها الأربعة.
- يتضمن حل المكعب فحصًا وحسابات وعمليات فيزيائية، مع ضرورة الحفاظ على التوازن.
- يتعلم الروبوت كيفية حل المكعب من خلال التعلم المعزز والمحاكاة.
- تظهر هذه الدراسة أن الروبوتات يمكن أن تستخدم الأدوات بطرق غير تقليدية لحل المشكلات.
عرض مختبر أنظمة الروبوتات في الحرم الجامعي لجامعة ETH زيورخ السويسرية قدرة ANYmal-D على حل مكعب روبيك العملاق بشكل مستقل. على الرغم من أن الروبوتات قد حلت مكعبات روبيك من قبل، إلا أن ما يميز هذا الإنجاز هو أن الروبوت يقوم بالعملية باستخدام أرجلها الأربعة مع الحفاظ على توازنها. تُعرف هذه التقنية باسم "العمليات بالأقدام" (pedipulation)، وقد استخدم الفريق مزيجًا من الخوارزميات التقليدية ورؤية الكمبيوتر والتعلم المعزز لتحقيق ذلك. يتضمن حل المكعب عدة مهام مستقلة. أولاً، يحتاج الروبوت إلى فحص الأوجه الستة للمكعب لفهم حالته الأولية، والتعرف على مواقع الألوان المختلفة.
بعد ذلك، يحتاج إلى حساب كيفية حل المكعب رياضيًا، بمعنى آخر، يجب تحديد تسلسل الدورانات المطلوبة. اعتمادًا على مستوى المعرفة، قد يتضمن ذلك تنفيذ "خوارزميات" أساسية، مثل "الصليب الأبيض" و"الزاوية البيضاء" و"الطبقة الوسطى" و"الصليب الأصفر"، وغيرها، أو طرق أسرع. ولكن جميع الخطوات تتطلب إجراء عمليات فيزيائية على المكعب لإتمام كل حركة، خاصةً لتجنب تحريك الأجزاء الخاطئة عن طريق الخطأ.
تحديات حل المكعب بواسطة الروبوت
بالنسبة للبشر، غالبًا ما تكون هذه هي أسهل جزء في العملية، ولكن بالنسبة للروبوت الذي يمتلك أربع أرجل، فإنها تمثل تحديًا كبيرًا. نظرًا لعدم وجود يدين، يجب عليه استخدام أرجله لتحريك الطبقات وتقليب المكعب بالكامل، مع الحفاظ على توازنه. لتحقيق هذا الهدف، يجب على ANYmal الحفاظ على توازنه على أرجله المتبقية، وتحديد موضع قدميه بدقة، وتطبيق القوة المناسبة، وضبط حركاته عند لمس المكعب باستمرار. يزن المكعب حوالي 10 أرطال (4.6 كيلوغرام). لإتمام حركة واحدة بنجاح، يحتاج الروبوت إلى التأكد من أن الطبقة السفلية لا تتحرك، بينما يطبق عزم دوران كافٍ لتحريك الطبقة المطلوبة.
علاوة على ذلك، من الضروري تكرار هذه العملية باستمرار دون السقوط. قد تؤدي حركة غير متوقعة إلى تدمير المحاولة بأكملها، وفي أفضل الحالات، قد تحتاج إلى تصحيح، وفي أسوأ الحالات، قد يتعين البدء من جديد. وفقًا لتقديم الفريق، يتم تحقيق هذه العملية من خلال مزيج من التعلم المعزز والمحاكاة و"التدريب بين المعلم والمتعلم". لذلك، لم يعد الروبوت يتلقى تعليمات مشفرة بشكل صارم لتوجيه أطرافه، بل يمكنه التعلم من خلال التجربة والخطأ "ذاكرة العضلات". لكن هذه مجرد جزء من التحدي؛ فمجرد تحريك المكعب لا يعني بالضرورة حله.
إمكانات تطبيق الروبوتات في المستقبل
بالنسبة لهذه المرحلة، قدم الفريق للروبوت حلاً يُدعى Kociemba لتحديد الحركات المطلوبة. ثم تم دمج رؤية الكمبيوتر وتصنيف الألوان والخوارزميات لحساب تسلسل الحركات. بعد ذلك، تم استخدام هذه المعلومات لإخبار أطراف الروبوت بالحركات التي يجب تنفيذها، مع مراقبة حالة المكعب للتحقق من الأخطاء وتصحيحها. ماذا كانت النتائج؟ وفقًا للفريق، نجح الروبوت في حل جميع المحاولات الثلاث، حيث تراوحت أوقات الحل بين 8 إلى 9 دقائق، مع تنفيذ حوالي 30 حركة مستقلة للروبوت.
هذا يعد أداءً جيدًا في ظل عدم وجود يدين. لكن ما هي الأهمية الأوسع لهذه الدراسة؟ تظهر أن الروبوتات يمكن تعليمها استخدام الأدوات التي تمتلكها بطرق غير تقليدية لحل المشكلات. على سبيل المثال، قد يمكّن ذلك الروبوتات من استخدام أرجلها لفتح الأبواب، والتحكم في الصمامات، وتحريك العوائق، دون الحاجة إلى تثبيت أدوات مخصصة. قد يؤدي ذلك إلى جعل الروبوتات المستقبلية أبسط وأخف وزنًا، وربما أقل تكلفة. في النهاية، سيكون لذلك قيمة كبيرة في التفتيش الصناعي، والصيانة، والبحث والإنقاذ، وغيرها من البيئات التي تتطلب من الروبوتات القيام بأكثر من مجرد الحركة.
دروس ANYmal-D في تكنولوجيا الروبوتات
نجاح ANYmal-D يوضح كيف يمكن للروبوتات، في غياب اليدين، استخدام أرجلها لإجراء عمليات فيزيائية معقدة. لا يظهر ذلك فقط قدرتها على حل مشكلات معينة، بل يوفر أيضًا رؤى جديدة لتطوير تكنولوجيا الروبوتات في المستقبل. من خلال التعلم المعزز والمحاكاة، يمكن للروبوتات التعلم والتكيف بشكل مستقل، مما قد يجعلها أكثر مرونة وقابلية للتطبيق في بيئات متنوعة. في المستقبل، قد يؤدي التطوير الإضافي لهذه التقنية إلى تمكين الروبوتات من تنفيذ مهام أكثر تعقيدًا في الصناعات والحياة اليومية، مما يعزز الكفاءة والأمان في العمل.