
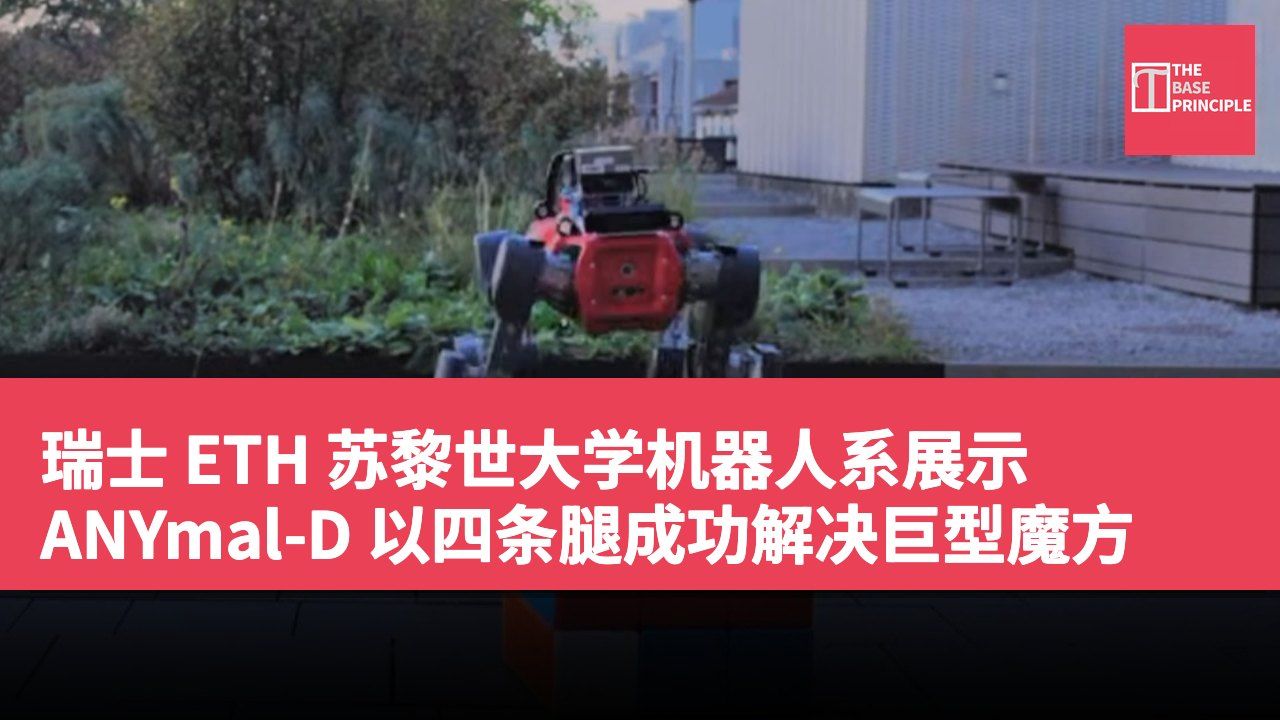
- ANYmal-D 机器人能独立解决巨型魔方,使用四条腿进行操作。
- 解决魔方的过程涉及检查、计算和物理操作,需保持平衡。
- 机器人通过强化学习和模拟来学习解决魔方的过程。
- 这项研究显示机器人可用非常规方式运用工具解决问题。
瑞士联邦理工学院苏黎世校区的机器人系统实验室展示了其 ANYmal-D 能够独立解决巨型魔方的能力。虽然机器人解决魔方并非前所未见,但这一壮举的特别之处在于,该机器人使用其四条腿进行操作的同时保持平衡。这种技术被称为“足部操作”(pedipulation),该团队利用了传统算法、计算机视觉和强化学习的组合来实现。解决魔方的过程涉及多个独立任务。首先,机器人需要通过检查魔方的六个面来了解其初始状态,辨认各颜色的位置。
接下来,需要计算数学上如何解决魔方,换言之,必须找出所需的旋转序列。根据知识水平的不同,这可能包括执行基本的“算法”,例如经典的“白色十字”、“白色角”、“中间层”、“黄色十字”等等,或是更快速的方法。但所有步骤都需要对魔方进行物理操作,以完成每一个动作,特别是要避免错误地移动错误的部分。
机器人解决魔方的挑战
对于人类而言,这通常是过程中的最简单部分,但对于四条腿的机器人来说,却极具挑战性。由于缺乏手部,其需利用腿部移动层并翻转整个魔方,同时保持平衡。为了实现这一目标,ANYmal 必须在其剩余的腿上保持平衡,精确定位其脚部,施加适当的力量,并不断调整触碰魔方时的动作。该魔方的重量约为 10 磅(4.6 千克)。要成功完成一次移动,机器人需要确保底层不会移动,同时施加足够的扭矩来移动所需的层。
而且,关键的是必须不断重复这一过程,并且不会摔倒。一次意外的移动可能会破坏整个尝试,最好的情况是需要进行修正,最坏的情况则是可能需要重新开始。根据团队的介绍,这一过程是通过强化学习、模拟和“师徒训练”的组合来实现的。因此,机器人不再是通过硬编码指令来指导其肢体,而是能够通过反复试验学习“肌肉记忆”。但这仅仅是挑战的一部分;单纯移动魔方并不一定能解决它。
未来机器人的应用潜力
为了这一部分,团队给予机器人一个名为 Kociemba 的求解器,以找出所需的移动。然后结合计算机视觉、颜色分类和算法来计算出移动的序列。随即,这些信息被用来告诉机器人的肢体需要进行的动作,同时监控魔方的状态,以检查和修正错误。结果如何?根据团队的说法,机器人成功解决了 3 次尝试中的所有 3 次,每次解决的时间介于 8 到 9 分钟之间,并需执行约 30 次独立的机器人动作。
这在没有手的情况下,表现相当不错。但这项研究的更广泛意义又是什么?这显示出机器人可以被教导以更非常规的方式使用已拥有的工具来解决问题。例如,它可能使机器人能够使用其腿部开门、操控阀门、移动障碍物等,而无需安装专门的工具。这可能会导致未来的机器人更简单、更轻便,甚至可能更便宜。这最终在工业检查、维护、搜救及其他需要机器人不仅仅是移动的环境中,将会是非常有价值的。
ANYmal-D 对机器人技术的启示
ANYmal-D 的成功展示了机器人如何在缺乏手部的情况下,利用腿部进行复杂的物理操作。这不仅显示出其在解决特定问题上的能力,也为未来机器人技术的发展提供了新思路。通过强化学习和模拟,机器人能够自主学习和适应,这可能使其在各种环境中更具灵活性和应用性。未来,这种技术的进一步发展可能会使机器人能够在工业和日常生活中执行更复杂的任务,从而提高工作效率和安全性。