
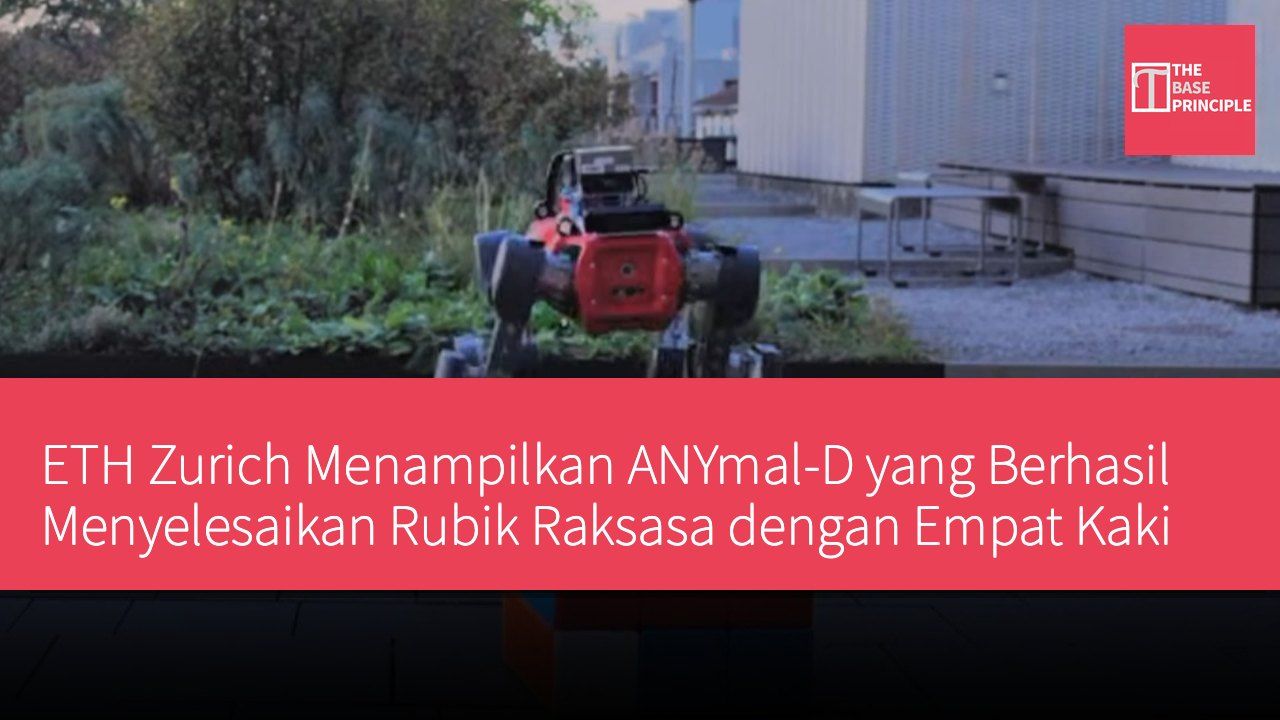
- Robot ANYmal-D dapat menyelesaikan rubik raksasa secara mandiri, menggunakan empat kakinya untuk beroperasi.
- Proses penyelesaian rubik melibatkan pemeriksaan, perhitungan, dan operasi fisik, sambil menjaga keseimbangan.
- Robot belajar menyelesaikan rubik melalui pembelajaran penguatan dan simulasi.
- Penelitian ini menunjukkan bahwa robot dapat menggunakan alat dengan cara yang tidak konvensional untuk memecahkan masalah.
Laboratorium sistem robotika di ETH Zurich, Swiss, telah menunjukkan kemampuan ANYmal-D untuk menyelesaikan rubik raksasa secara mandiri. Meskipun robot menyelesaikan rubik bukanlah hal yang baru, prestasi ini istimewa karena robot tersebut dapat beroperasi dengan empat kakinya sambil menjaga keseimbangan. Teknologi ini dikenal sebagai "pedipulation," di mana tim memanfaatkan kombinasi algoritma tradisional, visi komputer, dan pembelajaran penguatan untuk mencapainya. Proses penyelesaian rubik melibatkan beberapa tugas independen. Pertama, robot perlu memeriksa enam sisi rubik untuk memahami keadaan awalnya dan mengidentifikasi posisi warna-warna yang ada.
Selanjutnya, perlu dilakukan perhitungan matematis tentang cara menyelesaikan rubik, dengan kata lain, menemukan urutan rotasi yang diperlukan. Tergantung pada tingkat pengetahuan, ini dapat mencakup pelaksanaan "algoritma" dasar, seperti "salib putih," "sudut putih," "lapisan tengah," "salib kuning," dan lain-lain, atau metode yang lebih cepat. Namun, semua langkah memerlukan operasi fisik pada rubik untuk menyelesaikan setiap gerakan, terutama untuk menghindari pergerakan bagian yang salah.
Tantangan Robot dalam Menyelesaikan Rubik
Bagi manusia, ini biasanya adalah bagian yang paling mudah dalam proses, tetapi bagi robot berkaki empat, ini sangat menantang. Karena tidak memiliki tangan, robot harus menggunakan kakinya untuk memindahkan lapisan dan membalikkan seluruh rubik sambil menjaga keseimbangan. Untuk mencapai tujuan ini, ANYmal harus menjaga keseimbangan pada kaki yang tersisa, memposisikan kakinya dengan tepat, menerapkan kekuatan yang sesuai, dan terus menyesuaikan gerakan saat menyentuh rubik. Berat rubik tersebut sekitar 10 lbs (4,6 kg). Untuk berhasil menyelesaikan satu gerakan, robot perlu memastikan bahwa lapisan bawah tidak bergerak, sambil menerapkan torsi yang cukup untuk memindahkan lapisan yang diperlukan.
Selain itu, kunci dari proses ini adalah harus terus mengulangi langkah tersebut tanpa terjatuh. Satu gerakan yang tidak terduga dapat merusak seluruh usaha, dengan skenario terbaik memerlukan perbaikan, dan skenario terburuk mungkin memerlukan pengulangan dari awal. Menurut tim, proses ini dicapai melalui kombinasi pembelajaran penguatan, simulasi, dan "pelatihan mentor." Dengan demikian, robot tidak lagi diarahkan oleh instruksi yang dikodekan secara keras, tetapi dapat belajar "memori otot" melalui percobaan berulang. Namun, ini hanya sebagian dari tantangan; sekadar memindahkan rubik tidak selalu berarti menyelesaikannya.
Potensi Aplikasi Robot di Masa Depan
Untuk bagian ini, tim memberikan robot sebuah pemecah bernama Kociemba untuk menemukan gerakan yang diperlukan. Kemudian, mereka menggabungkan visi komputer, pengklasifikasian warna, dan algoritma untuk menghitung urutan gerakan. Informasi ini kemudian digunakan untuk memberi tahu gerakan yang perlu dilakukan oleh anggota tubuh robot, sambil memantau keadaan rubik untuk memeriksa dan memperbaiki kesalahan. Hasilnya? Menurut tim, robot berhasil menyelesaikan semua 3 percobaan dalam 3 kali percobaan, dengan waktu penyelesaian antara 8 hingga 9 menit, dan perlu melakukan sekitar 30 gerakan robot independen.
Ini merupakan pencapaian yang cukup baik tanpa menggunakan tangan. Namun, apa makna yang lebih luas dari penelitian ini? Ini menunjukkan bahwa robot dapat diajari untuk menggunakan alat yang sudah dimiliki dengan cara yang lebih tidak konvensional untuk memecahkan masalah. Misalnya, ini dapat memungkinkan robot untuk menggunakan kakinya untuk membuka pintu, mengoperasikan katup, memindahkan rintangan, dan lain-lain, tanpa perlu memasang alat khusus. Ini dapat menghasilkan robot yang lebih sederhana, lebih ringan, dan mungkin lebih murah di masa depan. Pada akhirnya, ini akan sangat berharga dalam inspeksi industri, pemeliharaan, pencarian dan penyelamatan, serta lingkungan lain yang membutuhkan robot untuk tidak hanya bergerak.
ANYmal-D dan Wawasan untuk Teknologi Robotika
Keberhasilan ANYmal-D menunjukkan bagaimana robot dapat melakukan operasi fisik yang kompleks dengan memanfaatkan kakinya, meskipun tanpa tangan. Ini tidak hanya menunjukkan kemampuannya dalam menyelesaikan masalah tertentu, tetapi juga memberikan wawasan baru untuk pengembangan teknologi robotika di masa depan. Melalui pembelajaran penguatan dan simulasi, robot dapat belajar dan beradaptasi secara mandiri, yang dapat membuatnya lebih fleksibel dan aplikatif di berbagai lingkungan. Di masa depan, perkembangan lebih lanjut dari teknologi ini dapat memungkinkan robot untuk menjalankan tugas yang lebih kompleks dalam industri dan kehidupan sehari-hari, sehingga meningkatkan efisiensi dan keselamatan kerja.