
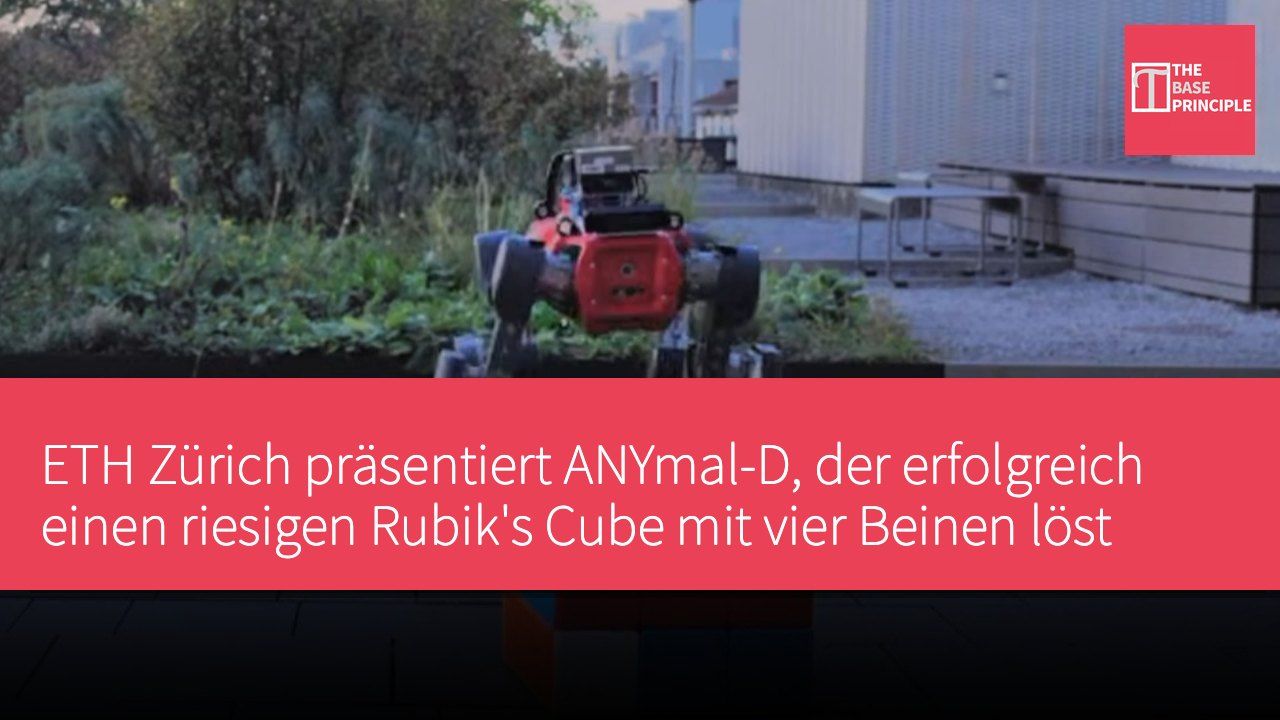
- ANYmal-D kann einen riesigen Rubik's Cube eigenständig lösen und nutzt dabei seine vier Beine.
- Der Prozess des Lösens des Rubik's Cube umfasst Überprüfung, Berechnung und physische Manipulation, wobei das Gleichgewicht gehalten werden muss.
- Der Roboter lernt den Lösungsprozess durch Verstärkendes Lernen und Simulation.
- Diese Forschung zeigt, dass Roboter Werkzeuge auf unkonventionelle Weise zur Problemlösung einsetzen können.
Das Robotik-Systemlabor der ETH Zürich hat die Fähigkeit seines ANYmal-D demonstriert, einen riesigen Rubik's Cube eigenständig zu lösen. Obwohl es nicht neu ist, dass Roboter Rubik's Cubes lösen, liegt das Besondere an dieser Leistung darin, dass der Roboter dabei mit seinen vier Beinen operiert und gleichzeitig das Gleichgewicht hält. Diese Technik wird als „Pedipulation“ bezeichnet, und das Team hat eine Kombination aus traditionellen Algorithmen, Computer Vision und Verstärkendem Lernen genutzt, um dies zu erreichen. Der Prozess des Lösens des Rubik's Cube umfasst mehrere unabhängige Aufgaben. Zunächst muss der Roboter den Anfangszustand des Würfels verstehen, indem er die sechs Seiten überprüft und die Position der Farben identifiziert.
Als nächstes muss berechnet werden, wie der Rubik's Cube mathematisch gelöst werden kann, das heißt, es muss die erforderliche Drehsequenz gefunden werden. Je nach Wissensstand kann dies das Ausführen grundlegender „Algorithmen“ beinhalten, wie dem klassischen „weißen Kreuz“, „weißen Ecken“, „mittlere Schicht“, „gelbes Kreuz“ usw., oder schnellere Methoden. Aber alle Schritte erfordern physische Manipulation des Würfels, um jede Bewegung abzuschließen, insbesondere um zu vermeiden, dass falsche Teile versehentlich bewegt werden.
Herausforderungen beim Lösen des Rubik's Cube durch Roboter
Für Menschen ist dies normalerweise der einfachste Teil des Prozesses, aber für einen vierbeinigen Roboter stellt es eine große Herausforderung dar. Aufgrund des Fehlens von Händen muss er seine Beine nutzen, um die Schichten zu bewegen und den gesamten Würfel zu drehen, während er das Gleichgewicht hält. Um dies zu erreichen, muss ANYmal auf seinen verbleibenden Beinen das Gleichgewicht halten, seine Füße präzise positionieren, die richtige Kraft ausüben und ständig die Bewegungen anpassen, wenn er den Würfel berührt. Der Würfel wiegt etwa 10 Pfund (4,6 Kilogramm). Um eine Bewegung erfolgreich abzuschließen, muss der Roboter sicherstellen, dass die untere Schicht nicht bewegt wird, während er genügend Drehmoment aufbringt, um die erforderliche Schicht zu bewegen.
Darüber hinaus ist es entscheidend, diesen Prozess ständig zu wiederholen, ohne umzufallen. Eine unerwartete Bewegung könnte den gesamten Versuch ruinieren; im besten Fall müsste eine Korrektur vorgenommen werden, im schlimmsten Fall müsste von vorne begonnen werden. Laut dem Team wird dieser Prozess durch eine Kombination aus Verstärkendem Lernen, Simulation und „Lehrlingsausbildung“ erreicht. Daher wird der Roboter nicht mehr durch hartkodierte Anweisungen gesteuert, sondern kann durch wiederholtes Ausprobieren „Muskelgedächtnis“ erlernen. Doch das ist nur ein Teil der Herausforderung; das bloße Bewegen des Würfels garantiert nicht, dass er gelöst wird.
Potenzial zukünftiger Roboteranwendungen
Für diesen Teil gab das Team dem Roboter einen Solver namens Kociemba, um die erforderlichen Bewegungen zu ermitteln. Anschließend wurden Computer Vision, Farbkategorisierung und Algorithmen kombiniert, um die Bewegungssequenz zu berechnen. Diese Informationen wurden dann verwendet, um die erforderlichen Bewegungen des Roboters zu steuern und gleichzeitig den Zustand des Würfels zu überwachen, um Fehler zu überprüfen und zu korrigieren. Wie war das Ergebnis? Laut dem Team hat der Roboter alle 3 Versuche erfolgreich gelöst, wobei die Lösungszeiten zwischen 8 und 9 Minuten lagen und etwa 30 unabhängige Roboterbewegungen ausgeführt werden mussten.
Das ist eine bemerkenswerte Leistung, insbesondere ohne Hände. Aber was bedeutet diese Forschung im weiteren Sinne? Sie zeigt, dass Roboter gelehrt werden können, vorhandene Werkzeuge auf unkonventionelle Weise zur Problemlösung zu nutzen. Beispielsweise könnte dies Robotern ermöglichen, Türen mit ihren Beinen zu öffnen, Ventile zu bedienen, Hindernisse zu bewegen usw., ohne spezielle Werkzeuge installieren zu müssen. Dies könnte dazu führen, dass zukünftige Roboter einfacher, leichter und möglicherweise kostengünstiger werden. Letztendlich wird dies in industriellen Inspektionen, Wartungen, Such- und Rettungsaktionen und anderen Umgebungen, in denen Roboter mehr als nur bewegen müssen, von großem Wert sein.
ANYmal-D und die Implikationen für die Robotik-Technologie
Der Erfolg von ANYmal-D zeigt, wie Roboter in Abwesenheit von Händen komplexe physische Operationen mit ihren Beinen durchführen können. Dies demonstriert nicht nur ihre Fähigkeit, spezifische Probleme zu lösen, sondern bietet auch neue Perspektiven für die Entwicklung zukünftiger Robotik-Technologien. Durch Verstärkendes Lernen und Simulation können Roboter autonom lernen und sich anpassen, was sie in verschiedenen Umgebungen flexibler und anwendbarer macht. Zukünftig könnte die Weiterentwicklung dieser Technologie es Robotern ermöglichen, komplexere Aufgaben in der Industrie und im Alltag auszuführen, was die Effizienz und Sicherheit der Arbeit erhöht.