
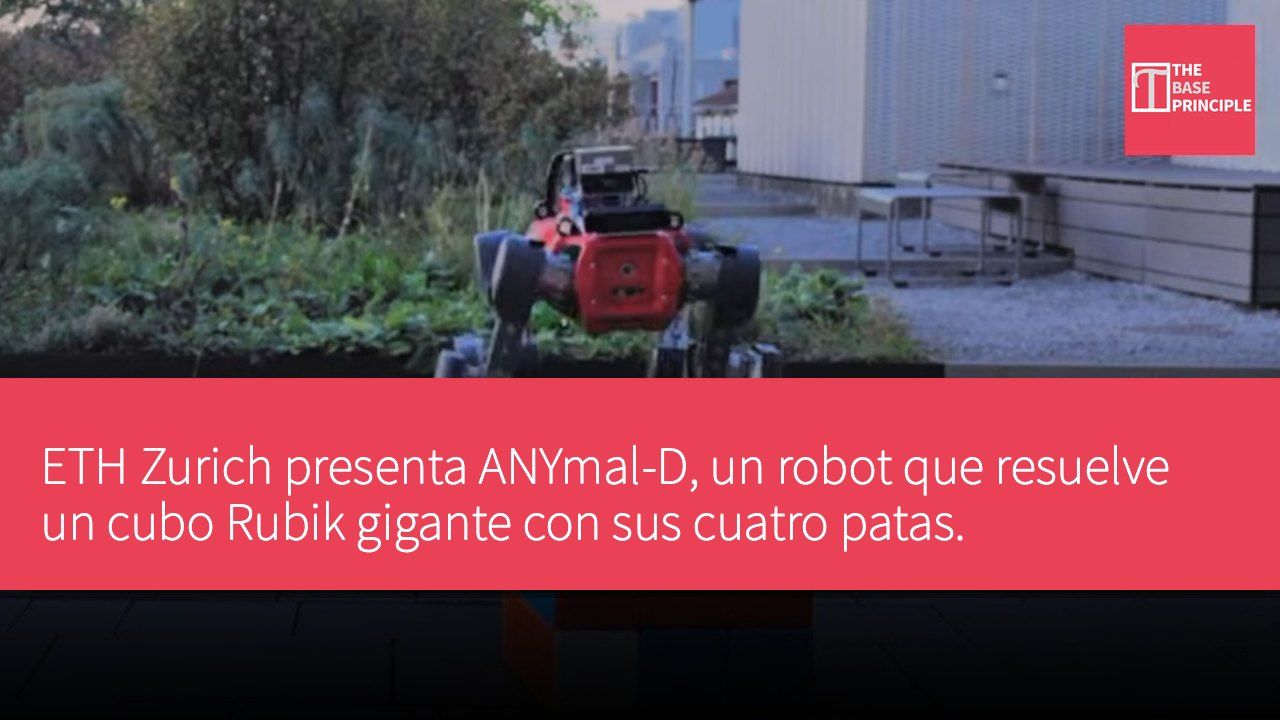
- El robot ANYmal-D puede resolver de forma independiente un cubo Rubik gigante, utilizando sus cuatro patas para operar.
- El proceso de resolución del cubo implica inspección, cálculo y operación física, manteniendo el equilibrio.
- El robot aprende a resolver el cubo a través de aprendizaje reforzado y simulaciones.
- Este estudio demuestra que los robots pueden utilizar herramientas de manera no convencional para resolver problemas.
El laboratorio de sistemas robóticos de ETH Zurich ha demostrado la capacidad de su robot ANYmal-D para resolver de manera autónoma un cubo Rubik gigante. Aunque no es la primera vez que un robot resuelve un cubo, lo notable de este logro es que el robot lo hace manteniendo el equilibrio mientras opera con sus cuatro patas. Esta técnica se conoce como "pedipulación", y el equipo ha utilizado una combinación de algoritmos tradicionales, visión por computadora y aprendizaje reforzado para lograrlo. El proceso de resolución del cubo implica múltiples tareas independientes. Primero, el robot necesita inspeccionar las seis caras del cubo para entender su estado inicial y reconocer la posición de los colores.
A continuación, debe calcular matemáticamente cómo resolver el cubo, es decir, encontrar la secuencia de giros necesaria. Dependiendo del nivel de conocimiento, esto puede incluir la ejecución de "algoritmos" básicos, como el clásico "cruz blanca", "esquinas blancas", "capa del medio", "cruz amarilla", entre otros, o métodos más rápidos. Sin embargo, todos los pasos requieren realizar operaciones físicas en el cubo para completar cada movimiento, especialmente evitando mover incorrectamente las piezas equivocadas.
Desafíos del robot para resolver el cubo
Para los humanos, esta suele ser la parte más sencilla del proceso, pero para un robot de cuatro patas, es un gran desafío. Debido a la falta de manos, debe utilizar sus patas para mover las capas y voltear todo el cubo, manteniendo el equilibrio al mismo tiempo. Para lograr esto, ANYmal debe equilibrarse sobre sus patas restantes, posicionar con precisión sus pies, aplicar la fuerza adecuada y ajustar constantemente sus movimientos al tocar el cubo. El cubo pesa aproximadamente 10 libras (4.6 kilogramos). Para completar un movimiento con éxito, el robot necesita asegurarse de que la capa inferior no se mueva mientras aplica suficiente torque para mover la capa requerida.
Además, es crucial repetir este proceso sin caer. Un movimiento accidental podría arruinar todo el intento; en el mejor de los casos, requeriría correcciones, y en el peor, podría obligar a reiniciar. Según el equipo, este proceso se logra mediante una combinación de aprendizaje reforzado, simulaciones y "entrenamiento por imitación". Por lo tanto, el robot no se guía a través de instrucciones codificadas, sino que puede aprender "memoria muscular" a través de prueba y error. Pero esto es solo una parte del desafío; mover el cubo no garantiza necesariamente que se resuelva.
Potencial de aplicación de los robots en el futuro
Para esta parte, el equipo proporcionó al robot un solucionador llamado Kociemba para determinar los movimientos necesarios. Luego, combinó visión por computadora, clasificación de colores y algoritmos para calcular la secuencia de movimientos. Posteriormente, esta información se utilizó para indicar al robot qué movimientos debían realizarse, mientras se monitoreaba el estado del cubo para verificar y corregir errores. ¿Cuál fue el resultado? Según el equipo, el robot resolvió con éxito los 3 intentos, con un tiempo de resolución de entre 8 y 9 minutos por intento, realizando aproximadamente 30 movimientos independientes del robot.
Esto es un rendimiento bastante bueno sin manos. Pero, ¿cuál es el significado más amplio de este estudio? Esto demuestra que los robots pueden ser enseñados a usar herramientas que ya poseen de manera más no convencional para resolver problemas. Por ejemplo, podría permitir que los robots usen sus patas para abrir puertas, manipular válvulas, mover obstáculos, etc., sin necesidad de herramientas especializadas. Esto podría llevar a que los robots del futuro sean más simples, ligeros e incluso más económicos. Esto será muy valioso en inspecciones industriales, mantenimiento, búsqueda y rescate, y otros entornos donde los robots no solo necesitan moverse.
Implicaciones de ANYmal-D para la tecnología robótica
El éxito de ANYmal-D demuestra cómo los robots pueden realizar operaciones físicas complejas utilizando sus patas en ausencia de manos. Esto no solo muestra su capacidad para resolver problemas específicos, sino que también proporciona nuevas ideas para el desarrollo de la tecnología robótica en el futuro. A través del aprendizaje reforzado y las simulaciones, los robots pueden aprender y adaptarse de manera autónoma, lo que podría hacerlos más flexibles y aplicables en diversos entornos. En el futuro, el desarrollo adicional de esta tecnología podría permitir que los robots realicen tareas más complejas en la industria y la vida cotidiana, mejorando así la eficiencia y la seguridad en el trabajo.