
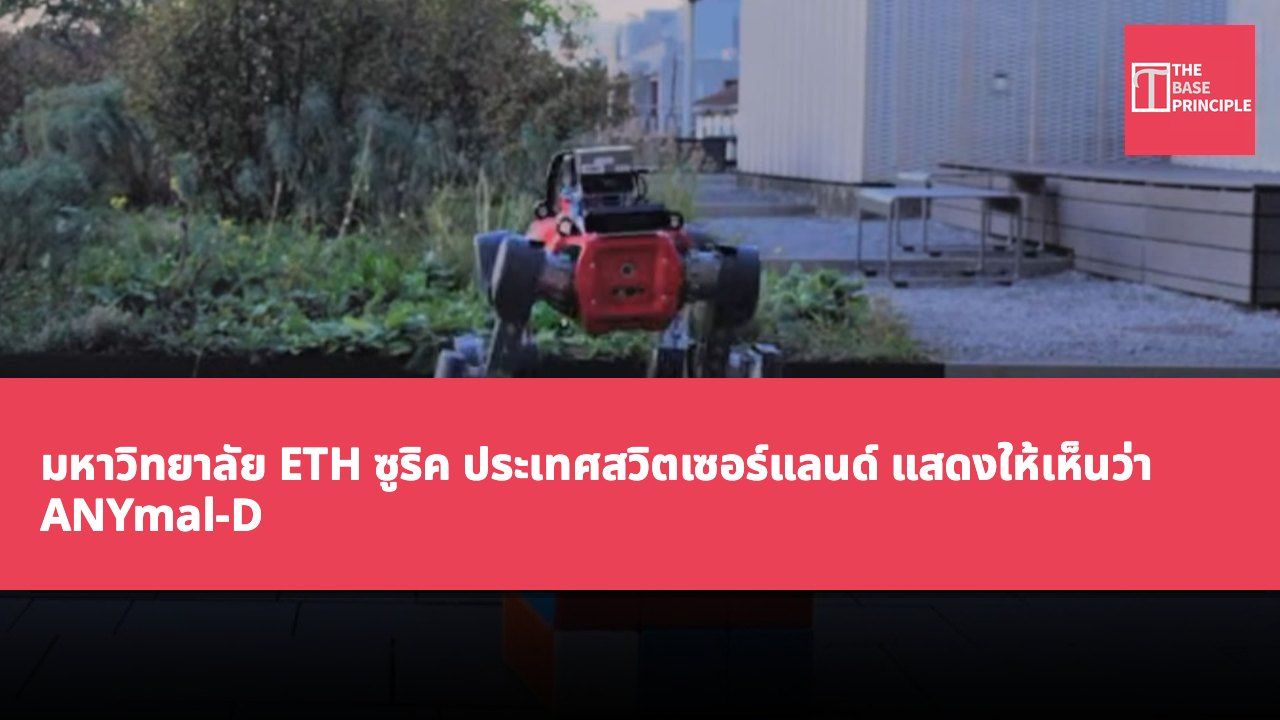
- ANYmal-D สามารถแก้ปัญหาลูกบาศก์ยักษ์ได้อย่างอิสระ โดยใช้ขาทั้งสี่ในการดำเนินการ
- กระบวนการแก้ปัญหาลูกบาศก์เกี่ยวข้องกับการตรวจสอบ คำนวณ และการดำเนินการทางกายภาพ ซึ่งต้องรักษาสมดุล
- หุ่นยนต์เรียนรู้กระบวนการแก้ปัญหาลูกบาศก์ผ่านการเรียนรู้เชิงลึกและการจำลอง
- การวิจัยนี้แสดงให้เห็นว่าหุ่นยนต์สามารถใช้เครื่องมือในการแก้ปัญหาในวิธีที่ไม่ธรรมดา
ห้องปฏิบัติการระบบหุ่นยนต์ของมหาวิทยาลัย ETH ซูริค ประเทศสวิตเซอร์แลนด์ ได้แสดงความสามารถของ ANYmal-D ในการแก้ปัญหาลูกบาศก์ยักษ์ได้อย่างอิสระ แม้ว่าหุ่นยนต์จะสามารถแก้ปัญหาลูกบาศก์ได้ไม่ใช่เรื่องใหม่ แต่ความพิเศษของความสำเร็จนี้อยู่ที่การที่หุ่นยนต์ใช้ขาทั้งสี่ในการดำเนินการพร้อมกับการรักษาสมดุล เทคโนโลยีนี้เรียกว่า "การดำเนินการด้วยเท้า" (pedipulation) ทีมงานได้ใช้การผสมผสานระหว่างอัลกอริธึมแบบดั้งเดิม การมองเห็นด้วยคอมพิวเตอร์ และการเรียนรู้เชิงลึกเพื่อให้บรรลุเป้าหมาย กระบวนการแก้ปัญหาลูกบาศก์เกี่ยวข้องกับหลายภารกิจที่เป็นอิสระ ก่อนอื่นหุ่นยนต์ต้องตรวจสอบหกด้านของลูกบาศก์เพื่อเข้าใจสถานะเริ่มต้นและระบุตำแหน่งของสีต่างๆ
ถัดไปต้องคำนวณทางคณิตศาสตร์ว่าอย่างไรจึงจะสามารถแก้ปัญหาลูกบาศก์ได้ กล่าวคือ ต้องหาลำดับการหมุนที่จำเป็น ตามระดับความรู้ที่แตกต่างกัน อาจรวมถึงการดำเนินการ "อัลกอริธึม" พื้นฐาน เช่น "กากบาทสีขาว" "มุมสีขาว" "ชั้นกลาง" "กากบาทสีเหลือง" เป็นต้น หรือวิธีที่รวดเร็วกว่า แต่ทุกขั้นตอนต้องมีการดำเนินการทางกายภาพกับลูกบาศก์เพื่อทำให้แต่ละการเคลื่อนไหวเสร็จสมบูรณ์ โดยเฉพาะอย่างยิ่งต้องหลีกเลี่ยงการเคลื่อนย้ายส่วนที่ผิดพลาด
ความท้าทายในการแก้ปัญหาลูกบาศก์ของหุ่นยนต์
สำหรับมนุษย์ นี่มักจะเป็นส่วนที่ง่ายที่สุดในกระบวนการ แต่สำหรับหุ่นยนต์ที่มีขาทั้งสี่กลับเป็นความท้าทายอย่างมาก เนื่องจากไม่มีมือ หุ่นยนต์จึงต้องใช้ขาในการเคลื่อนย้ายชั้นและพลิกลูกบาศก์ทั้งหมด ในขณะเดียวกันก็ต้องรักษาสมดุล เพื่อให้บรรลุเป้าหมายนี้ ANYmal ต้องรักษาสมดุลบนขาที่เหลืออยู่ กำหนดตำแหน่งเท้าอย่างแม่นยำ ใช้แรงที่เหมาะสม และปรับการเคลื่อนไหวเมื่อสัมผัสกับลูกบาศก์อย่างต่อเนื่อง ลูกบาศก์มีน้ำหนักประมาณ 10 ปอนด์ (4.6 กิโลกรัม) เพื่อให้การเคลื่อนไหวสำเร็จ หุ่นยนต์ต้องมั่นใจว่าชั้นล่างจะไม่เคลื่อนที่ในขณะที่ใช้แรงบิดที่เพียงพอในการเคลื่อนย้ายชั้นที่ต้องการ
นอกจากนี้ สิ่งสำคัญคือจะต้องทำซ้ำกระบวนการนี้อย่างต่อเนื่องโดยไม่ล้มลง การเคลื่อนไหวที่ไม่คาดคิดอาจทำลายความพยายามทั้งหมด ในกรณีที่ดีที่สุดอาจต้องมีการแก้ไข ในกรณีที่เลวร้ายที่สุดอาจต้องเริ่มต้นใหม่ ตามที่ทีมงานได้อธิบาย กระบวนการนี้เกิดจากการผสมผสานระหว่างการเรียนรู้เชิงลึก การจำลอง และ "การฝึกอบรมแบบพี่น้อง" ดังนั้นหุ่นยนต์จึงไม่ถูกควบคุมโดยคำสั่งที่เขียนไว้ล่วงหน้า แต่สามารถเรียนรู้ "ความจำของกล้ามเนื้อ" ผ่านการทดลองซ้ำแล้วซ้ำเล่า แต่สิ่งนี้เป็นเพียงส่วนหนึ่งของความท้าทาย การเคลื่อนย้ายลูกบาศก์เพียงอย่างเดียวไม่จำเป็นต้องหมายความว่าจะสามารถแก้ปัญหาได้
ศักยภาพการใช้งานของหุ่นยนต์ในอนาคต
สำหรับส่วนนี้ ทีมงานได้ให้หุ่นยนต์ใช้ตัวแก้ปัญหาที่ชื่อว่า Kociemba เพื่อหาการเคลื่อนไหวที่จำเป็น จากนั้นจึงรวมการมองเห็นด้วยคอมพิวเตอร์ การจำแนกสี และอัลกอริธึมเพื่อคำนวณลำดับการเคลื่อนไหว ข้อมูลเหล่านี้จะถูกใช้เพื่อบอกการเคลื่อนไหวที่หุ่นยนต์ต้องทำ ในขณะเดียวกันก็ตรวจสอบสถานะของลูกบาศก์เพื่อเช็คและแก้ไขข้อผิดพลาด ผลลัพธ์เป็นอย่างไร? ตามที่ทีมงานกล่าว หุ่นยนต์สามารถแก้ปัญหาทั้ง 3 ครั้งจาก 3 ครั้งที่พยายาม โดยใช้เวลาระหว่าง 8 ถึง 9 นาทีในการแก้ปัญหาทุกครั้ง และต้องดำเนินการประมาณ 30 การเคลื่อนไหวที่เป็นอิสระของหุ่นยนต์
นี่ถือว่าทำได้ดีมากในขณะที่ไม่มีมือ แต่ความหมายที่กว้างขึ้นของการวิจัยนี้คืออะไร? นี่แสดงให้เห็นว่าหุ่นยนต์สามารถถูกสอนให้ใช้เครื่องมือที่มีอยู่ในการแก้ปัญหาในวิธีที่ไม่ธรรมดา ตัวอย่างเช่น มันอาจทำให้หุ่นยนต์สามารถใช้ขาในการเปิดประตู จัดการวาล์ว หรือเคลื่อนย้ายสิ่งกีดขวาง โดยไม่จำเป็นต้องติดตั้งเครื่องมือเฉพาะ นี่อาจนำไปสู่หุ่นยนต์ในอนาคตที่ง่ายขึ้น เบา และอาจจะมีราคาถูกลง ในที่สุดสิ่งนี้จะมีคุณค่าอย่างมากในงานตรวจสอบอุตสาหกรรม การบำรุงรักษา การค้นหาและช่วยชีวิต และในสภาพแวดล้อมอื่นๆ ที่ต้องการให้หุ่นยนต์ไม่เพียงแค่เคลื่อนที่
ANYmal-D กับการพัฒนาหุ่นยนต์
ความสำเร็จของ ANYmal-D แสดงให้เห็นว่าหุ่นยนต์สามารถทำการดำเนินการทางกายภาพที่ซับซ้อนได้โดยไม่ต้องมีมือ โดยใช้ขา นี่ไม่เพียงแสดงให้เห็นถึงความสามารถในการแก้ปัญหาที่เฉพาะเจาะจง แต่ยังให้แนวคิดใหม่สำหรับการพัฒนาหุ่นยนต์ในอนาคต ผ่านการเรียนรู้เชิงลึกและการจำลอง หุ่นยนต์สามารถเรียนรู้และปรับตัวได้ด้วยตนเอง ซึ่งอาจทำให้มันมีความยืดหยุ่นและสามารถใช้งานได้ในสภาพแวดล้อมที่หลากหลาย ในอนาคต การพัฒนานี้อาจทำให้หุ่นยนต์สามารถทำงานที่ซับซ้อนมากขึ้นในอุตสาหกรรมและชีวิตประจำวัน ส่งผลให้เพิ่มประสิทธิภาพในการทำงานและความปลอดภัย