
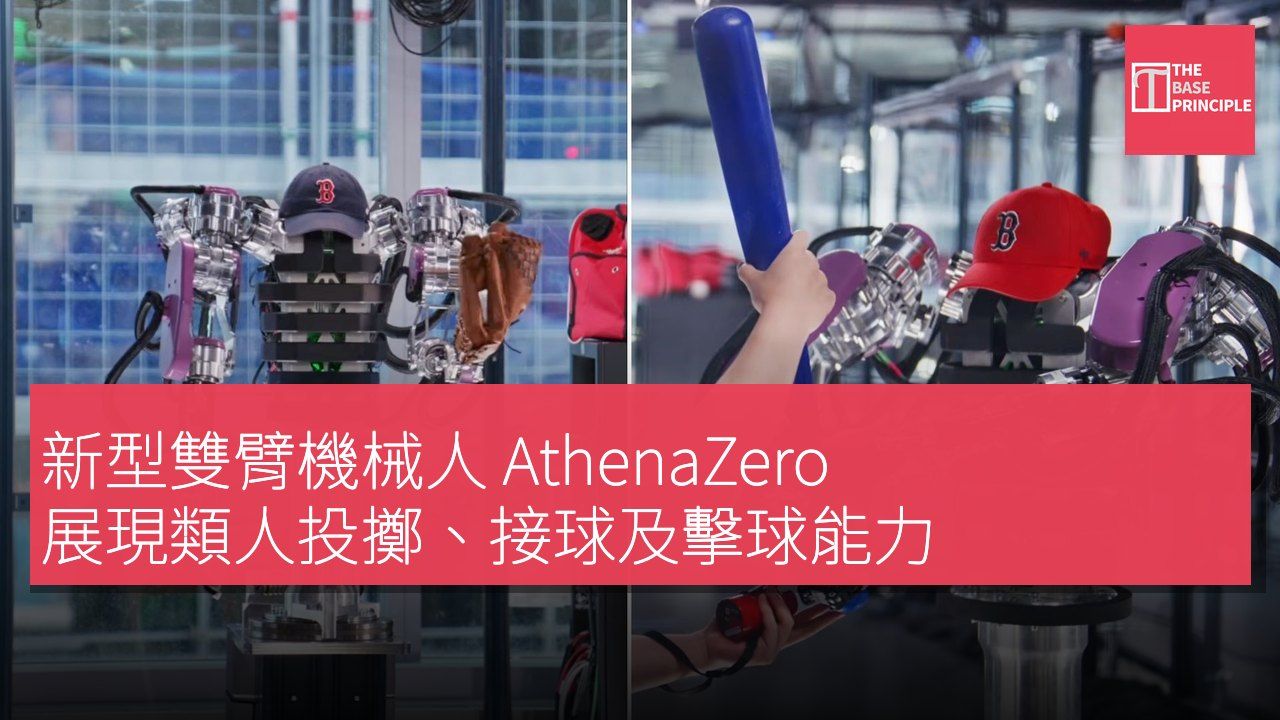
- AthenaZero 展示了類人般的投擲、接球及擊球能力。
- 機器人的設計使其能夠對外部力量作出反應,提升互動能力。
- 研究人員專注於降低機器人的有效慣性,以提高反應能力。
- AthenaZero 成功完成了三項棒球相關任務,展示其潛力。
由機器人與人工智能研究所 (RAI) 開發的一款新型雙臂機器人,已展示出其以協調人類般的動作進行投擲、接球和擊球的能力,這為機器人在動態環境中與物體互動提供了不同的解決方案,而非僅僅將物體從一處移動到另一處。這款名為 AthenaZero 的機器人系統旨在模擬人類執行快速、強力及精細動作所需的一些機械特性。在《科學機器人學》報告的實驗中,該機器人完成了三項靈感來自棒球的任務,包括投擲球、接球和用球棒擊球。
該研究由機器人專家 Andrew S. Morgan 領導,他告訴 TechXplore 團隊希望探究機器人的質量和產生力量的能力如何設計得更接近人類。
機器人設計的創新特點
AthenaZero 機器人由一個中央軀幹、兩個配有手的機器臂以及一套馬達和齒輪系統組成。儘管機器臂的結構部分是剛性的,但其關節能夠對外部力量作出反應,這使得機器人在與物體或周圍環境互動時能夠以受控的方式回應。這種設計反映了機器人操控的另一種方法。許多傳統工業機器人是為了剛性和精確性而設計,使其在執行重物搬運或在裝配線上放置零件等重複性任務時極為有效。然而,這種剛性在物體不可預測運動或需要輕柔觸碰的情況下,會使物理互動變得更難以管理。
AthenaZero 的設計能夠在更廣泛的力量範圍內運作,使其在執行任務時可以根據需要進行精細或強力的動作。
研究人員還專注於降低機器人的有效慣性,這一特性描述了一個物體對其運動變化的抗拒程度。較低的慣性有助於機器臂更輕鬆地加速和減速,從而可能提高其在處理移動物體時快速反應的能力。根據 Morgan 的說法,這一系統代表了團隊在低慣性設計方法上的首次嘗試。
棒球作為測試平台
為何測試棒球機器人?棒球為研究人員提供了一種實用的方式來檢驗幾個困難的操控問題。投擲要求機器人協調其動作以對物體施加力量,而接球則要求其對接近的物體作出反應並管理接觸時產生的力量。用球棒擊球則增加了另一個挑戰:協調雙臂在正確的時機定位並揮動物體。這些任務超越了傳統工廠自動化中通常的可預測動作。機器人必須在考慮物理接觸、時間和物體在空間中運動的情況下協調其關節。
研究人員報告指出,AthenaZero 在初步評估中成功完成了所有三項任務。這些實驗旨在展示其機械設計的潛力,而非證明該機器人已能執行廣泛的現實世界任務。
向更具能力的機器人操控邁進,機器人操控仍然是一項重大挑戰,研究人員正努力開發能夠可靠地與不同形狀、重量和質地的物體互動的機器。AthenaZero 是一項更全面研究努力的一部分,旨在瞭解機器人的物理結構如何影響其操控物體的能力。團隊不僅依賴於更好的控制軟件,還在研究設計機器人的質量、慣性和力量特性是否能夠使複雜動作更易於實現。研究人員計劃繼續改進該系統,並在更具挑戰性的操控任務上進行評估。
棒球作為這些基本能力的測試平台,而靈巧的操控能力,即熟練可靠地處理物體的能力,仍然是更大目標。
目前,AthenaZero 展示了一個有前景的機器人設計方向。如果其方法能夠擴展到其他任務,機器人將能更好地處理仍然對傳統剛性操控者而言困難的動態物理互動。
AthenaZero 對機器人操控的影響
AthenaZero 的開發標誌著機器人操控技術的一個重要進步。其設計不僅強調了對外部力量的反應能力,還通過降低有效慣性來提升機器人的靈活性。這些特性使機器人能夠在動態環境中更有效地與物體互動,超越了傳統工業機器人的限制。棒球作為測試平台,讓研究人員能夠檢驗複雜的操控問題,這對於未來機器人的應用具有重要意義。如果這些技術能夠擴展到其他領域,將有助於解決許多現實世界中的挑戰。