
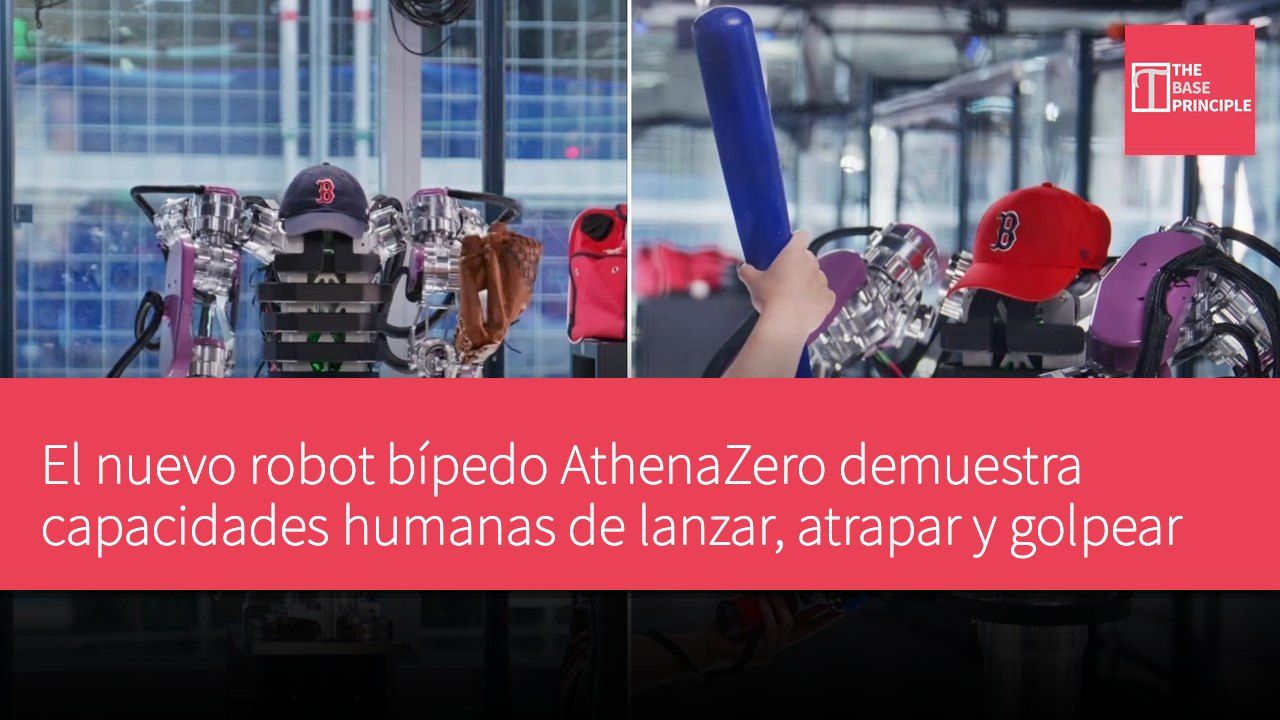
- AthenaZero demuestra capacidades humanas de lanzar, atrapar y golpear.
- El diseño del robot le permite responder a fuerzas externas, mejorando la interacción.
- Los investigadores se centran en reducir la inercia efectiva del robot para mejorar la capacidad de respuesta.
- AthenaZero completó con éxito tres tareas relacionadas con el béisbol, demostrando su potencial.
Un nuevo robot bípedo desarrollado por el Instituto de Robótica e Inteligencia Artificial (RAI) ha demostrado su capacidad para lanzar, atrapar y golpear con movimientos coordinados similares a los humanos, lo que ofrece una solución diferente para que los robots interactúen con objetos en entornos dinámicos, más allá de simplemente mover objetos de un lugar a otro. Este sistema robótico, llamado AthenaZero, está diseñado para emular algunas de las propiedades mecánicas que los humanos necesitan para realizar movimientos rápidos, potentes y precisos. En los experimentos reportados en Science Robotics, el robot completó tres tareas inspiradas en el béisbol, que incluían lanzar una pelota, atraparla y golpearla con un bate.
La investigación fue dirigida por el experto en robótica Andrew S. Morgan, quien dijo al equipo de TechXplore que querían explorar cómo la masa del robot y su capacidad para generar fuerza podían diseñarse para parecerse más a la humana.
Características innovadoras del diseño del robot
El robot AthenaZero consta de un torso central, dos brazos robóticos equipados con manos y un sistema de motores y engranajes. Aunque las partes estructurales de los brazos son rígidas, sus articulaciones pueden responder a fuerzas externas, lo que permite al robot responder de manera controlada al interactuar con objetos o con el entorno circundante. Este diseño refleja un enfoque diferente de la manipulación robótica. Muchos robots industriales tradicionales están diseñados para rigidez y precisión, lo que los hace extremadamente efectivos para tareas repetitivas como levantar objetos pesados o colocar piezas en líneas de ensamblaje. Sin embargo, esta rigidez hace que la interacción física sea más difícil de gestionar cuando los objetos se mueven de forma impredecible o se requiere un toque suave.
El diseño de AthenaZero le permite operar en un rango más amplio de fuerzas, de modo que puede realizar movimientos delicados o potentes según sea necesario durante la ejecución de tareas.
Los investigadores también se centraron en reducir la inercia efectiva del robot, una propiedad que describe cuánto se resiste un objeto a los cambios en su movimiento. Una inercia menor ayuda a que los brazos aceleren y desaceleren con mayor facilidad, lo que puede mejorar la capacidad del robot para reaccionar rápidamente al manejar objetos en movimiento. Según Morgan, este sistema representa el primer intento del equipo con un enfoque de diseño de baja inercia.
El béisbol como banco de pruebas
¿Por qué probar un robot de béisbol? El béisbol ofrece a los investigadores una forma práctica de examinar varios problemas de manipulación difíciles. Lanzar requiere que el robot coordine sus movimientos para aplicar fuerza a un objeto, mientras que atrapar exige que reaccione a un objeto que se acerca y gestione la fuerza generada en el contacto. Golpear con un bate añade otro desafío: coordinar ambos brazos para posicionar y balancear un objeto en el momento preciso. Estas tareas van más allá de los movimientos predecibles típicos de la automatización industrial tradicional. El robot debe coordinar sus articulaciones teniendo en cuenta el contacto físico, el tiempo y el movimiento de los objetos en el espacio.
Los investigadores informan que AthenaZero completó con éxito las tres tareas en las evaluaciones iniciales. Estos experimentos tenían como objetivo demostrar el potencial de su diseño mecánico, no probar que el robot ya pueda realizar una amplia gama de tareas del mundo real.
Avanzar hacia una manipulación robótica más capaz sigue siendo un desafío importante, y los investigadores trabajan para desarrollar robots que puedan interactuar de forma fiable con objetos de diferentes formas, pesos y texturas. AthenaZero forma parte de un esfuerzo de investigación más amplio para comprender cómo la estructura física de un robot afecta su capacidad para manipular objetos. El equipo no solo confía en un mejor software de control, sino que investiga si diseñar la masa, la inercia y las características de fuerza del robot puede hacer que los movimientos complejos sean más fáciles de lograr. Los investigadores planean seguir perfeccionando el sistema y evaluándolo en tareas de manipulación más desafiantes.
El béisbol sirve como banco de pruebas para estas capacidades fundamentales, mientras que la manipulación hábil —la capacidad de manejar objetos con destreza y fiabilidad— sigue siendo el objetivo mayor.
Por ahora, AthenaZero muestra una dirección prometedora en el diseño robótico. Si su enfoque puede escalarse a otras tareas, los robots estarán mejor equipados para manejar interacciones físicas dinámicas que siguen siendo difíciles para los manipuladores rígidos tradicionales.
El impacto de AthenaZero en la manipulación robótica
El desarrollo de AthenaZero marca un avance importante en la tecnología de manipulación robótica. Su diseño no solo enfatiza la capacidad de respuesta a fuerzas externas, sino que también mejora la agilidad del robot mediante la reducción de la inercia efectiva. Estas características permiten al robot interactuar de manera más efectiva con objetos en entornos dinámicos, superando las limitaciones de los robots industriales tradicionales. El béisbol como banco de pruebas permite a los investigadores examinar problemas complejos de manipulación, lo que tiene importantes implicaciones para las futuras aplicaciones robóticas. Si estas tecnologías pueden extenderse a otros campos, ayudarán a resolver muchos desafíos del mundo real.