
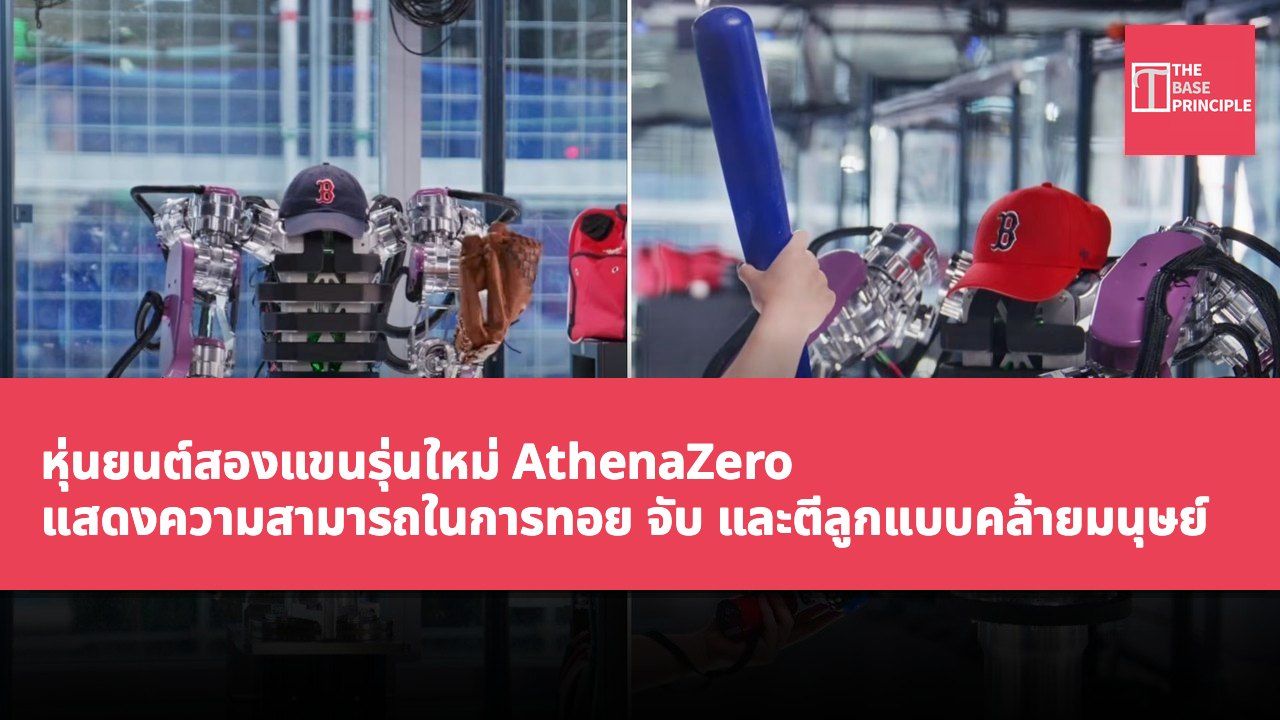
- AthenaZero แสดงความสามารถในการทอย จับ และตีลูกแบบคล้ายมนุษย์
- การออกแบบของหุ่นยนต์ทำให้สามารถตอบสนองต่อแรงภายนอกได้ เพิ่มความสามารถในการมีปฏิสัมพันธ์
- นักวิจัยมุ่งเน้นการลดความอ่อนไหวที่มีประสิทธิภาพของหุ่นยนต์ เพื่อเพิ่มความสามารถในการตอบสนอง
- AthenaZero สำเร็จในการทำภารกิจ 3 ภารกิจที่เกี่ยวข้องกับเบสบอล แสดงศักยภาพของมัน
หุ่นยนต์สองแขนรุ่นใหม่ที่พัฒนาโดยสถาบันหุ่นยนต์และปัญญาประดิษฐ์ (RAI) ได้แสดงให้เห็นถึงความสามารถในการทอย จับ และตีลูกด้วยการเคลื่อนไหวที่ประสานคล้ายมนุษย์ ซึ่งนำเสนอแนวทางแก้ไขที่แตกต่างสำหรับหุ่นยนต์ในการมีปฏิสัมพันธ์กับวัตถุในสภาพแวดล้อมที่เปลี่ยนแปลงได้ ไม่ได้เพียงแค่ย้ายวัตถุจากที่หนึ่งไปอีกที่หนึ่ง ระบบหุ่นยนต์นี้ที่ชื่อว่า AthenaZero ได้รับการออกแบบมาเพื่อจำลองคุณสมบัติทางกลที่มนุษย์ต้องการในการทำการเคลื่อนไหวที่รวดเร็ว แข็งแกร่ง และละเอียดอ่อน ในการทดลองที่รายงานในวารสาร 《Science Robotics》 หุ่นยนต์ตัวนี้ได้ทำภารกิจ 3 ภารกิจที่ได้แรงบันดาลใจมาจากเบสบอล สร้างจากการทอยลูก จับลูก และตีลูกด้วยไม้ตี
งานวิจัยครั้งนี้นำโดยผู้เชี่ยวชาญหุ่นยนต์ Andrew S. Morgan ซึ่งเขาได้บอกทีม TechXplore ว่าทีมต้องการสำรวจว่าน้ำหนักและความสามารถในการสร้างแรงของหุ่นยนต์สามารถออกแบบให้ใกล้เคียงกับมนุษย์ได้อย่างไร
นวัตกรรมเฉพาะของการออกแบบหุ่นยนต์
หุ่นยนต์ AthenaZero ประกอบด้วยลำดับกลางสองแขนหุ่นยนต์ที่มีมือ และระบบมอเตอร์และเกียร์ชุดหนึ่ง แม้ว่าส่วนโครงสร้างของแขนหุ่นยนต์จะเป็นแข็งแรง แต่ข้อต่อของมันสามารถตอบสนองต่อแรงภายนอกได้ ซึ่งทำให้หุ่นยนต์สามารถตอบสนองอย่างได้รับควบคุมเมื่อมีปฏิสัมพันธ์กับวัตถุหรือสภาพแวดล้อมรอบข้าง การออกแบบนี้สะท้อนแนวทางอีกแนวทางหนึ่งของการควบคุมหุ่นยนต์ หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมหลายตัวได้รับการออกแบบเพื่อความแข็งแรงและความแม่นยำ ทำให้มีประสิทธิภาพสูงในการทำงานซ้ำๆ เช่น การยกของหนักหรือวางชิ้นส่วนบนสายการประกอบ อย่างไรก็ตาม ความแข็งแรงนี้ทำให้การมีปฏิสัมพันธ์ทางกายภาพกลายเป็นยากต่อการจัดการมากขึ้นเมื่อวัตถุเคลื่อนที่อย่างไม่น่าเชื่อถือหรือเมื่อต้องการการสัมผัสที่อ่อนโยน
การออกแบบของ AthenaZero สามารถทำงานได้ในช่วงแรงที่กว้างขึ้น ทำให้มันสามารถทำการเคลื่อนไหวที่ละเอียดอ่อนหรือแข็งแกร่งตามที่จำเป็นขณะปฏิบัติภารกิจ
นักวิจัยยังมุ่งเน้นการลดความอ่อนไหวที่มีประสิทธิภาพของหุ่นยนต์ ซึ่งเป็นคุณสมบัติที่อธิบายว่าวัตถุหนึ่งต้านทานการเปลี่ยนแปลงการเคลื่อนที่ของมันมากน้อยเพียงใด ความอ่อนไหวที่ต่ำกว่าช่วยให้แขนหุ่นยนต์เร่งและลดความเร็วได้ง่ายขึ้น ซึ่งอาจเพิ่มความสามารถในการตอบสนองอย่างรวดเร็วเมื่อจัดการกับวัตถุที่เคลื่อนที่ ตามที่ Morgan กล่าว ระบบนี้เป็นการลองครั้งแรกของทีมในแนวทางการออกแบบความอ่อนไหวต่ำ
เบสบอลในฐานะแพลตฟอร์มทดสอบ
ทำไมต้องทดสอบหุ่นยนต์เบสบอล? เบสบอลให้นักวิจัยวิธีการที่เป็นปฏิบัติจริงในการทดสอบปัญหาการควบคุมที่ยากหลายประการ การทอยลูกต้องการให้หุ่นยนต์ประสานการเคลื่อนไหวเพื่อใช้แรงกับวัตถุ ในขณะที่การจับลูกต้องการให้มันตอบสนองต่อวัตถุที่เข้ามาและจัดการแรงที่เกิดขึ้นขณะสัมผัส การตีลูกด้วยไม้เพิ่มอีกความท้าทายหนึ่ง คือ การประสานสองแขนให้วางตำแหน่งและ揮ไม้ในช่วงเวลาที่ถูกต้อง ภารกิจเหล่านี้ขยับไปข้างหน้าจากการเคลื่อนไหวที่คาดเดาได้ในระบบอัตโนมัติโรงงานแบบดั้งเดิม หุ่นยนต์ต้องประสานข้อต่อของมันภายใต้การพิจารณาการสัมผัสทางกายภาพ เวลา และการเคลื่อนที่ของวัตถุในพื้นที่
รายงานของนักวิจัยระบุว่า AthenaZero สำเร็จในการทำภารกิจทั้งสามในช่วงการประเมินเบื้องต้น การทดลองเหล่านี้มีจุดประสงค์เพื่อแสดงศักยภาพของการออกแบบทางกลของมัน ไม่ใช่เพื่อพิสูจน์ว่าหุ่นยนต์ตัวนี้สามารถทำภารกิจในโลกจริงที่หลากหลายได้แล้ว
ก้าวสู่การควบคุมหุ่นยนต์ที่มีความสามารถมากขึ้น การควบคุมหุ่นยนต์ยังคงเป็นความท้าทายที่สำคัญ นักวิจัยกำลังพยัพพัฒนาหุ่นยนต์ที่สามารถมีปฏิสัมพันธ์กับวัตถุที่มีรูปร่าง น้ำหนัก และเนื้อสัมผัสที่แตกต่างกันได้อย่างน่าเชื่อถือ AthenaZero เป็นส่วนหนึ่งของความพยายามวิจัยที่กว้างขึ้นเพื่อเข้าใจว่าโครงสร้างทางกายภาพของหุ่นยนต์ส่งผลต่อความสามารถในการควบคุมวัตถุอย่างไร ทีมไม่ได้พึ่งพาซอฟต์แวร์ควบคุมที่ดีกว่าเพียงอย่างเดียว แต่ยังศึกษาว่าการออกแบบน้ำหนัก ความอ่อนไหว และคุณสมบัติแรงของหุ่นยนต์สามารถทำให้การเคลื่อนไหวที่ซับซ้อนง่ายขึ้นได้หรือไม่ นักวิจัยวางแผนที่จะปรับปรุงระบบนี้ต่อไป และประเมินผลในภารกิจการควบคุมที่ท้าทายมากขึ้น
เบสบอลทำหน้าที่เป็นแพลตฟอร์มทดสอบสำหรับความสามารถพื้นฐานเหล่านี้ ในขณะที่ความสามารถในการควบคุมที่靈巧 ซึ่งคือความสามารถในการจัดการวัตถุอย่างเชี่ยวชาญและน่าเชื่อถือ ยังคงเป็นเป้าหมายที่ใหญ่กว่า
ปัจจุบัน AthenaZero แสดงทิศทางการออกแบบหุ่นยนต์ที่มีศักยภาพ หากวิธีการของมันสามารถขยายไปสู่ภารกิจอื่นๆ หุ่นยนต์จะสามารถจัดการกับการมีปฏิสัมพันธ์ทางกายภาพแบบไดนามิกที่ยังคงยากต่อผู้ควบคุมแบบแข็งแรงดั้งเดิมได้ดียิ่งขึ้น
ผลกระทบของ AthenaZero ต่อการควบคุมหุ่นยนต์
การพัฒนา AthenaZero เป็นจุดก้าวหน้าสำคัญของเทคโนโลยีการควบคุมหุ่นยนต์ การออกแบบของมันไม่ได้เน้นเฉพาะความสามารถในการตอบสนองต่อแรงภายนอก แต่ยังเพิ่มความยืดหยุ่นของหุ่นยนต์ผ่านการลดความอ่อนไหวที่มีประสิทธิภาพ คุณสมบัติเหล่านี้ทำให้หุ่นยนต์สามารถมีปฏิสัมพันธ์กับวัตถุในสภาพแวดล้อมที่เปลี่ยนแปลงได้อย่างมีประสิทธิภาพมากขึ้น เกินกว่าข้อจำกัดของหุ่นยนต์อุตสาหกรรมแบบดั้งเดิม เบสบอลในฐานะแพลตฟอร์มทดสอบ ช่วยให้นักวิจัยสามารถทดสอบปัญหาการควบคุมที่ซับซ้อน ซึ่งมีความสำคัญต่อการประยุกต์ใช้หุ่นยนต์ในอนาคต หากเทคโนโลยีเหล่านี้สามารถขยายไปสู่สาขาอื่นๆ จะช่วยแก้ไขความท้าทายจำนวนมากในโลกจริง