
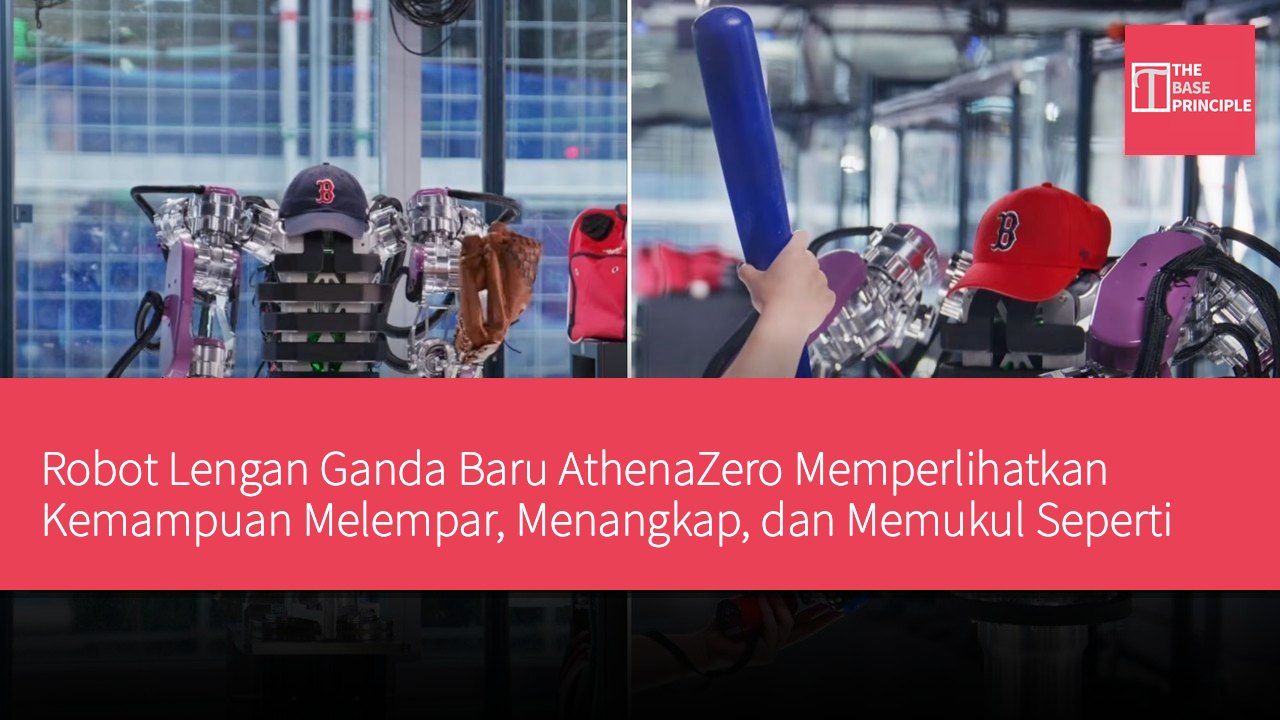
- AthenaZero memperlihatkan kemampuan melempar, menangkap, dan memukul mirip manusia.
- Desain robot memungkinkannya merespons gaya eksternal, meningkatkan kemampuan interaksi.
- Peneliti berfokus pada penurunan inersia efektif robot untuk meningkatkan responsivitas.
- AthenaZero berhasil menyelesaikan tiga tugas terkait baseball, menunjukkan potensinya.
Sebuah robot lengan ganda baru yang dikembangkan oleh Robotics and AI Institute (RAI) telah menunjukkan kemampuannya melakukan melempar, menangkap, dan memukul dengan gerakan terkoordinasi mirip manusia, yang menawarkan solusi berbeda bagi robot berinteraksi dengan objek di lingkungan dinamis, bukan sekadar memindahkan objek dari satu tempat ke tempat lain. Sistem robot yang bernama AthenaZero ini dirancang untuk meniru beberapa sifat mekanis yang dibutuhkan manusia untuk melakukan gerakan cepat, kuat, dan halus. Dalam eksperimen yang dilaporkan di Science Robotics, robot tersebut menyelesaikan tiga tugas terinspirasi baseball, meliputi melempar bola, menangkap bola, dan memukul bola dengan bet.
Penelitian ini dipimpin oleh ahli robotika Andrew S. Morgan, yang memberitahu tim TechXplore bahwa mereka ingin mengeksplorasi bagaimana massa robot dan kemampuan menghasilkan gaya dapat didesain agar lebih mirip manusia.
Ciri Khas Inovatif Desain Robot
Robot AthenaZero terdiri dari badan tengah, dua lengan robot ber tangan, serta sistem motor dan gigi gigi. Meskipun bagian struktural lengan robotnya kaku, sendinya mampu merespons gaya eksternal, memungkinkan robot merespons secara terkontrol saat berinteraksi dengan objek atau lingkungan sekitar. Desain ini mencerminkan pendekatan alternatif dalam manipulasi robot. Banyak robot industri konvensional dirancang untuk kekakuan dan presisi, menjadikannya sangat efektif untuk tugas-tugas berulang seperti mengangkat beban berat atau menempatkan komponen di lini perakitan. Namun, kekakuan tersebut justru menyulitkan interaksi fisik ketika gerakan objek tidak terduga atau saat diperlukan sentuhan lembut.
Desain AthenaZero memungkinkan operasional dalam rentang gaya yang lebih luas, sehingga robot dapat melakukan gerakan halus atau kuat sesuai kebutuhan saat mengeksekusi tugas.
Peneliti juga berfokus pada penurunan inersia efektif robot, sifat yang menggambarkan seberapa besar objek menolak perubahan geraknya. Inersia yang lebih rendah membantu lengan robot mempercepat dan memperlambat dengan lebih mudah, yang berpotensi meningkatkan kemampuannya bereaksi cepat saat menangani objek bergerak. Menurut Morgan, sistem ini mewakili upaya pertama tim dalam metode desain inersia rendah.
Baseball sebagai Platform Pengujian
Mengapa menguji robot baseball? Baseball memberikan cara praktis bagi peneliti untuk menguji beberapa persoalan manipulasi yang sulit. Melempar menuntut robot mengoordinasikan gerakannya untuk mengaplikasikan gaya pada objek, sedangkan menangkap mengharuskan robot merespons objek yang mendekat dan mengelola gaya yang timbul saat kontak. Memukul bola dengan bet menambah tantangan lain: mengoordinasikan kedua lengan untuk memposisikan dan mengayunkan objek pada waktu yang tepat. Tugas-tugas ini melampaui gerakan terduga khas otomatisasi pabrik konvensional. Robot harus mengoordinasikan sendinya dengan mempertimbangkan kontak fisik, waktu, dan gerak objek di ruang.
Peneliti melaporkan bahwa AthenaZero berhasil menyelesaikan ketiga tugas tersebut dalam evaluasi awal. Eksperimen-eksperimen ini bertujuan menunjukkan potensi desain mekanisnya, bukan membuktikan robot sudah siap mengeksekusi tugas dunia nyata yang luas.
Menuju manipulasi robot yang lebih mampu, manipulasi robot tetap menjadi tantangan besar, dengan peneliti berupaya mengembangkan robot yang dapat berinteraksi andal dengan objek berbentuk, berat, dan tekstur berbeda. AthenaZero adalah bagian dari upaya penelitian lebih komprehensif untuk memahami bagaimana struktur fisik robot memengaruhi kemampuannya memanipulasi objek. Tim tidak hanya mengandalkan perangkat lunak kontrol yang lebih baik, tetapi juga meneliti apakah desain massa, inersia, dan karakteristik gaya robot dapat memudahkan realisasi gerakan kompleks. Peneliti berencana terus menyempurnakan sistem dan mengevaluasinya pada tugas manipulasi yang lebih menantang.
Baseball berfungsi sebagai platform pengujian untuk kemampuan dasar ini, sedangkan manipulasi lincah, yaitu kemampuan menangani objek dengan terampil dan andal, tetap menjadi tujuan yang lebih besar.
Saat ini, AthenaZero menunjukkan arah desain robot yang menjanjikan. Jika pendekatannya dapat diskalakan ke tugas lain, robot akan lebih mampu menangani interaksi fisik dinamis yang tetap sulit bagi manipulator kaku konvensional.
Dampak AthenaZero Terhadap Manipulasi Robot
Pengembangan AthenaZero menandai kemajuan penting dalam teknologi manipulasi robot. Desainnya tidak hanya menekankan kemampuan merespons gaya eksternal, tetapi juga meningkatkan kelincahan robot melalui penurunan inersia efektif. Ciri-ciri ini memungkinkan robot berinteraksi lebih efektif dengan objek di lingkungan dinamis, melampaui keterbatasan robot industri konvensional. Baseball sebagai platform pengujian memungkinkan peneliti menguji persoalan manipulasi kompleks, yang memiliki arti penting bagi aplikasi robot di masa depan. Jika teknologi-teknologi ini dapat diperluas ke bidang lain, akan membantu menyelesaikan banyak tantangan dunia nyata.