
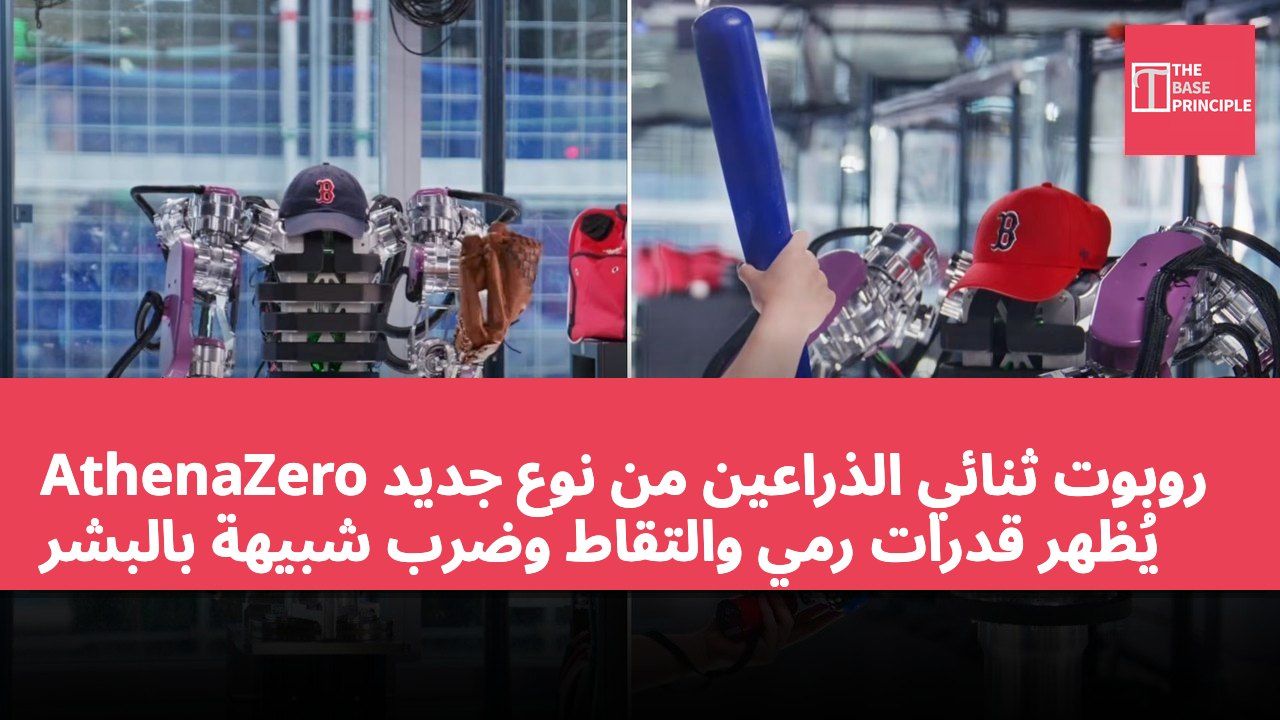
- AthenaZero أظهر قدرات رمي والتقاط وضرب شبيهة بالبشر.
- يمكن لتصميم الروبوت الاستجابة للقوى الخارجية، مما يعزز قدرات التفاعل.
- ركز الباحثون على تقليل القصور الذاتي الفعال للروبوت لتحسين الاستجابة.
- AthenaZero أكمل بنجاح ثلاث مهام متعلقة بالبيسبول، مما يُظهر إمكاناته.
أظهر روبوت ثنائي الذراعين جديد طوره معهد الروبوتات والذكاء الاصطناعي (RAI) قدرته على الرمي والتقاط الكرة وضربها بحركات منسقة شبيهة بحركات البشر، مما يوفر حلاً مختلفاً لتفاعل الروبوتات مع الأشياء في بيئات ديناميكية، بدلاً من مجرد نقل الأشياء من مكان إلى آخر. ويهدف نظام الروبوت المسمى AthenaZero إلى محاكاة بعض الخصائص الميكانيكية التي يحتاجها البشر لأداء حركات سريعة وقوية ودقيقة. وفي تجارب وردت في دورية Science Robotics، أكمل الروبوت ثلاث مهام مستوحاة من لعبة البيسبول، شملت رمي الكرة والتقاطها وضربها بمضرب.
قاد البحث خبير الروبوتات Andrew S. Morgan، الذي أخبر فريق TechXplore بأن الفريق يسعى لاستكشاف كيفية تصميم كتلة الروبوت وقدرته على توليد القوة بحيث تكون أقرب إلى البشر.
ميزات مبتكرة في تصميم الروبوت
يتكون روبوت AthenaZero من جذع مركزي، وذراعين آليين مزودين بيدين، ونظام من المحركات والتروس. وعلى الرغم من أن الأجزاء الهيكلية للذراعين صلبة، إلا أن مفاصلهما قادرة على الاستجابة للقوى الخارجية، مما يتيح للروبوت الاستجابة بطريقة مضبوطة عند التفاعل مع الأشياء أو البيئة المحيطة. ويعكس هذا التصميم نهجاً آخر في مناولة الروبوتات. فالكثير من الروبوتات الصناعية التقليدية مصممة للصلابة والدقة، مما يجعلها فعالة للغاية في أداء مهام متكررة مثل مناولة الأحمال الثقيلة أو وضع القطع على خطوط التجميع. غير أن هذه الصلابة تجعل التفاعل الفيزيائي أكثر صعوبة في المواقف التي تتحرك فيها الأشياء بشكل غير متوقع أو تتطلب لمسة لطيفة.
يمكن لتصميم AthenaZero العمل ضمن نطاق أوسع من القوى، مما يتيح له أداء حركات دقيقة أو قوية حسب الحاجة أثناء تنفيذ المهام.
وركز الباحثون أيضاً على تقليل القصور الذاتي الفعال للروبوت، وهي خاصية تصف مدى مقاومة الجسم لتغيير حركته. ويساعد القصور الذاتي الأقل على تسارع الذراعين الآليين وتباطؤهما بسهولة أكبر، مما قد يحسن قدرتهما على الاستجابة السريعة عند التعامل مع أشياء متحركة. ووفقاً لـ Morgan، يمثل هذا النظام المحاولة الأولى للفريق في نهج التصميم منخفض القصور الذاتي.
البيسبول كمنصة اختبار
لماذا اختبار روبوت البيسبول؟ يوفر البيسبول للباحثين طريقة عملية لفحص عدة مشاكل مناولة صعبة. فالرمي يتطلب من الروبوت تنسيق حركاته لتطبيق قوة على الجسم، بينما يتطلب التقاط الكرة الاستجابة لجسم قادم وإدارة القوة الناتجة عند التلامس. أما ضرب الكرة بالمضرب فيضيف تحدياً آخر: تنسيق الذراعين لوضع الجسم وتحريكه في التوقيت الصحيح. وتتجاوز هذه المهام الحركات المتوقعة المعتادة في أتمتة المصانع التقليدية. يجب على الروبوت تنسيق مفاصله مع مراعاة التلامس الفيزيائي والتوقيت وحركة الجسم في الفضاء.
أشار تقرير الباحثين إلى أن AthenaZero أكمل بنجاح جميع المهام الثلاث في التقييم الأولي. وتهدف هذه التجارب إلى إظهار إمكانات تصميمه الميكانيكي، وليس إثبات أن الروبوت قادر بالفعل على أداء مجموعة واسعة من المهام الواقعية.
في المسار نحو مناولة روبوتية أكثر قدرة، تظل مناولة الروبوتات تحدياً كبيراً، ويسعى الباحثون لتطوير آلات قادرة على التفاعل بشكل موثوق مع أشياء بأشكال وأوزان وقوام مختلفة. ويمثل AthenaZero جزءاً من جهد بحثي أوسع يهدف إلى فهم كيف يؤثر الهيكل الفيزيائي للروبوت على قدرته على مناولة الأشياء. ولا يعتمد الفريق فقط على برامج تحكم أفضل، بل يدرس أيضاً ما إذا كان تصميم كتلة الروبوت وقصوره الذاتي وخصائص قوته يمكن أن يجعل الحركات المعقدة أسهل في التحقيق. ويخطط الباحثون لمواصلة تحسين النظام وتقييمه في مهام مناولة أكثر تحدياً.
ويعد البيسبول منصة اختبار لهذه القدرات الأساسية، في حين تظل القدرة على المناورة البراعة، أي مهارة التعامل مع الأشياء بشكل موثوق، الهدف الأكبر.
حالياً، يُظهر AthenaZero اتجاهاً واعداً في تصميم الروبوتات. وإذا أمكن توسيع نهجه ليشمل مهام أخرى، فستتمكن الروبوتات من التعامل بشكل أفضل مع التفاعلات الفيزيائية الديناميكية التي لا تزال صعبة على المناولات التقليدية الصلبة.
تأثير AthenaZero على مناولة الروبوتات
يمثل تطوير AthenaZero تقدماً مهماً في تكنولوجيا مناولة الروبوتات. فتصميمه لا يؤكد فقط على القدرة على الاستجابة للقوى الخارجية، بل يعزز أيضاً مرونة الروبوت من خلال تقليل القصور الذاتي الفعال. وتتيح هذه الخصائص للروبوت التفاعل مع الأشياء بشكل أكثر فعالية في بيئات ديناميكية، متجاوزاً قيود الروبوتات الصناعية التقليدية. وباعتباره منصة اختبار، مكن البيسبول الباحثين من فحص مشاكل مناولة معقدة، وهو ما يكتسي أهمية لتطبيقات الروبوتات المستقبلية. وإذا أمكن توسيع هذه التقنيات إلى مجالات أخرى، فستسهم في حل العديد من التحديات الواقعية.