
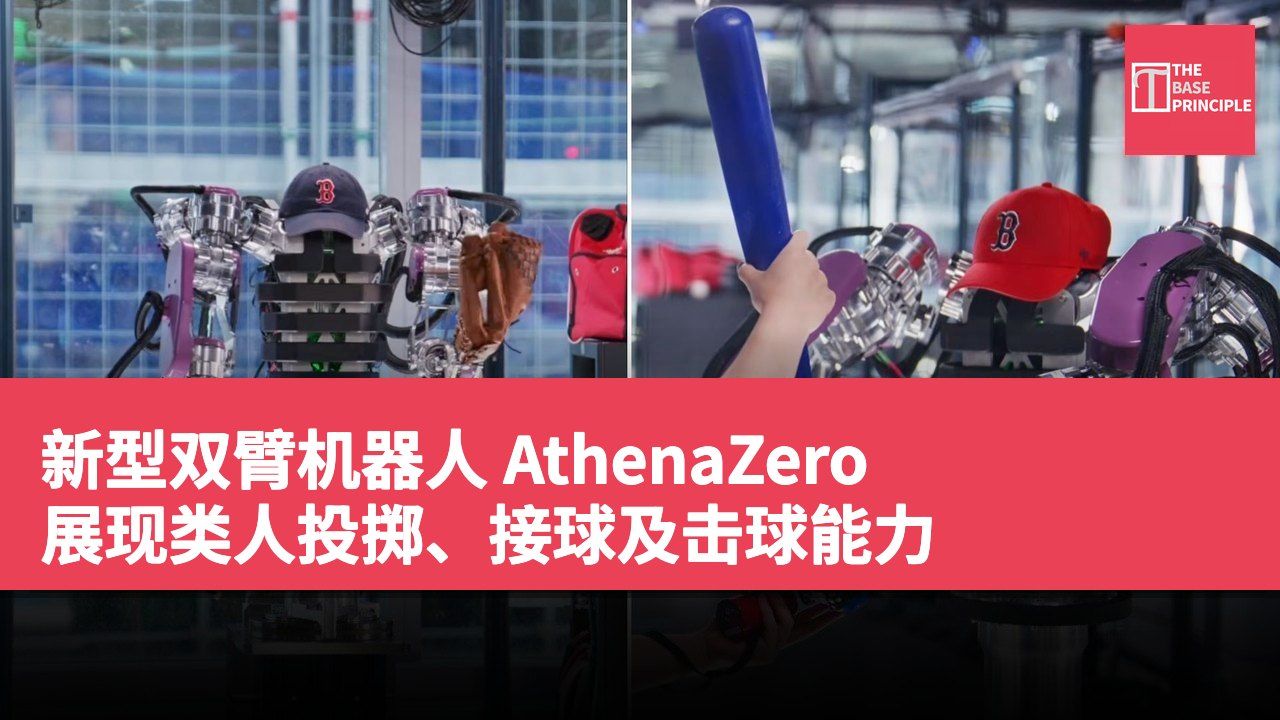
- AthenaZero 展示了类人般的投掷、接球及击球能力。
- 机器人的设计使其能够对外部力量作出反应,提升互动能力。
- 研究人员专注于降低机器人的有效惯性,以提高反应能力。
- AthenaZero 成功完成了三项棒球相关任务,展示其潜力。
由机器人与人工智能研究所 (RAI) 开发的一款新型双臂机器人,已展示出其以协调人类般的动作进行投掷、接球和击球的能力,这为机器人在动态环境中与物体互动提供了不同的解决方案,而非仅仅将物体从一处移动到另一处。这款名为 AthenaZero 的机器人系统旨在模拟人类执行快速、强力及精细动作所需的一些机械特性。在《科学机器人学》报道的实验中,该机器人完成了三项灵感来自棒球的任务,包括投掷球、接球和用球棒击球。
该研究由机器人专家 Andrew S. Morgan 领导,他告诉 TechXplore 团队希望探究机器人的质量和产生力量的能力如何设计得更接近人类。
机器人设计的创新特点
AthenaZero 机器人由一个中央躯干、两个配有手的机械臂以及一套马达和齿轮系统组成。尽管机械臂的结构部分是刚性的,但其关节能够对外部力量作出反应,这使得机器人在与物体或周围环境互动时能够以受控的方式回应。这种设计反映了机器人操控的另一种方法。许多传统工业机器人是为了刚性和精确性而设计,使其在执行重物搬运或在装配线上放置零件等重复性任务时极为有效。然而,这种刚性在物体不可预测运动或需要轻柔触碰的情况下,会使物理互动变得更难以管理。
AthenaZero 的设计能够在更广泛的力量范围内运作,使其在执行任务时可以根据需要进行精细或强力的动作。
研究人员还专注于降低机器人的有效惯性,这一特性描述了一个物体对其运动变化的抗拒程度。较低的惯性有助于机械臂更轻松地加速和减速,从而可能提高其在处理移动物体时快速反应的能力。根据 Morgan 的说法,这一系统代表了团队在低惯性设计方法上的首次尝试。
棒球作为测试平台
为何测试棒球机器人?棒球为研究人员提供了一种实用的方式来检验几个困难的操控问题。投掷要求机器人协调其动作以对物体施加力量,而接球则要求其对接近的物体作出反应并管理接触时产生的力量。用球棒击球则增加了另一个挑战:协调双臂在正确的时机定位并挥动物体。这些任务超越了传统工厂自动化中通常的可预测动作。机器人必须在考虑物理接触、时间和物体在空间中运动的情况下协调其关节。
研究人员报告指出,AthenaZero 在初步评估中成功完成了所有三项任务。这些实验旨在展示其机械设计的潜力,而非证明该机器人已能执行广泛的现实世界任务。
向更具能力的机器人操控迈进,机器人操控仍然是一项重大挑战,研究人员正努力开发能够可靠地与不同形状、重量和质地的物体互动的机器。AthenaZero 是一项更全面研究努力的一部分,旨在了解机器人的物理结构如何影响其操控物体的能力。团队不仅依赖于更好的控制软件,还在研究设计机器人的质量、惯性和力量特性是否能够使复杂动作更易于实现。研究人员计划继续改进该系统,并在更具挑战性的操控任务上进行评估。
棒球作为这些基本能力的测试平台,而灵巧的操控能力,即熟练可靠地处理物体的能力,仍然是更大目标。
目前,AthenaZero 展示了一个有前景的机器人设计方向。如果其方法能够扩展到其他任务,机器人将能更好地处理仍然对传统刚性操控者而言困难的动态物理互动。
AthenaZero 对机器人操控的影响
AthenaZero 的开发标志着机器人操控技术的一个重要进步。其设计不仅强调了对外部力量的反应能力,还通过降低有效惯性来提升机器人的灵活性。这些特性使机器人能够在动态环境中更有效地与物体互动,超越了传统工业机器人的限制。棒球作为测试平台,让研究人员能够检验复杂的操控问题,这对于未来机器人的应用具有重要意义。如果这些技术能够扩展到其他领域,将有助于解决许多现实世界中的挑战。