
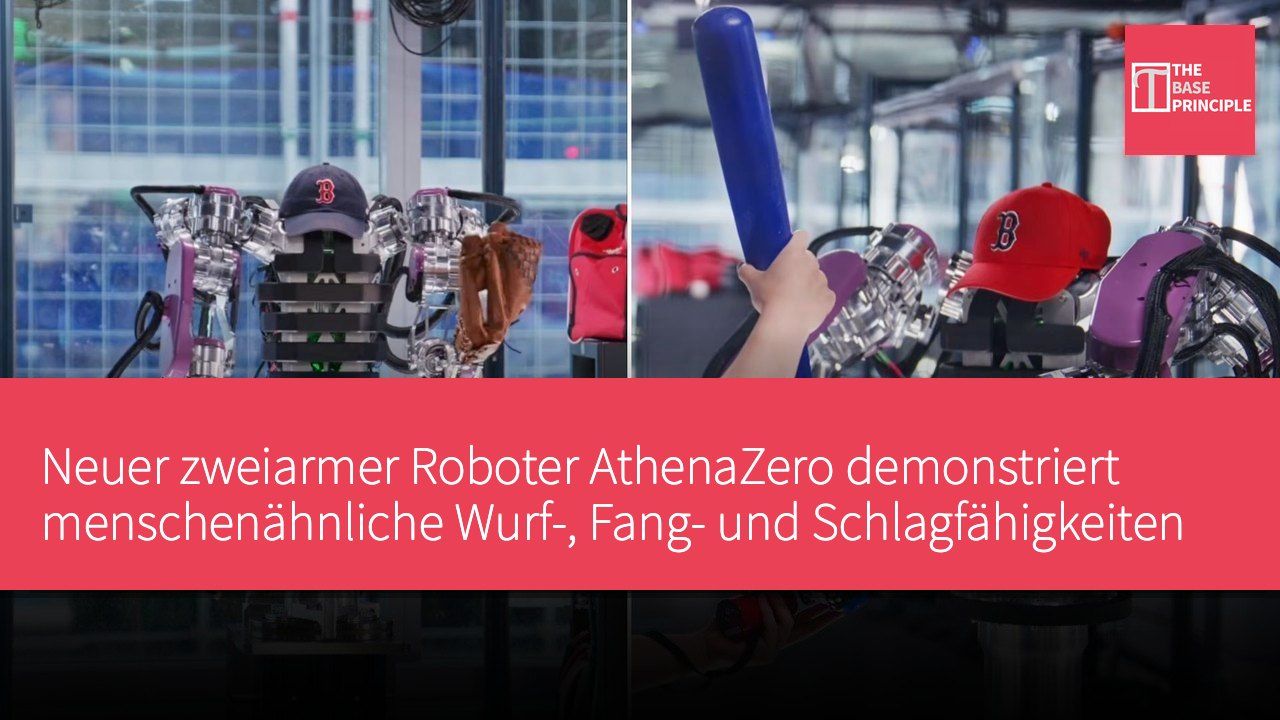
- AthenaZero demonstriert menschenähnliche Wurf-, Fang- und Schlagfähigkeiten.
- Das Design des Roboters ermöglicht es ihm, auf externe Kräfte zu reagieren und verbessert so die Interaktionsfähigkeit.
- Forschende konzentrieren sich auf die Verringerung der effektiven Trägheit des Roboters, um die Reaktionsfähigkeit zu erhöhen.
- AthenaZero hat erfolgreich drei baseballbezogene Aufgaben absolviert und sein Potenzial demonstriert.
Ein neuer zweiarmer Roboter, entwickelt vom Robotics and AI Institute (RAI), hat die Fähigkeit demonstriert, mit koordinierten, menschenähnlichen Bewegungen zu werfen, zu fangen und zu schlagen – ein anderer Lösungsansatz für die Interaktion von Robotern mit Objekten in dynamischen Umgebungen, als sie lediglich von einem Ort an einen anderen zu bewegen. Das als AthenaZero bezeichnete Robotersystem zielt darauf ab, einige der mechanischen Eigenschaften nachzubilden, die Menschen benötigen, um schnelle, kraftvolle und feine Bewegungen auszuführen. In Experimenten, die in „Science Robotics“ berichtet wurden, absolvierte der Roboter drei vom Baseball inspirierte Aufgaben, darunter das Werfen eines Balls, das Fangen eines Balls und das Schlagen eines Balls mit einem Schläger.
Die Studie wurde von dem Robotikexperten Andrew S. Morgan geleitet, der dem TechXplore-Team sagte, man wolle untersuchen, wie sich die Masse und die Kraftentfaltungsfähigkeit eines Roboters so gestalten ließen, dass sie dem Menschen ähnlicher werden.
Innovative Merkmale des Robotdesigns
Der AthenaZero-Roboter besteht aus einem zentralen Rumpf, zwei mit Händen ausgestatteten Roboterarmen sowie einem System aus Motoren und Getrieben. Zwar sind die strukturellen Teile der Roboterarme starr, doch ihre Gelenke können auf externe Kräfte reagieren, wodurch der Roboter bei der Interaktion mit Objekten oder der Umgebung kontrolliert antworten kann. Dieses Design spiegelt einen anderen Ansatz der Robotermanipulation wider. Viele herkömmliche Industrieroboter sind auf Steifigkeit und Präzision ausgelegt, was sie bei repetitiven Aufgaben wie Schwerlasthandling oder dem Platzieren von Bauteilen an Montagelinien äußerst effektiv macht. Diese Steifigkeit jedoch erschwert die physische Interaktion, wenn sich Objekte unvorhersehbar bewegen oder eine sanfte Berührung erforderlich ist.
Das Design von AthenaZero ermöglicht den Betrieb in einem breiteren Kraftspektrum, sodass der Roboter je nach Aufgabe feine oder kräftige Bewegungen ausführen kann.
Die Forschenden konzentrierten sich zudem auf die Verringerung der effektiven Trägheit des Roboters – einer Eigenschaft, die beschreibt, wie stark ein Objekt Änderungen seiner Bewegung widersteht. Eine geringere Trägheit erleichtert den Roboterarmen das Beschleunigen und Abbremsen, was ihre Fähigkeit verbessern kann, bei der Handhabung bewegter Objekte schnell zu reagieren. Laut Morgan stellt dieses System den ersten Versuch des Teams dar, einen Low-Inertia-Designansatz umzusetzen.
Baseball als Testplattform
Warum einen Baseball-Roboter testen? Baseball bietet Forschenden eine praktische Möglichkeit, mehrere schwierige Manipulationsprobleme zu prüfen. Werfen erfordert, dass der Roboter seine Bewegungen koordiniert, um einem Objekt Kraft zu verleihen; Fangen verlangt, auf ein herannahendes Objekt zu reagieren und die beim Kontakt entstehenden Kräfte zu managen. Das Schlagen mit dem Schläger fügt eine weitere Herausforderung hinzu: die Koordination beider Arme, um das Objekt zum richtigen Zeitpunkt zu positionieren und zu schwingen. Diese Aufgaben gehen über die üblichen vorhersehbaren Bewegungen der traditionellen Fabrikautomatisierung hinaus. Der Roboter muss seine Gelenke unter Berücksichtigung von physischem Kontakt, Timing und der Bewegung von Objekten im Raum koordinieren.
Der Forschungsbericht stellt fest, dass AthenaZero in der vorläufigen Bewertung alle drei Aufgaben erfolgreich absolvierte. Die Experimente dienten dazu, das Potenzial seines mechanischen Designs zu demonstrieren, nicht um zu beweisen, dass der Roboter bereits breite reale Aufgaben bewältigen kann.
Auf dem Weg zu leistungsfähigerer Robotermanipulation bleibt diese eine große Herausforderung; Forschende arbeiten daran, Roboter zu entwickeln, die zuverlässig mit Objekten unterschiedlicher Form, Gewicht und Beschaffenheit interagieren können. AthenaZero ist Teil eines umfassenderen Forschungsvorhabens, das verstehen will, wie die physische Struktur eines Roboters seine Fähigkeit zur Objektmanipulation beeinflusst. Das Team setzt nicht nur auf bessere Steuerungssoftware, sondern untersucht, ob sich durch das Design von Masse, Trägheit und Krafteigenschaften komplexe Bewegungen leichter realisieren lassen. Die Forschenden planen, das System weiter zu verbessern und an anspruchsvolleren Manipulationsaufgaben zu evaluieren.
Baseball dient als Testplattform für diese grundlegenden Fähigkeiten, während geschickte Manipulation – also die Fähigkeit, Objekte versiert und zuverlässig zu handhaben – das übergeordnete Ziel bleibt.
Derzeit zeigt AthenaZero eine vielversprechende Richtung im Robotdesign. Lässt sich der Ansatz auf andere Aufgaben übertragen, werden Roboter dynamische physische Interaktionen besser bewältigen können, die für herkömmliche starre Manipulatoren nach wie vor schwierig sind.
Auswirkungen von AthenaZero auf die Robotermanipulation
Die Entwicklung von AthenaZero markiert einen wichtigen Fortschritt in der Robotermanipulation. Das Design betont nicht nur die Reaktionsfähigkeit auf externe Kräfte, sondern steigert auch die Wendigkeit des Roboters durch die Verringerung der effektiven Trägheit. Diese Eigenschaften ermöglichen es dem Roboter, in dynamischen Umgebungen effektiver mit Objekten zu interagieren und die Grenzen traditioneller Industrieroboter zu überwinden. Baseball als Testplattform erlaubt es Forschenden, komplexe Manipulationsprobleme zu prüfen – von Bedeutung für zukünftige Roboteranwendungen. Lassen sich diese Techniken auf andere Bereiche übertragen, könnten sie helfen, viele reale Herausforderungen zu lösen.