
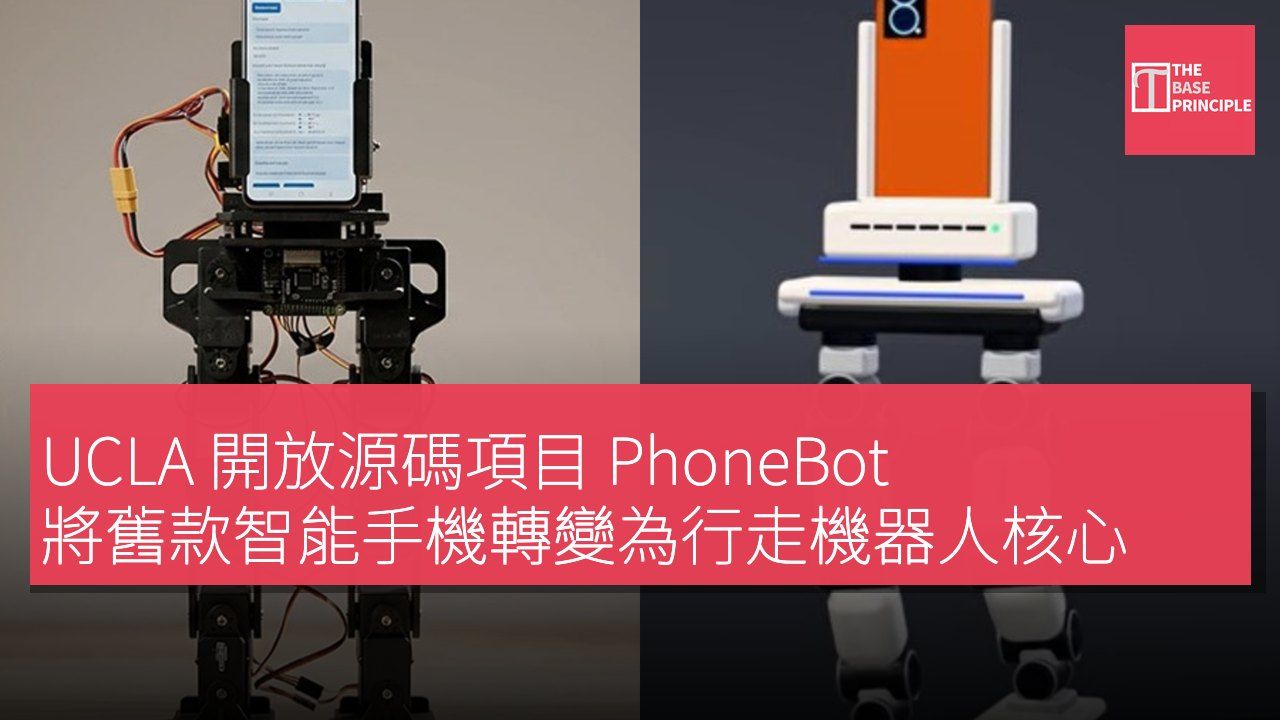
- PhoneBot 將舊款 Android 手機轉變為行走機器人。
- 機械人使用低成本 DYNAMIXEL 伺服馬達進行運動控制。
- 行走控制器通過增強學習訓練神經網絡來提高行走效率。
- 目前尚未具備手臂,仍在改進不平坦地面行走能力。
一款名為 PhoneBot 的機械人項目,正利用舊款 Android 手機的潛力,為它們開啟第二次生命。這個開源項目由加州大學洛杉磯分校(UCLA)的機械人及機械實驗室開發,PhoneBot 高約 19 英寸,重量少於 4 磅。研究人員將一部普通智能手機作為其軀幹,並利用手機的相機、運動傳感器、處理器以及無線連接進行視覺、平衡感知及運動計算。
整個機械人的身體、馬達及支持電子元件的成本約為 US$400 (約 HK$3,120),手機則成為主要的可變因素。為了簡化電子元件的設計,替換手機時無需重新布線。PhoneBot 使用 13 個低成本的 DYNAMIXEL 伺服馬達:每條腿有六個,關節包括髖關節、膝關節及踝關節,還有一個可以旋轉上半身的馬達。這個軀幹關節讓手機的相機可以在雙腳穩定的情況下左右掃描,便於跟蹤人員。
行走控制器的增強學習訓練
位於下半身的小型電腦通過 Wi-Fi 接收手機發出的指令,並將其轉換為馬達的位置,因此手機無需與硬件進行連接。研究團隊測試了四部 Android 設備,包括 2017 年的 Honor 9 及兩款價格在 US$50 (約 HK$390)至 US$80 (約 HK$624)之間的廉價機型。所有四部設備都能夠執行行走控制、運動檢測和基本視覺等核心任務。較舊的 Honor 9 缺乏進行地圖導航所需的 Google 服務。
行走控制器是一個完全在模擬環境中通過增強學習訓練的神經網絡。虛擬機械人因為保持直立、交替使用雙腳及保持速度而獲得獎勵,並因高扭矩、急剎車及單腳承重而失分。由於真實馬達的力量和速度有限,這些限制已被納入模擬之中。早期結果並不均勻,經常一隻腳負擔較重。添加鏡像樣本以交換左右腳的訓練,能夠產生更均勻的步伐,減少運行之間的變化和改善負載分配。
PhoneBot 的限制與未來展望
這款物理機械人能在平坦地面上以每秒達半米(約 1.6 英尺)的速度行走,並能在摔倒後重新站起。 Android 應用程式實時做出決策,TensorFlow Lite 每秒約運行 50 次行走和恢復例程,利用手機內置的傳感器。相機能夠跟蹤人員及其位置,而在支持的手機上,還可以進行視覺地圖繪製,適用於遠端會議和攝影。目前語音識別和語言處理仍在附近的筆記本電腦上運行,但隨著模型的改進,團隊可能會將這些功能移至手機上。
目前,PhoneBot 尚未具備手臂,因此無法拾起或攜帶物品。它僅在平坦地面上進行過測試,樓梯、斜坡及不平坦的表面仍在進行改進中。有限的馬達力量也限制了其能夠承載的重量及移動速度。該硬件和軟件完全開放,供有興趣的學生、研究實驗室及愛好者使用,無需支付高昂的專用設備或傳感器費用。
開放源碼機械人技術的潛力
PhoneBot 項目展示了如何利用舊款智能手機的功能,為機械人技術帶來創新。透過開放源碼的方式,這個項目不僅降低了成本,還鼓勵學生和研究者參與機械人開發。隨著技術的進步,未來可能會有更多的應用場景出現,尤其是在遠端會議和自動化任務方面。這樣的發展不僅有助於資源的再利用,還能推動機械人技術的普及。