
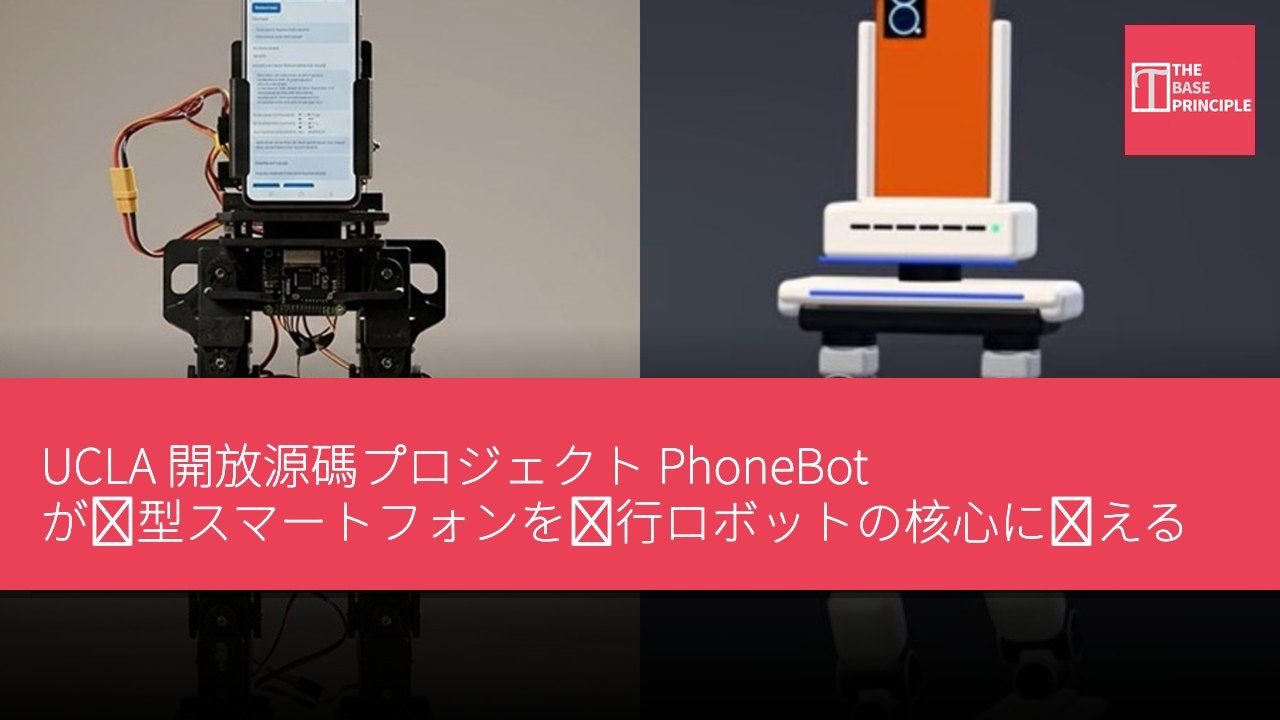
- PhoneBot が旧型 Android スマートフォンを歩行ロボットに変える。
- ロボットは低コストの DYNAMIXEL サーボモーターを使用して運動制御を行う。
- 歩行コントローラーが強化学習でニューラルネットワークを訓練し、歩行効率を高める。
- 現在はまだ腕を持たず、不平坦な地面での歩行能力を改善中である。
PhoneBot という名のロボットプロジェクトが、旧型 Android スマートフォンの潜在能力を活用し、それらに第二の人生を与えている。このオープンソースプロジェクトはカリフォルニア大学ロサンゼルス校(UCLA)のロボット・機械研究室によって開発されたもので、PhoneBot の高さは約 19 インチ、重量は 4 ポンド未満である。研究者たちは一般的なスマートフォン 1 台をその胴体として用い、スマートフォンのカメラ、モーションセンサー、プロセッサー、無線接続を視覚、平衡感覚、運動計算に利用している。
ロボット本体、モーター、サポート用電子部品の総コストは約 US$400(約 HK$3,120)で、スマートフォンが主な変動要因となる。電子部品の設計を簡素化するため、スマートフォンを交換する際に再配線は不要である。PhoneBot は 13 個の低コスト DYNAMIXEL サーボモーターを使用する:各脚に 6 個ずつで、股関節、膝関節、足首関節を含み、さらに上半身を回転させるモーターが 1 個ある。この胴体関節により、スマートフォンのカメラが両脚を安定させたまま左右にスキャンでき、人物追跡を容易にする。
歩行コントローラーの強化学習訓練
下半身にある小型コンピューターが Wi-Fi 経由でスマートフォンからの指令を受信し、それをモーターの位置に変換するため、スマートフォンをハードウェアに接続する必要はない。研究チームは 4 台の Android デバイスをテストした。これには 2017 年製の Honor 9 と、価格が US$50(約 HK$390)から US$80(約 HK$624)の間の安価な機種 2 台が含まれる。すべての 4 台が歩行制御、運動検出、基本的な視覚処理といったコアタスクを実行できた。古い Honor 9 には地図ナビゲーションに必要な Google サービスが欠けていた。
歩行コントローラーは、シミュレーション環境内で強化学習によって完全に訓練されたニューラルネットワークである。仮想ロボットは直立を維持し、両足を交互に使い、速度を保つことで報酬を得、高トルク、急ブレーキ、片足負荷でペナルティを受ける。実際のモーターの出力と速度には限りがあるため、これらの制約がシミュレーションに組み込まれた。初期の結果は均一ではなく、しばしば片足に負荷が偏った。左右の足を入れ替えたミラーサンプルを追加して訓練することで、より均一な歩幅が生まれ、試行間のばらつきが減り、負荷分配が改善された。
PhoneBot の制限と将来展望
この物理ロボットは平坦な地面上で毎秒最大 0.5 メートル(約 1.6 フィート)の速度で歩行でき、転倒後に再び立ち上がることができる。Android アプリケーションがリアルタイムで意思決定を行い、TensorFlow Lite がスマートフォン内蔵のセンサーを用いて毎秒約 50 回、歩行と復帰のルーチンを実行する。カメラは人物とその位置を追跡でき、対応機種では視覚マッピングも可能で、遠隔会議や撮影に適している。現在、音声認識と言語処理は近くのノートパソコン上で実行されているが、モデルの改善に伴い、チームはこれらの機能をスマートフォンに移行する可能性がある。
現在のところ、PhoneBot には腕がないため、物を拾ったり運んだりすることはできない。テストは平坦な地面でのみ行われており、階段、傾斜、不平坦な表面での歩行は改善中である。モーター出力の限界も、積載重量と移動速度を制限している。ハードウェアとソフトウェアは完全に公開されており、興味を持つ学生、研究室、愛好家が高価な専用機器やセンサーを購入せずに利用できる。
オープンソースロボット技術の可能性
PhoneBot プロジェクトは、旧型スマートフォンの機能を活用してロボット技術に革新をもたらす方法を示している。オープンソースの形をとることで、このプロジェクトはコストを削減するだけでなく、学生や研究者がロボット開発に参加することを促している。技術の進歩に伴い、将来的にはさらに多くの応用シナリオが登場する可能性があり、特に遠隔会議や自動化タスクの分野で期待される。このような発展は資源の再利用に役立つだけでなく、ロボット技術の普及を推進するものである。